
多関節ロボットグリッパーを活用した多品種ピッキング自動化ソリューション
DS-PICKは、さまざまな形状・サイズの物体を1台のグリッパーで対応できるよう設計されたロボットピッキング自動化ソリューションです。
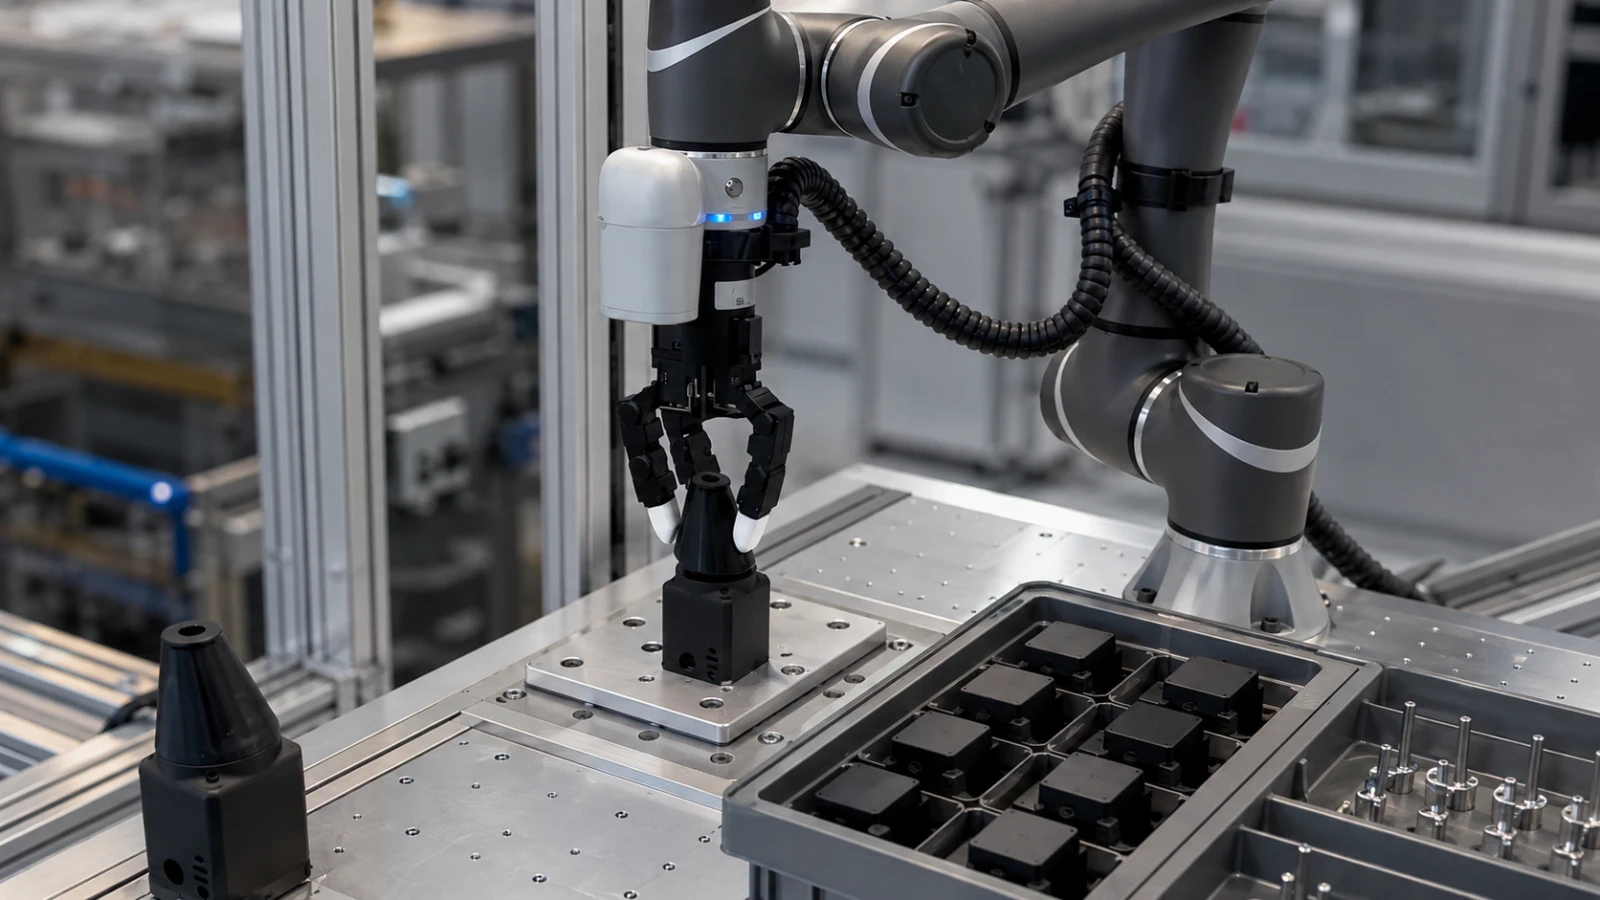
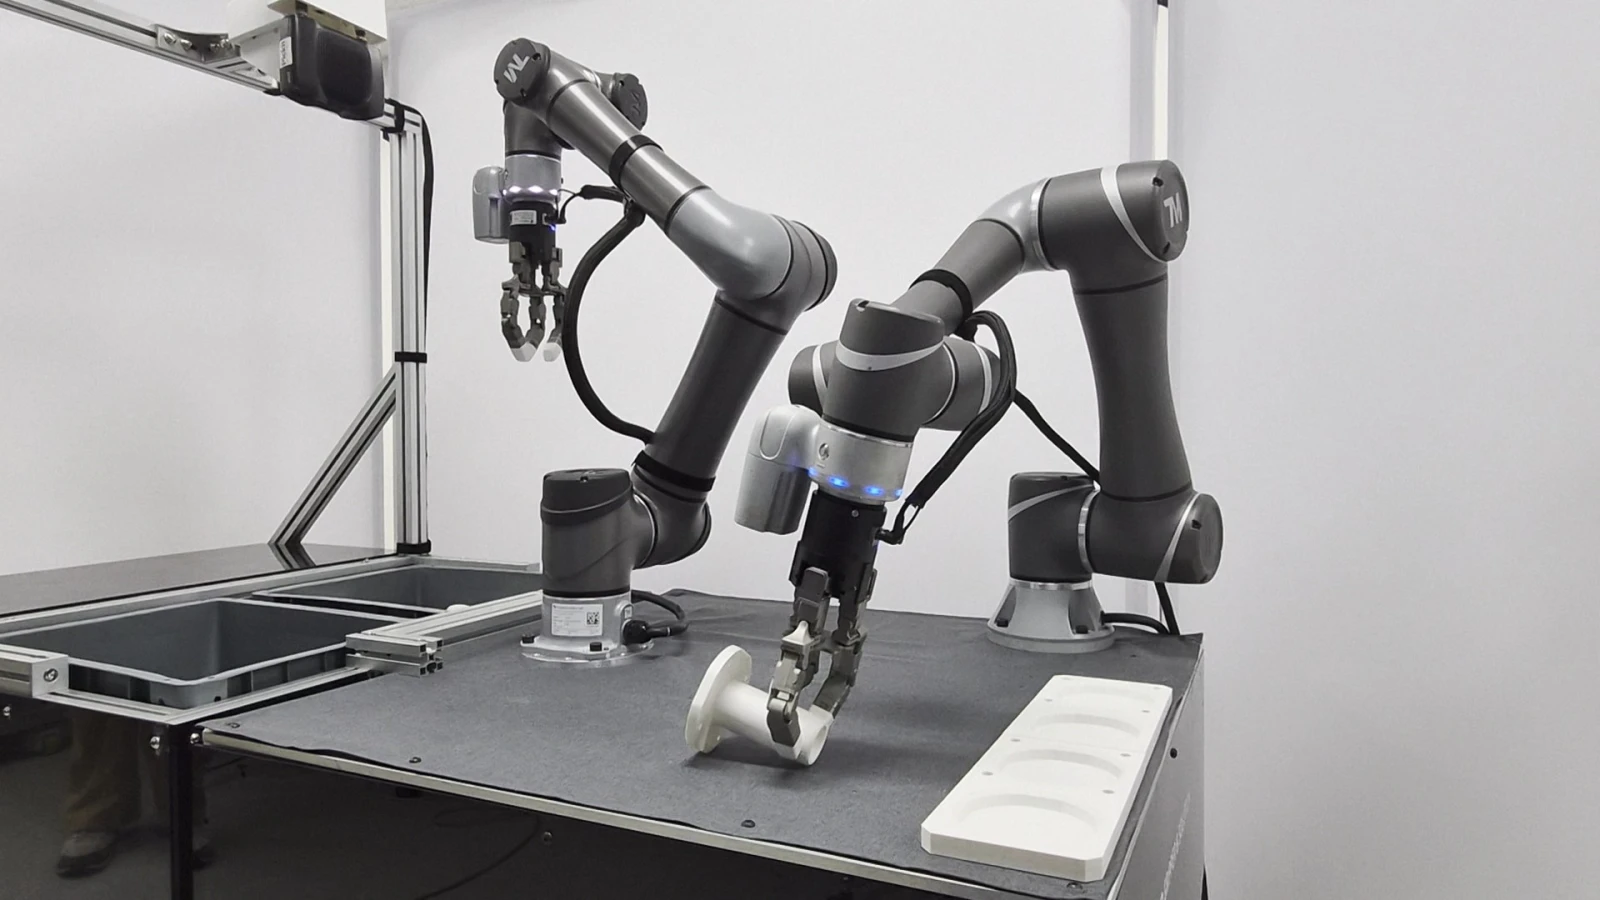
TESOLLOの多関節ロボットグリッパー DG-3F-M、ロボットアーム、3Dビジョンシステム、ピッキングソフトウェアを統合し、物体の位置・姿勢を認識するとともに、物体の特性に適した把持方法を適用することで、ピッキング・搬送・整列作業を自動化します。
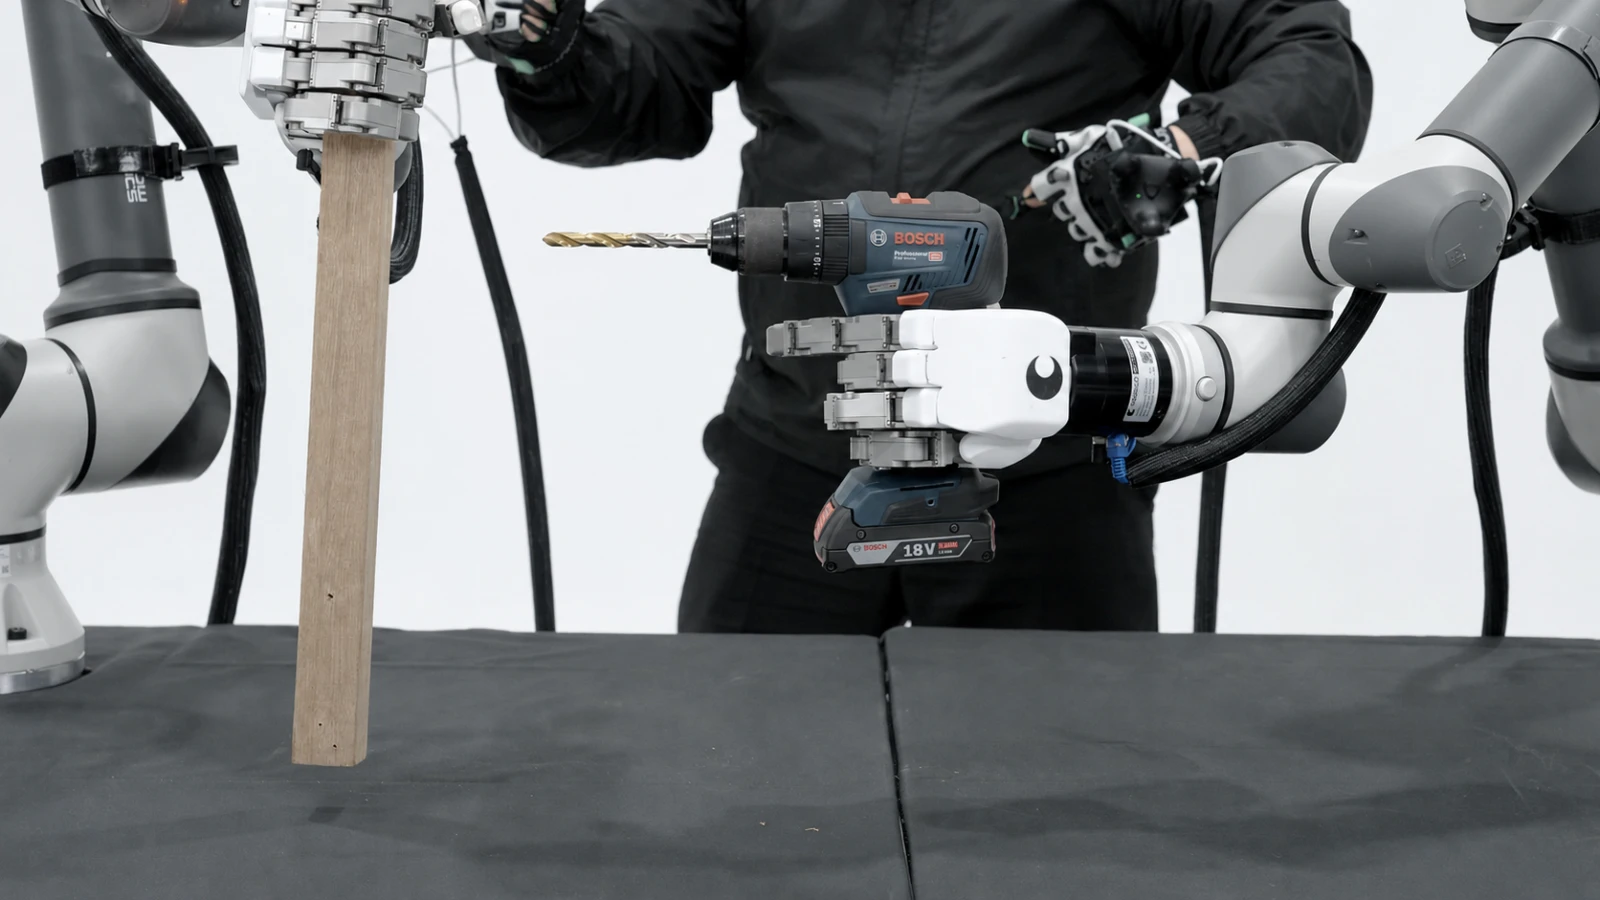
さまざまな形状の物体を1台のグリッパーで処理できるため、自動車・電子・一般製造分野における多品種部品のハンドリングから、物流・EコマースにおけるPiece Pickingまで幅広く適用できます。
多品種・多形状物体への対応
自動化現場では、製品や部品の種類が増えるにつれて、物体ごとに専用グリッパーや治具が必要となり、設備構成や製品切り替えに伴う作業が複雑になる場合があります。
DS-PICKは、3本の独立駆動フィンガーを備えたDG-3F-Mの多様な把持姿勢を活用し、形状やサイズの異なる物体に対応します。
物体の形状、サイズ、把持位置に応じて適切な把持方法を選択することで、物体ごとの専用グリッパーやツール交換への依存を低減し、1つの自動化システムで対応可能な物体の範囲を拡大します。
120種類以上の物体でピッキングを検証
Objects Validated
DS-PICKは、実際の顧客PoCおよびピッキングテストを通じて、形状・サイズの異なる120種類以上の物体についてピッキング適用可能性を検証しています。
自動車・電子・一般製造分野で使用されるさまざまな部品から、物流・Eコマース環境で取り扱われる商品まで、各物体の特性に適した把持方法を適用できます。

主な適用作業
- 自動車・電子・一般製造分野における多品種部品のピッキング
- 物流・Eコマース向けPiece PickingおよびBin Picking
- 製品の分類・整列および工程間搬送
- その他、さまざまな形状の物体ハンドリング
主な性能
Objects Validated
実際のPoCおよびピッキングテストを通じて、120種類以上の多様な物体への対応を検証
Pick Cycle Time
物体認識から把持、指定位置への搬送まで、1物体あたり9秒以内
Max. Object Weight
最大7 kgまでの物体ピッキングに対応
※ 作業時間およびピッキング性能は、対象物体の形状、材質、サイズ、積載状態、ロボットの移動距離、システム構成などによって異なる場合があります。
製造から物流まで拡張可能な多品種対応
Manufacturing
Multi-Part Handling
自動車・電子・一般製造の現場では、生産品目が多様化するほど、部品ごとの専用グリッパーや治具、ツール交換が必要になる場合があります。
DS-PICKは、1台の多関節ロボットグリッパーでさまざまな形状・サイズの部品を処理することで、製品切り替えに伴うグリッパー交換や設備変更の負担を軽減し、多品種生産環境に柔軟に対応できます。
適用例
- 自動車部品のピッキング・搬送
- 電子・電気部品のハンドリング
- 工程間の部品供給
- 部品の分類・整列
- Machine Tending
- 多品種少量生産工程
Logistics & E-commerce
Wide SKU Coverage
物流・Eコマースの自動化では、1つのシステムでどれだけ多様な種類の商品を処理できるかが重要な要素となります。
DS-PICKは、多関節グリッパーの多様な把持姿勢を活用することで、形状やサイズの異なる商品に対応でき、Wide SKU Coverageが求められるPiece Picking環境に適用できます。
適用例
- Piece Picking
- Bin Picking
- Order Picking
- Product Sorting
- 多様なSKU商品のハンドリング
多様な物体に対応
DG-3F-Mの3本の独立駆動フィンガーを活用し、物体の形状やサイズに応じて多様な把持姿勢を構成します。
単純な平行把持だけでなく、物体の外形に合わせてフィンガーの姿勢を変更できるため、1台のグリッパーで対応できる物体の範囲を拡大します。
物体認識および把持の最適化
3Dビジョンシステムによってボックス内部にある対象物の位置と姿勢を認識し、事前に設定された物体ごとの情報に基づいて適切な把持位置と把持姿勢を決定します。
物体の形状および姿勢認識 物体ごとの把持位置選定 物体特性に応じた把持姿勢の適用 ロボットのアプローチ経路生成 周辺物体およびボックスとの衝突・干渉への対応
失敗検知および再把持への対応
実際のピッキング環境では、物体同士の重なりや干渉、把持位置などの影響により、1回の試行で物体を正常にピッキングできない場合があります。
DS-PICKは作業状態を確認し、正常に把持できなかった場合に把持位置を再選定して、再把持を実行できるよう構成されています。
把持失敗状態の検知 把持不可能な状態への対応 把持位置の再選定 再把持の実行
多品種自動化への対応
製品や部品ごとに専用のエンドエフェクタを使用する方式では、多品種環境におけるツール交換や設備変更の回数が増える可能性があります。
DS-PICKは、1台の多関節グリッパーで複数種類の物体を処理できるよう構成されており、製品や部品の種類が多様な自動化環境に適用できます。
ロボット・ビジョン・グリッパーの統合
DS-PICKは単体のグリッパー製品ではなく、実際のピッキング自動化に必要なロボットアーム・3Dビジョン・多関節グリッパー・ピッキングソフトウェアを統合した自動化ソリューションです。
3Dビジョン → 物体認識 → 把持計画 → ロボット動作 → 把持 → Pick & Place
物体認識から把持位置の選定、ロボットの移動、把持、搬送まで、ピッキングプロセス全体を1つのシステムとして構成します。