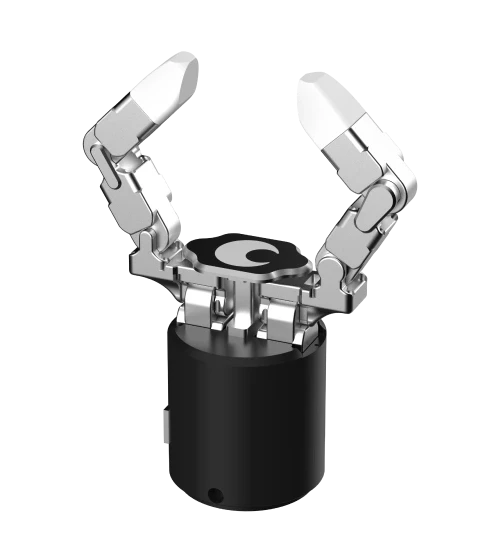

主な特徴
01
多様な把持性能
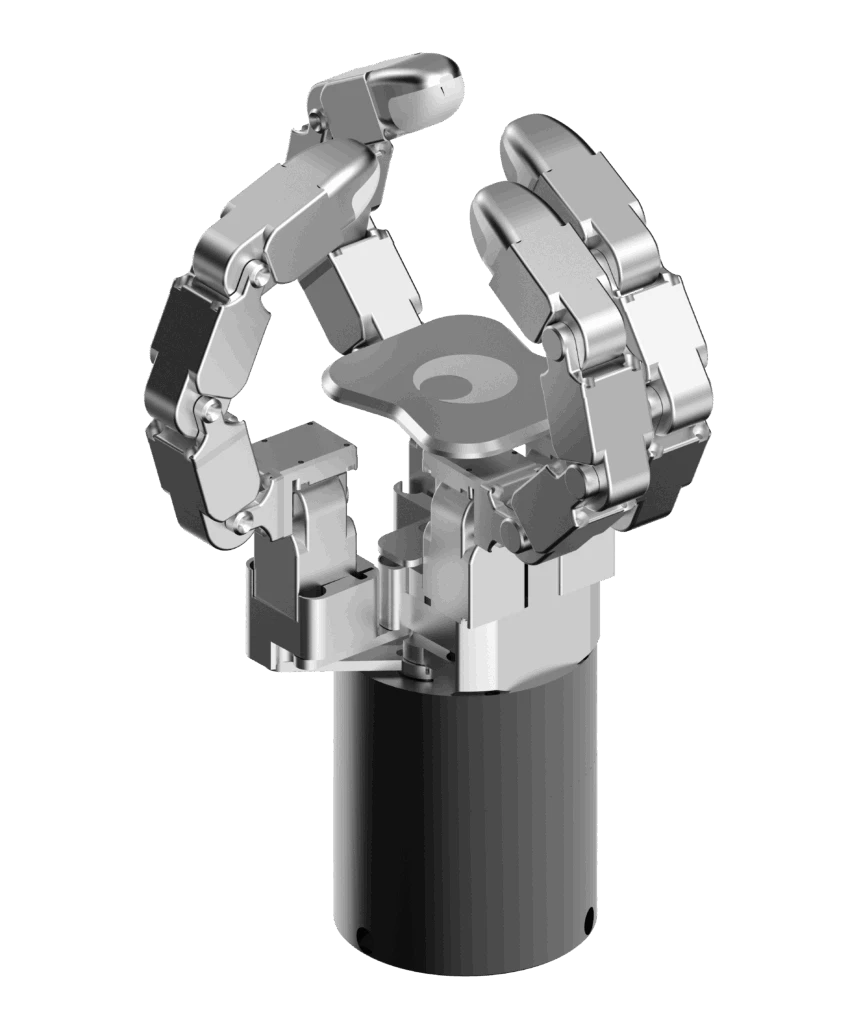
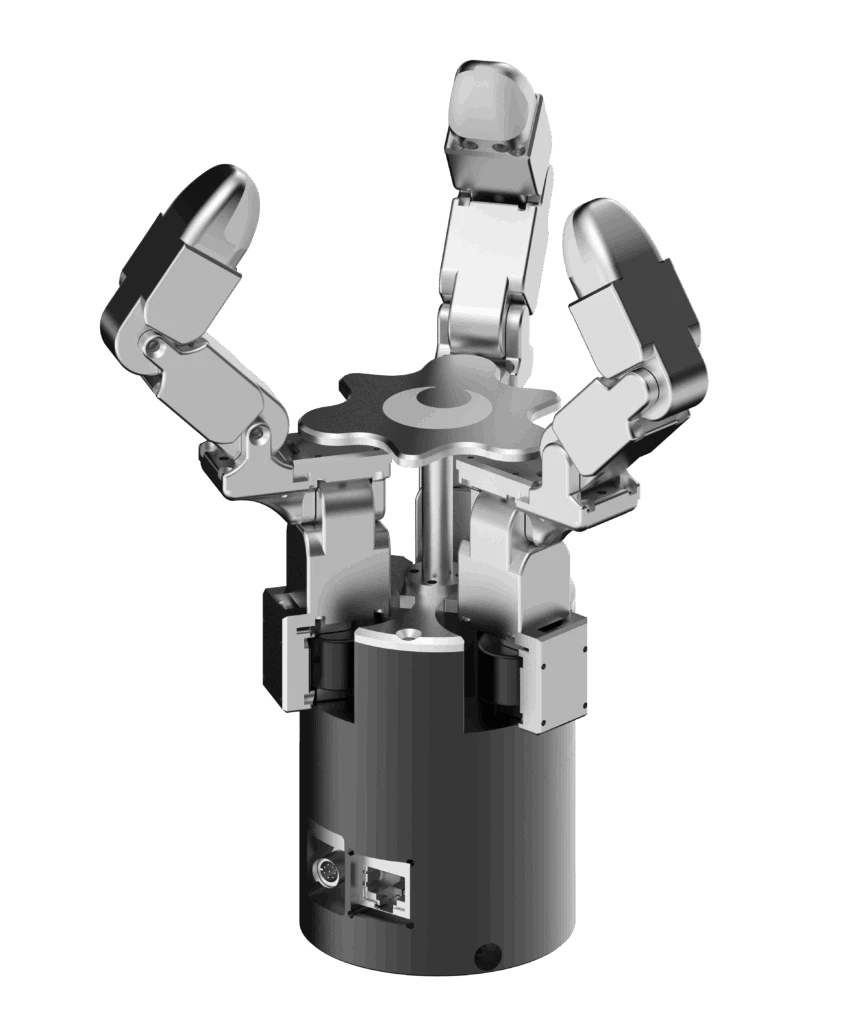
ピンチ把持と包み込み把持の両方に対応し、小型部品から中型ワークまで安定して取り扱うことができます。ピンチ把持では最大4 kgの物体を安定して把持でき、繰り返し作業においても安定した性能を発揮します。
02
多関節による精密な動作
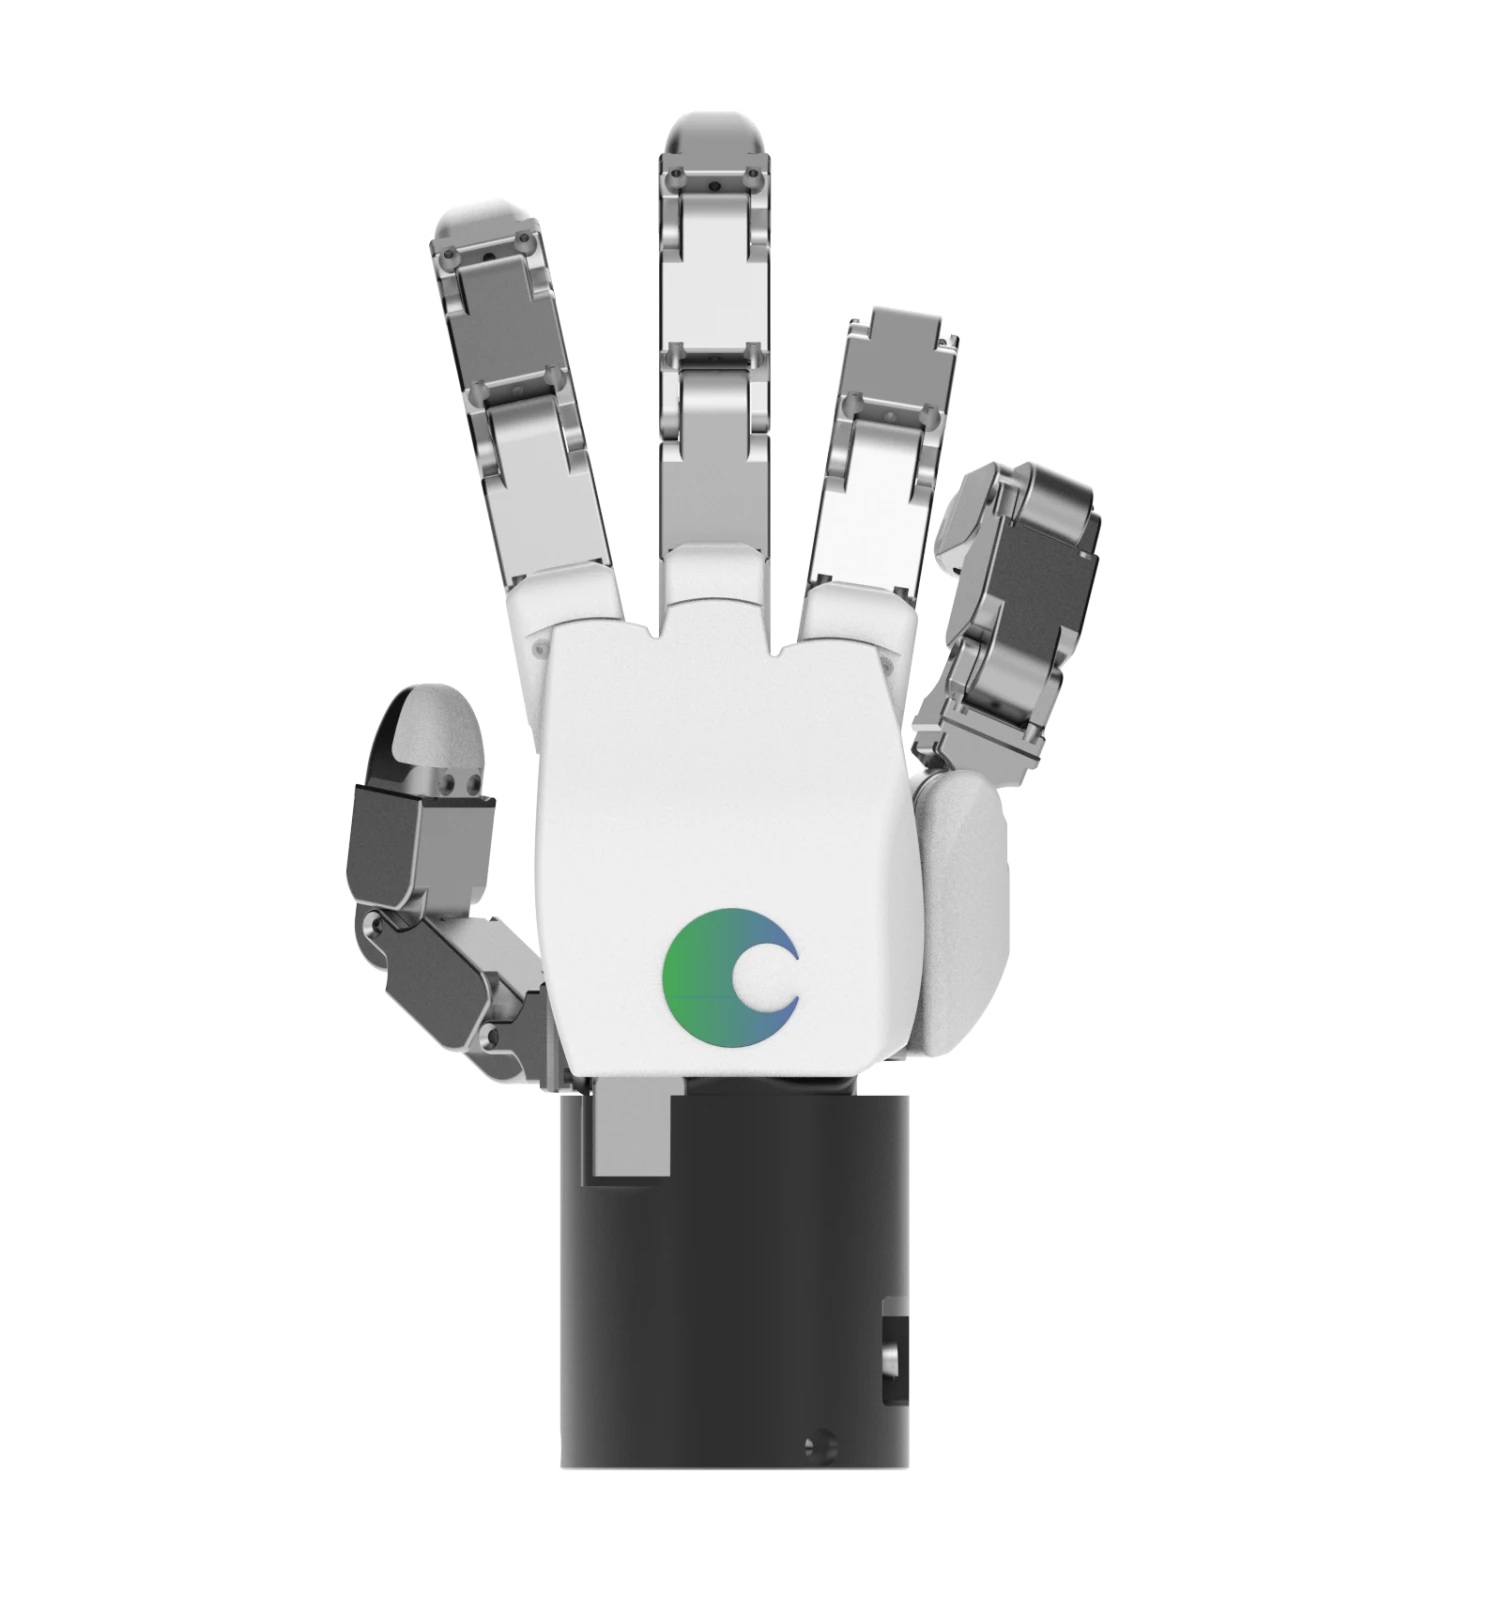
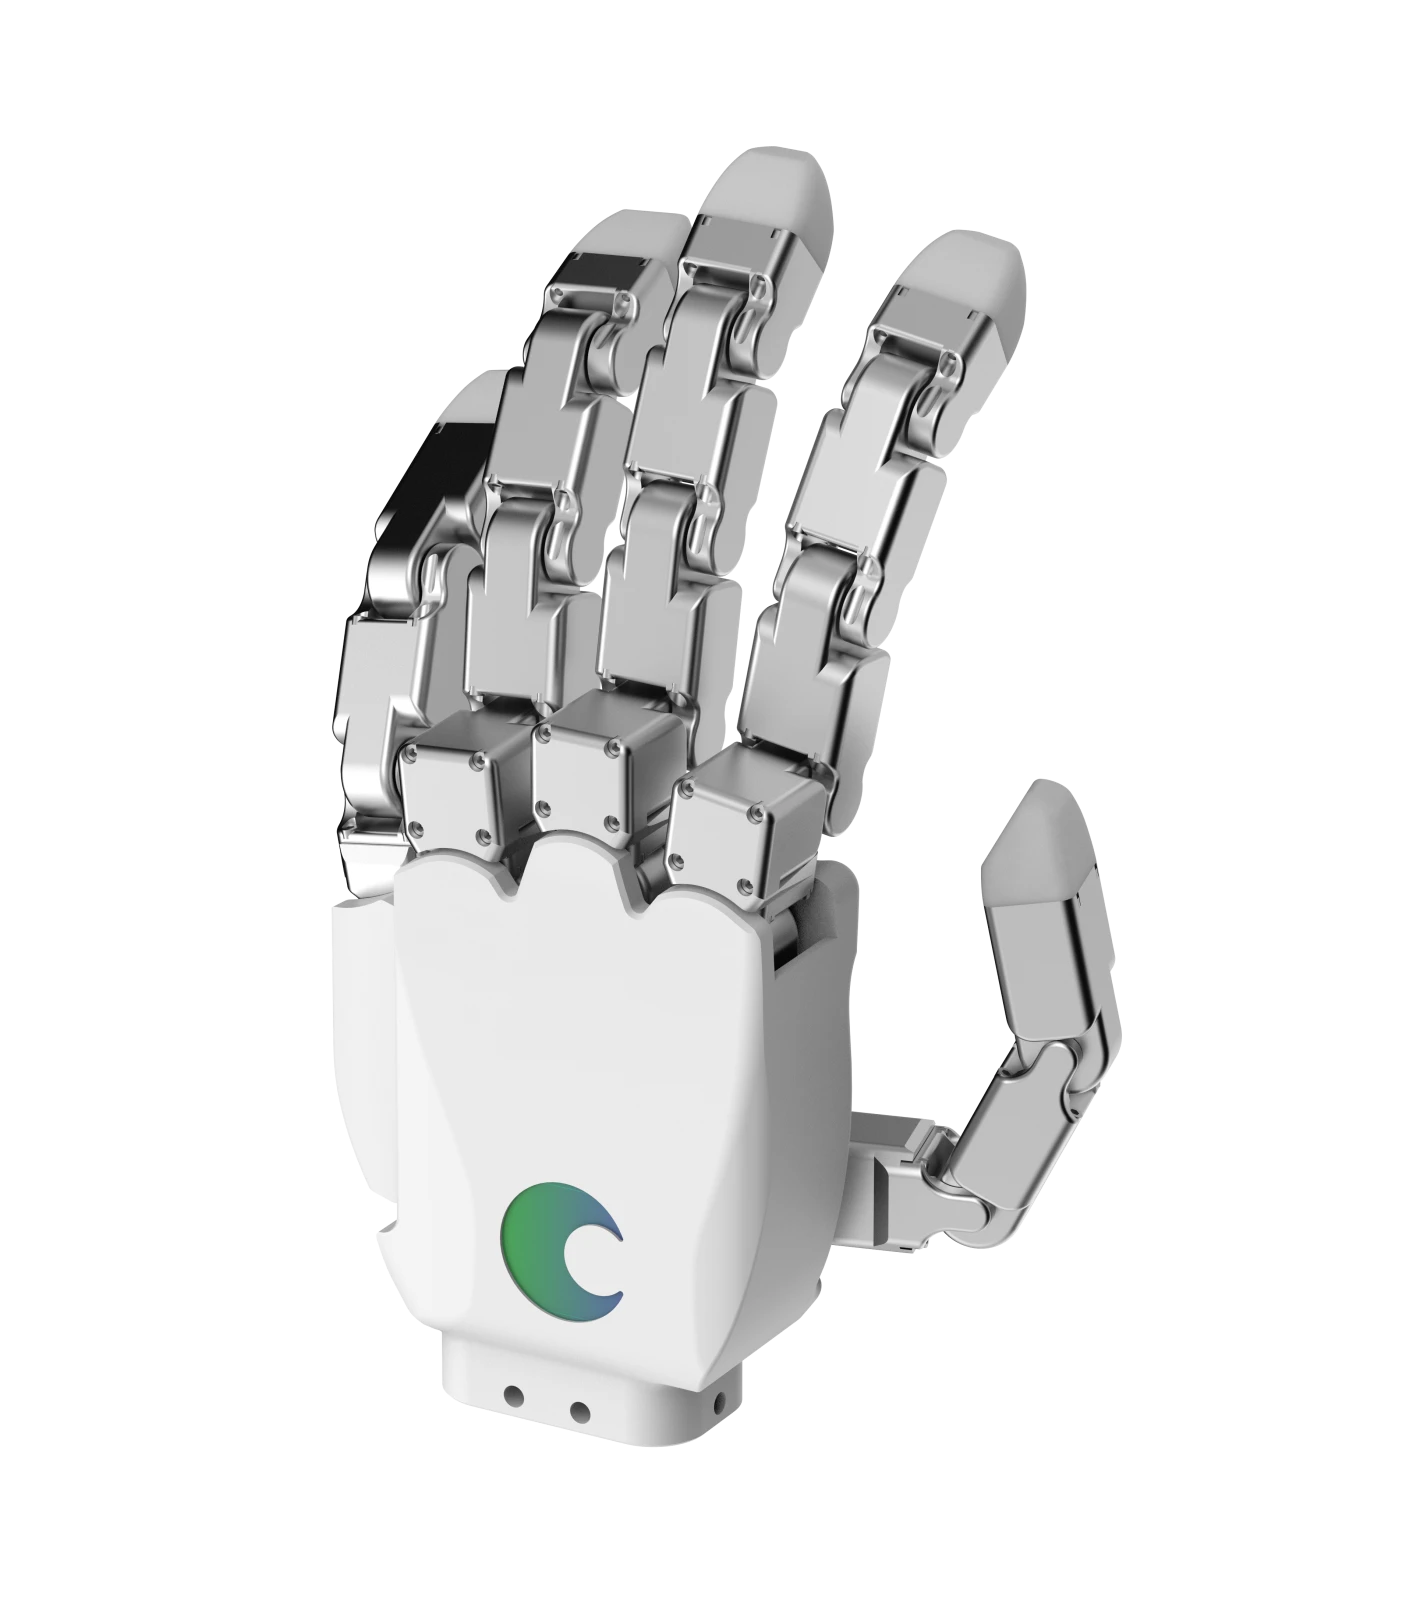
各指は3自由度、合計6自由度で構成されており、対象物のサイズや形状に応じて指の位置を精密に調整できます。狭い空間や不定形の物体にも効果的に対応できます。
03
産業用途向け高性能駆動
BLDCモータとアブソリュートエンコーダを採用し、高精度な関節制御と安定した駆動性能を実現します。製造、物流、組立、検査など、幅広い産業オートメーション用途に適しています。
04
マルチプロトコル通信とシステム連携
Modbus RTU、Modbus TCP、Ethernet TCP/IPに対応し、さまざまな産業用ロボット、自動化設備、制御システムと容易に連携できます。
05
選択可能なセンサー構成
用途に応じて力センサー、F/Tセンサー、触覚センサーをオプションで選択・搭載できます。タスクに適したセンサー構成により、接触検知、力フィードバック、触覚情報を活用した制御、精密操作など、さまざまな用途に対応します。
仕様
入力電圧
24 V
最大消費電流
Max. 10 A
通信
Modbus (RTU, TCP), Ethernet (TCP/IP)
制御周波数
500 Hz
エンコーダー
アブソリュートエンコーダー
自由度
6 DoF(指ごとに3 DoF)
把持能力
ピンチング把持(定格/最大):2 / 4 kg, エンベロープ把持(定格/最大):5 / 10 kg ※性能は対象物の摩擦特性によって異なる場合があります。
重量
770 g
オプション
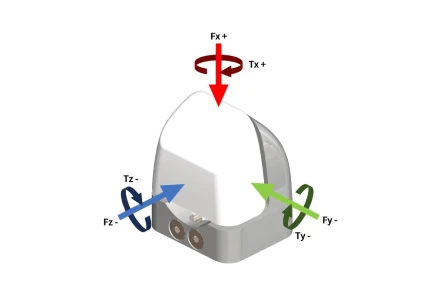
指先センサー(6軸力/トルクセンサー)
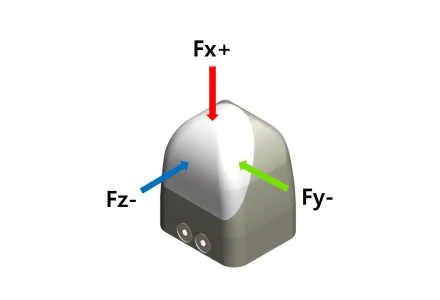
指先センサー(3軸力センサー)
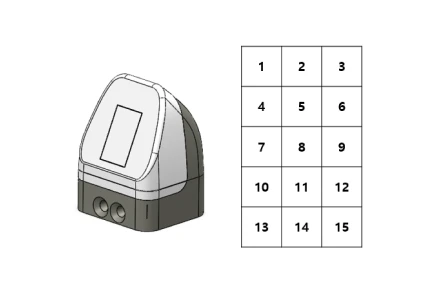
指先センサー(触覚センサー)
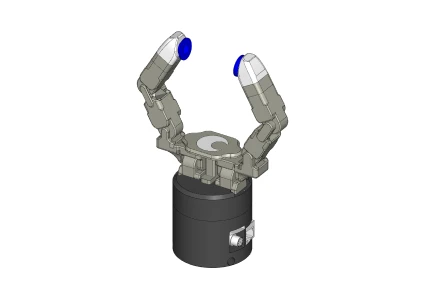
吸着式指先
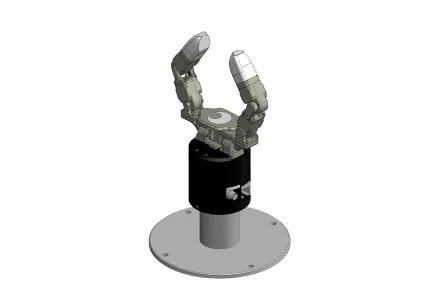
グリッパー取付スタンド
応用分野
電子部品組立・検査
PCB、コネクター、モジュールなどの繊細な部品を確実に取り扱います。
精密加工・マシンテンディング
CNC機械、レーザーシステム、3Dプリンターの部品の自動ロード・アンロード。
物流・包装
さまざまな形状の製品を高速かつ柔軟に仕分け・梱包。
研究・教育用ロボットシステム
把持アルゴリズムのテストや、ヒューマノイドおよび協働ロボット研究のプラットフォームとして最適。
ダウンロード
Catalogue
↓ PDF
Delto Gripper_Control_Manual_JP_v2_0_0
↓ PDF
Delto Gripper Manager and SDK User Manual_ver_2_0_0_JP
↓ PDF
DG-2F_Hardware_Manual_JP_v2_0_0
↓ PDF
GitHub Link
↓ GITHUB
Sharepoint Marketing Materials
↓ LINK
Delto Gripper URcaps 1.0.2
↓ ZIP
Delto Gripper URcaps Manual 1_0_2_EN
↓ PDF
Delto Gripper Tmflow2 1.0.2
↓ ZIP
Delto Gripper TM Flow2 Manual 1_0_2_EN
↓ PDF