DELTO SOLUTION
デルトソリューション
Delto Solution(DS)は、TESOLLOの多関節ロボットグリッパーおよびロボットハンドと制御技術を基盤に、実際の工程への自動化導入の可能性を検討・検証するロボット自動化ソリューションです。
多関節ロボットハンドおよびグリッパーを活用した工程自動化ソリューション
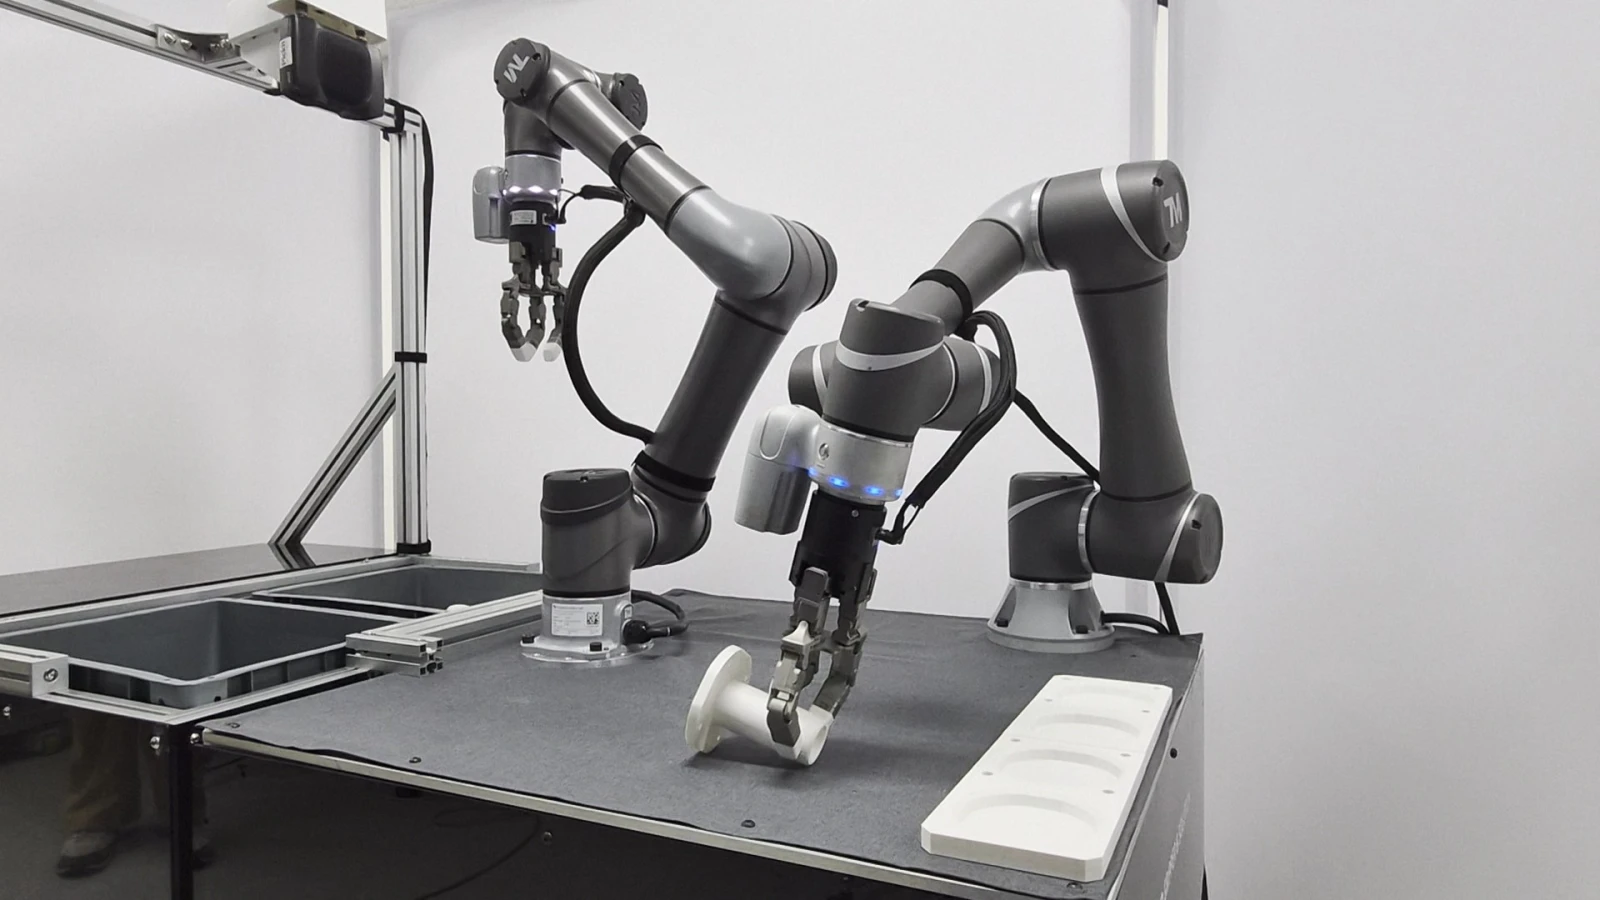
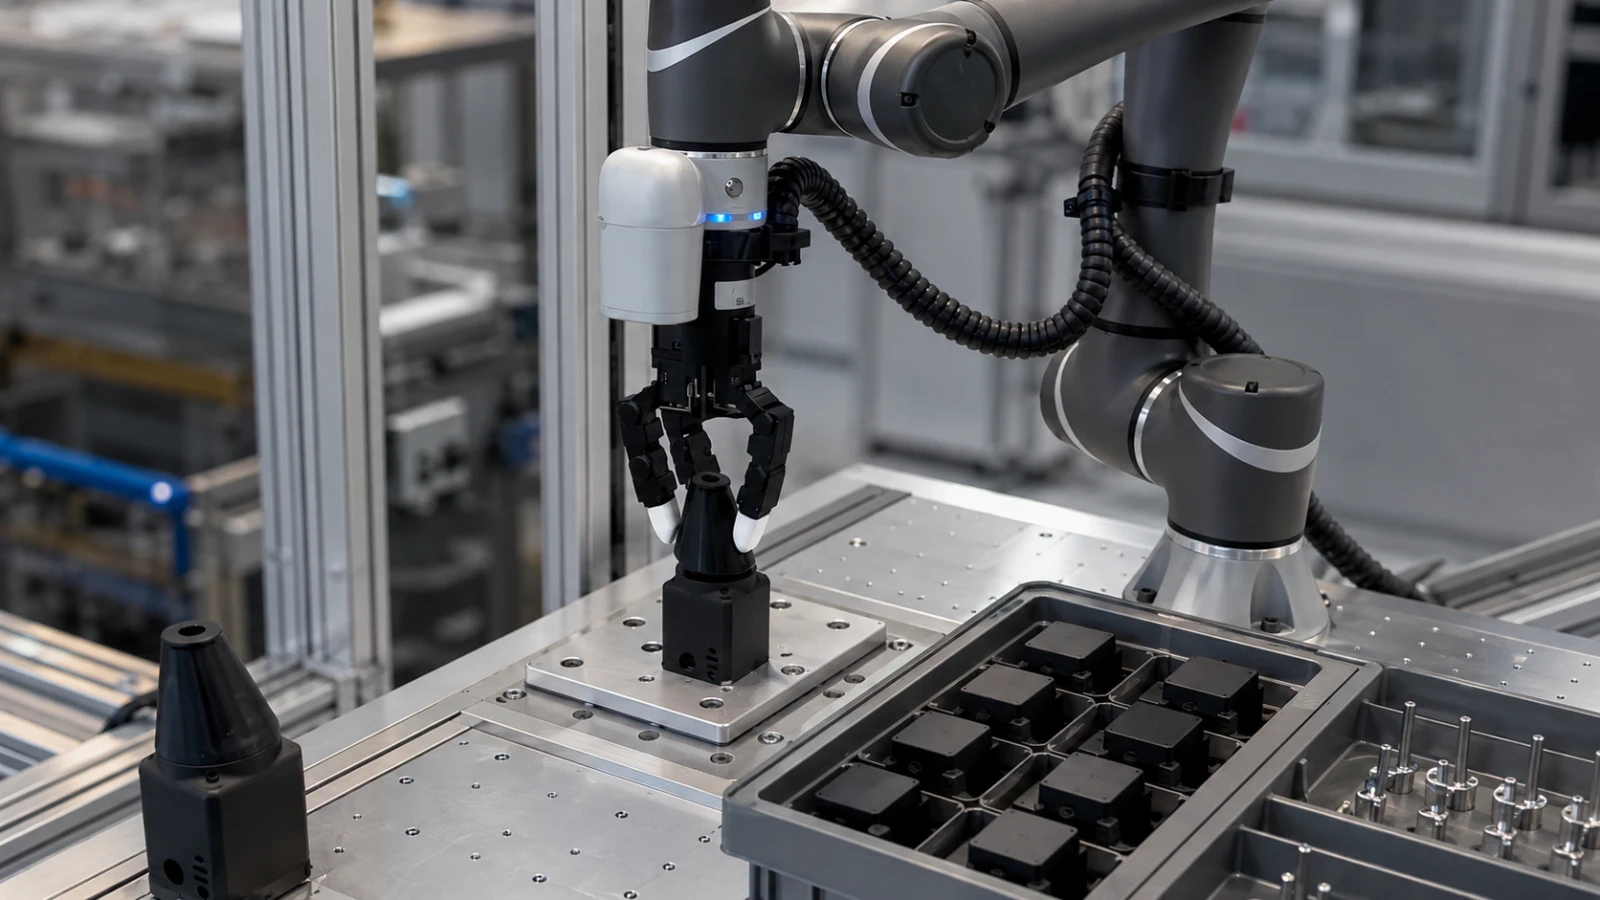
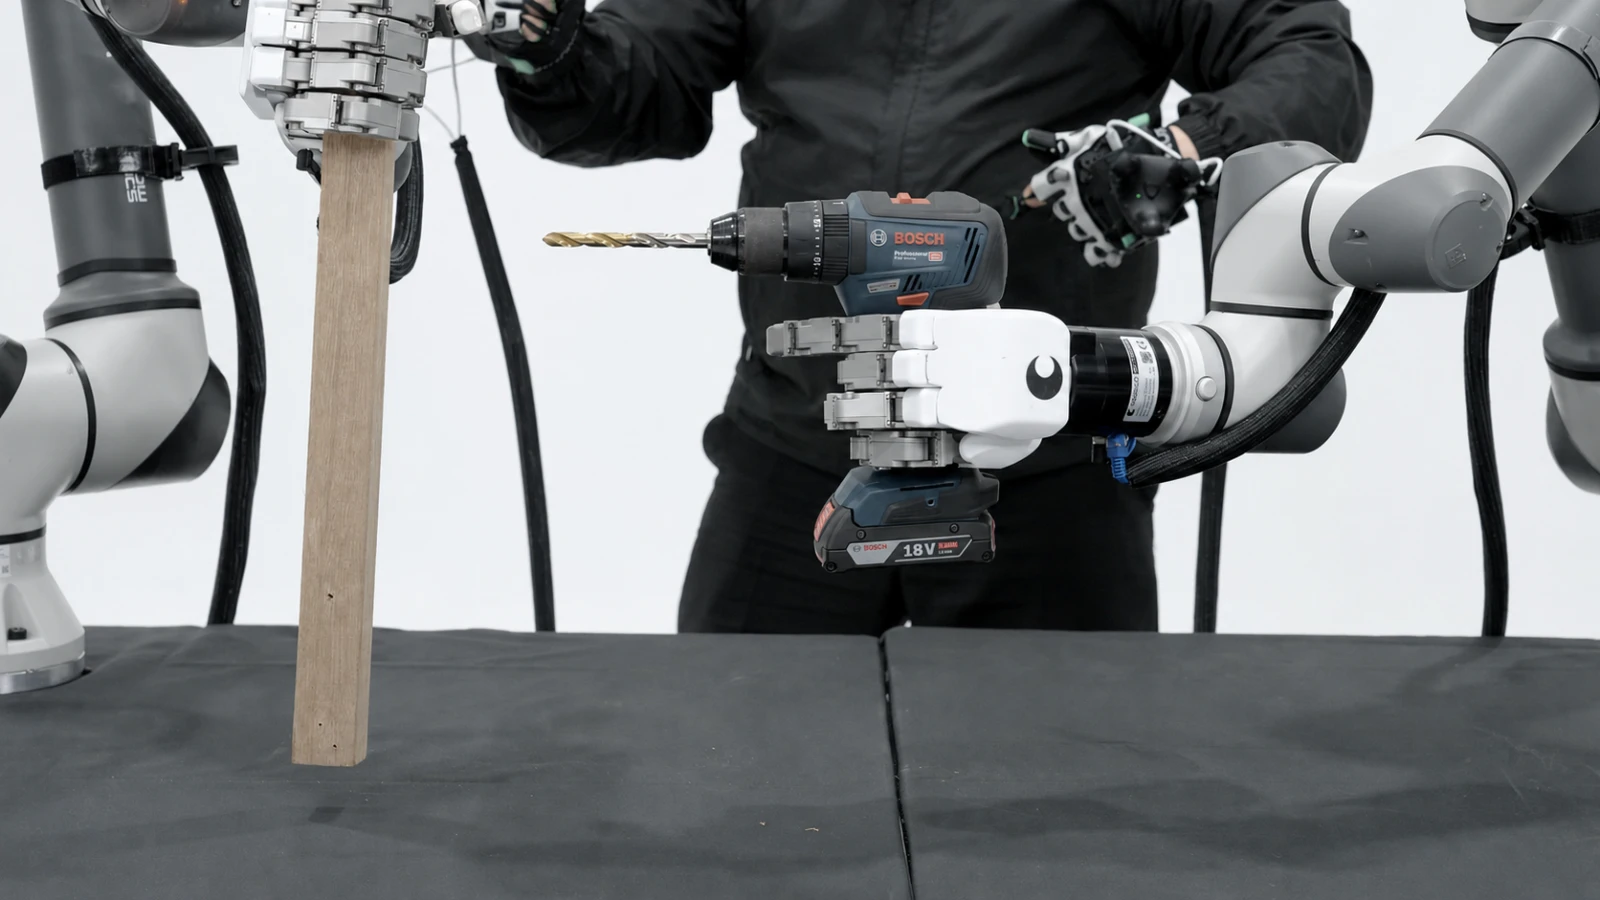
把持・操作対象物と作業条件を分析し、実際のサンプルを用いたテストとPoCを通じて技術的な有効性を検証します。 検証済みのソリューションは、TESOLLOの提携SIパートナーまたはお客様のSIパートナーと連携し、実際の量産ラインへの導入に展開できます。 Delto Solutionは、対象作業に応じて、ピッキング自動化ソリューション「DS-PICK」、組立自動化ソリューション「DS-ASS」、双腕ロボットのテレオペレーションおよび操作データ収集ソリューション「DS-Dual Arm」で構成されています。 TESOLLOは、本格的な自動化システムの構築に先立ち、実際の工程と対象物をもとに技術的な適用可能性を検証します。 お客様の工程情報を分析したうえで、実際のサンプルを用いて迅速に事前テストを実施し、検証結果と導入方針をまとめたレポートを提供します。その後、必要に応じてPoCを実施し、実工程に近い環境で性能を追加検証します。検証完了後は、SIパートナーと連携して実際の量産ラインへの導入を進めることができます。
導入プロセス

STEP 1
工程分析
自動化対象となる工程と要件を分析します。
対象物の形状・サイズ・重量、作業方法、要求サイクルタイムなどの主要条件を確認し、ソリューションの適用可能性を検討します。

STEP 2
サンプルによる事前検証
実際の対象サンプルをもとに、適用可能性を迅速に確認します。
お客様からご提供いただいたサンプルをTESOLLOのロボットグリッパーおよびソリューションで直接テストし、把持の可否と作業の実行可能性を検証します。
これにより、本格的なプロジェクトの開始前に、技術的な実現可能性と主な検討事項を事前に確認できます。

STEP 3
検証結果のご報告
テスト結果と導入方針をまとめた検証レポートを提供します。
把持方法、作業結果、サイクルタイムなどの主要なテスト結果に加え、推奨システム構成および追加検証が必要な事項を整理して提供します。
検証結果をもとに、PoC実施の要否と今後のプロジェクト方針を検討できます。

STEP 4
PoC
必要に応じて、実際の工程をもとにPoCを実施します。
ロボット、グリッパー、ビジョンなど、必要なシステムを構成し、実際または類似の作業環境で繰り返しテストを行うことで、ソリューションの性能と安定性を検証します。
PoCを通じて、量産ラインへの導入に必要な技術的有効性を確認します。

STEP 5
量産ライン導入への連携
検証済みのソリューションをSIパートナーと連携し、実際の量産ラインへ展開します。
検証およびPoCの完了後、TESOLLOの提携SIパートナーまたはお客様が指定するSIパートナーと協業し、実際の生産・物流現場への導入を進めることができます。
TESOLLOは、検証済みのロボットグリッパーとソリューション技術を提供するとともに、SIパートナーによるシステム構築に必要な技術支援を行います。