DG-1F
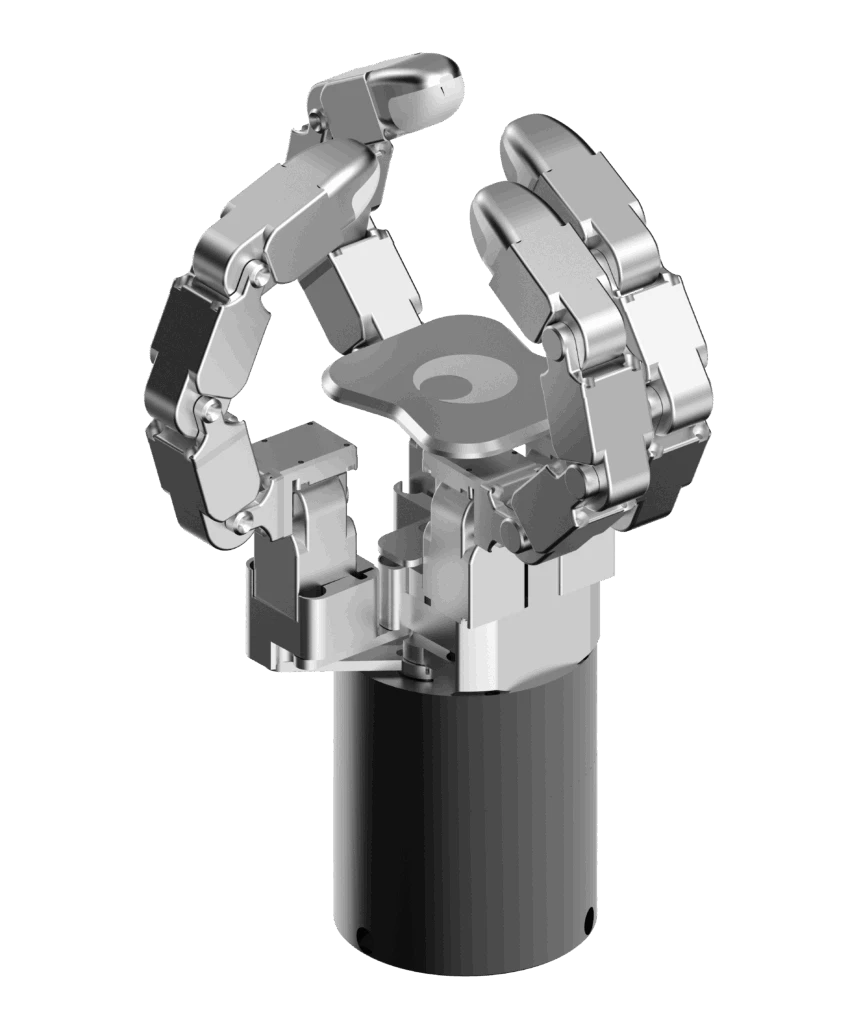
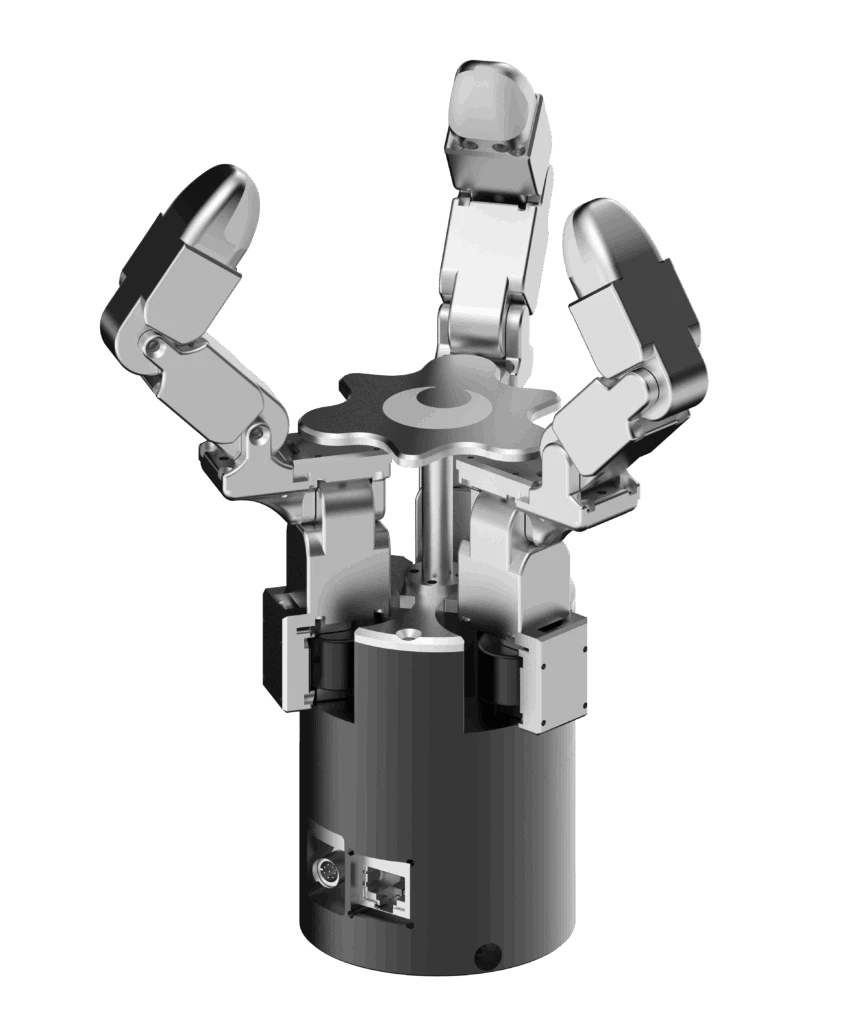
吸着位置と角度を調整できる3自由度の多関節バキュームグリッパー。スペースに制約のある環境や不定形な環境でも安定したピッキングをサポートします。

DG-1Fは、対象物の位置や姿勢、周囲の制約などにより安定した吸着が難しい環境で、吸着ピッキングの性能を高めるために設計された3自由度の多関節バキュームグリッパーです。従来の固定式バキュームグリッパーとは異なり、多関節構造によって吸着フィンガーチップの位置や姿勢を調整できるため、対象物の吸着面へより柔軟かつ確実にアプローチできます。
DG-1Fは、グリッパー自体をピッキング環境に合わせて動かすことで、吸着前に周囲の物体を移動・整列させたり、配置を変更したりする必要を軽減できます。そのため、物流におけるピースピッキングやマテリアルハンドリングをはじめ、真空吸着に適した対象物でありながら固定式の吸着機構ではアクセスしにくい用途に適しています。使用には外部の真空源が必要です。
関節型バキューム把持
関節型の吸着機構により、吸着部の位置と向きを調整し、対象物の表面へより効果的に接触できます。これにより、従来の固定式バキュームグリッパでは目的の吸着位置にアクセスしにくい狭い空間や制約のある環境でも、安定した吸着が可能です。
コンパクト・軽量設計
コンパクトな単指型の関節機構に3自由度を備えながら、710 gの軽量設計を実現しています。小型・軽量な構造により、ロボットアームのエンドエフェクタへの搭載が容易で、狭い空間での作業にも適しています。
マルチプロトコル通信とシステム連携
Modbus RTU、Modbus TCP、Ethernet TCP/IPに対応し、さまざまな産業用ロボット、自動化設備、制御システムと容易に連携できます。
高速・高精度制御
1,000 Hzの制御周期により高い応答性を実現し、アブソリュートエンコーダによる位置フィードバックを用いて、高精度かつ再現性の高い関節位置制御が可能です。