DG-5F-S
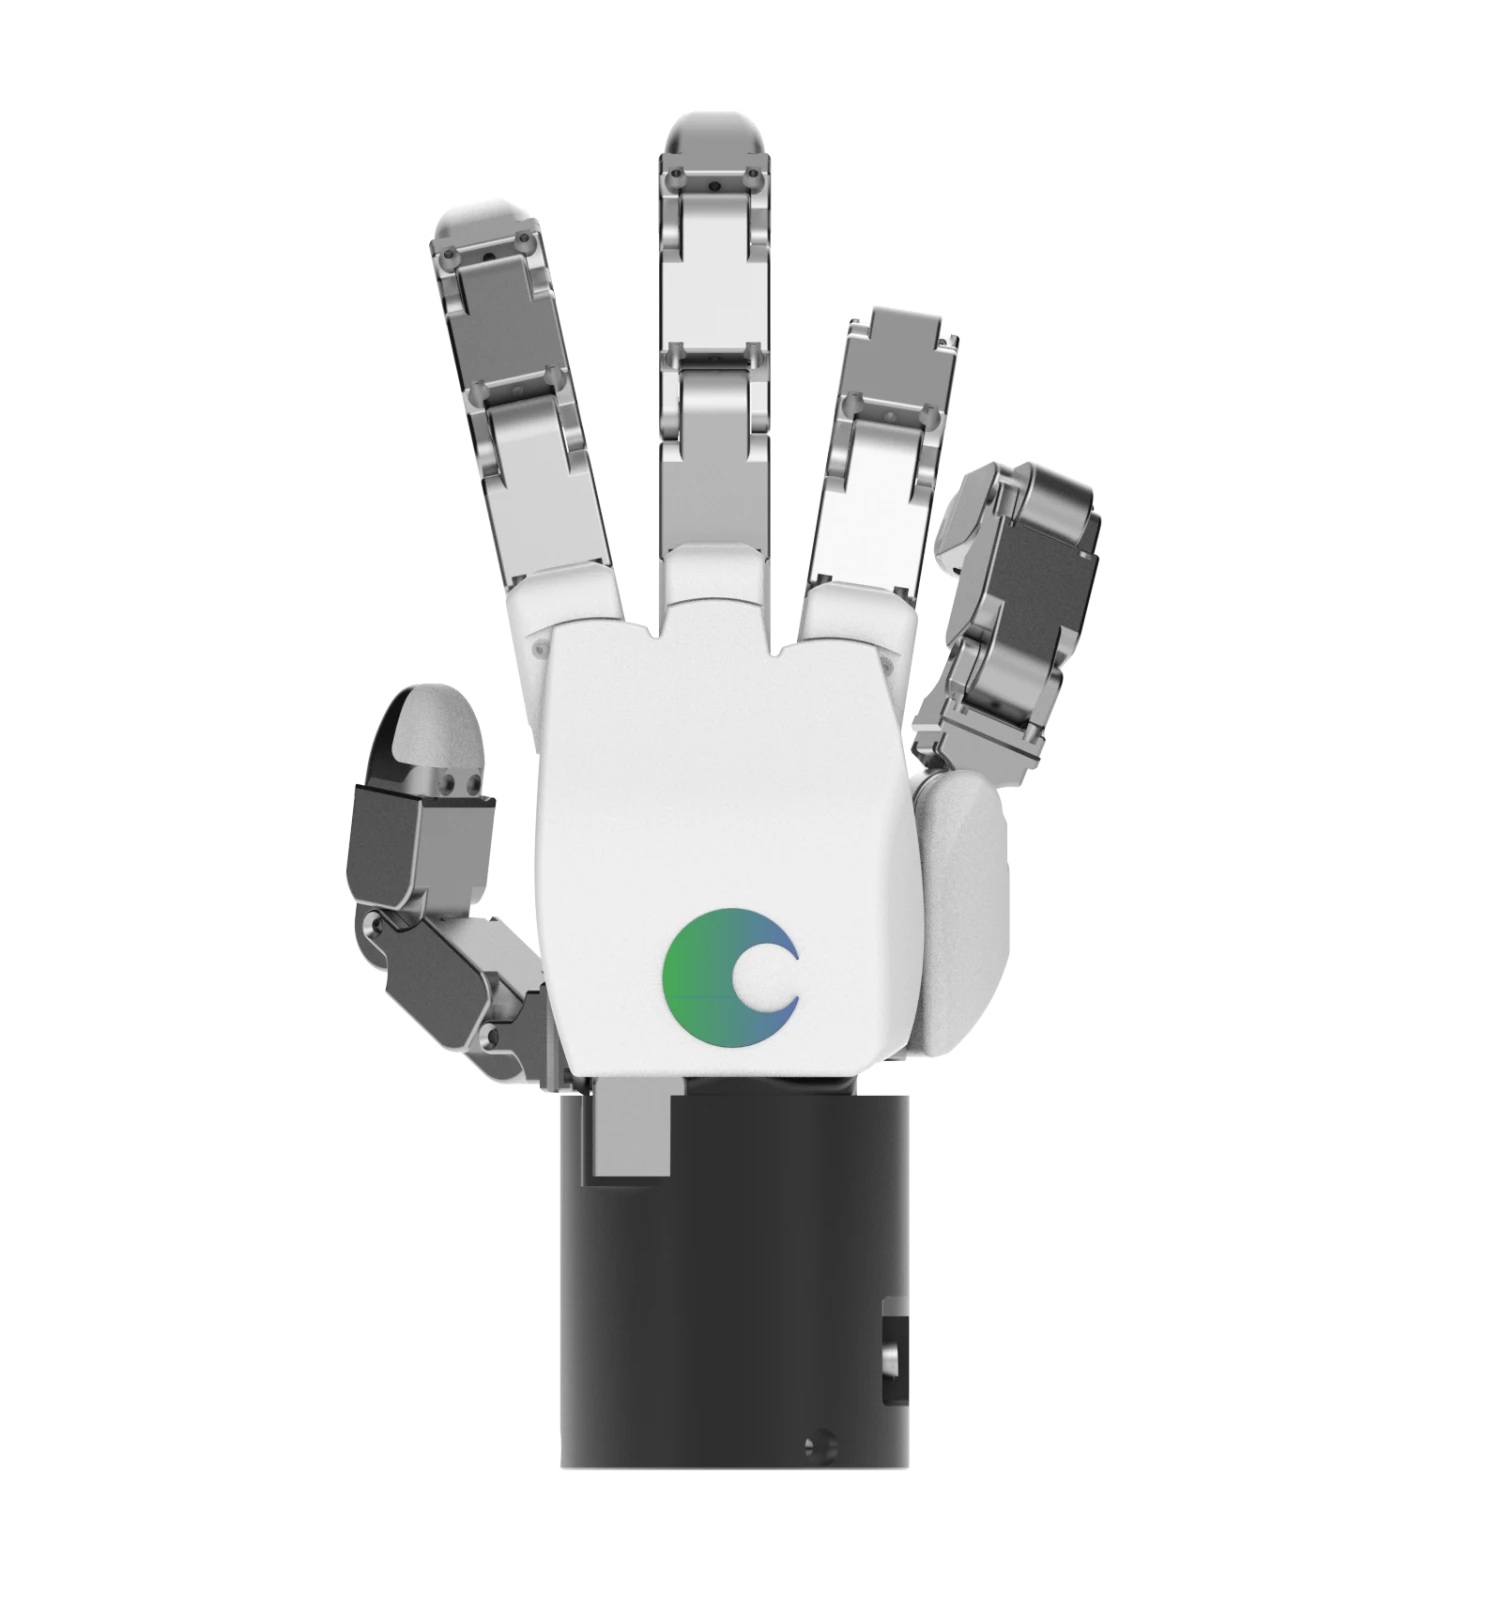
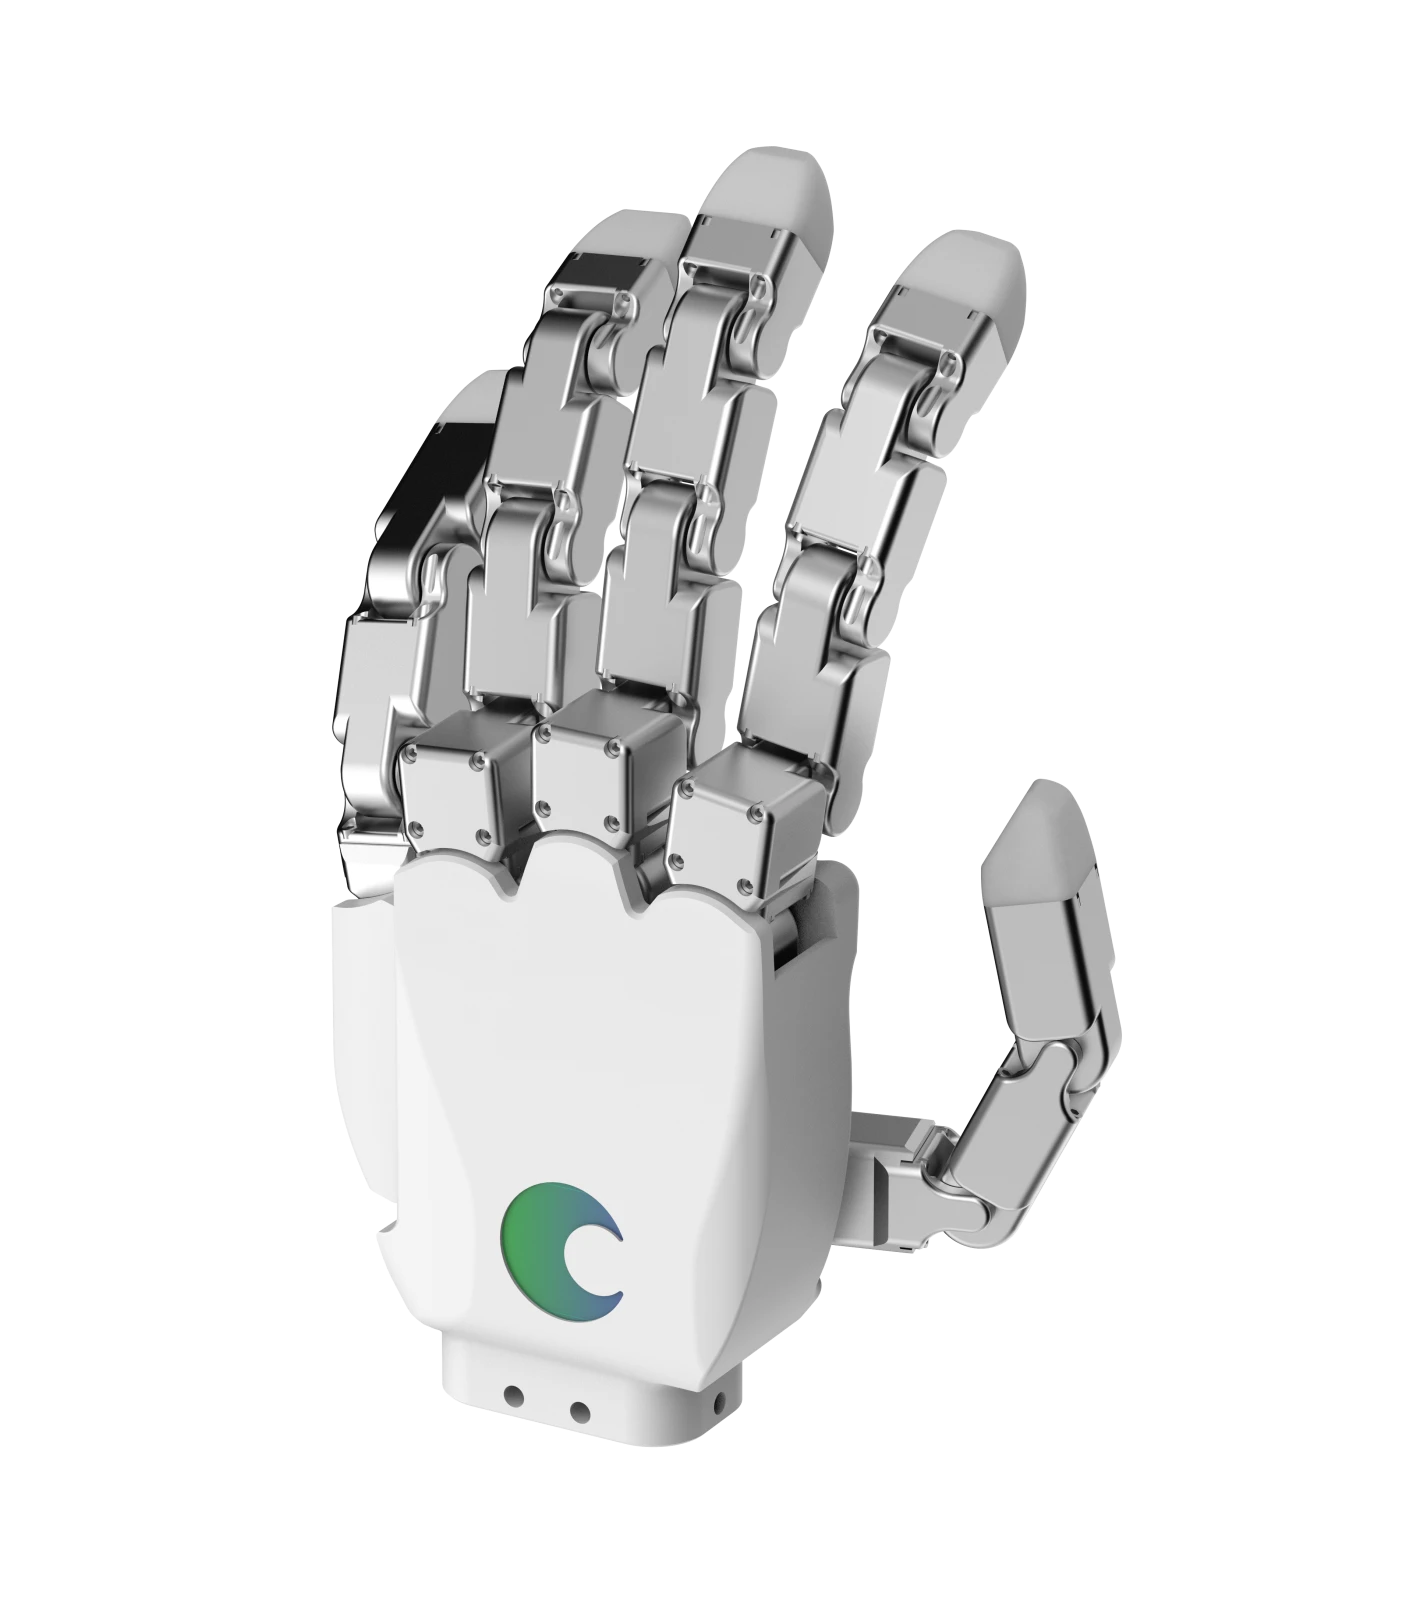
成人の手に近いサイズと1kg未満の軽量設計を採用した20自由度の人型ロボットハンド。ヒューマノイドプラットフォームへの搭載と高度なマニピュレーションに適しています。

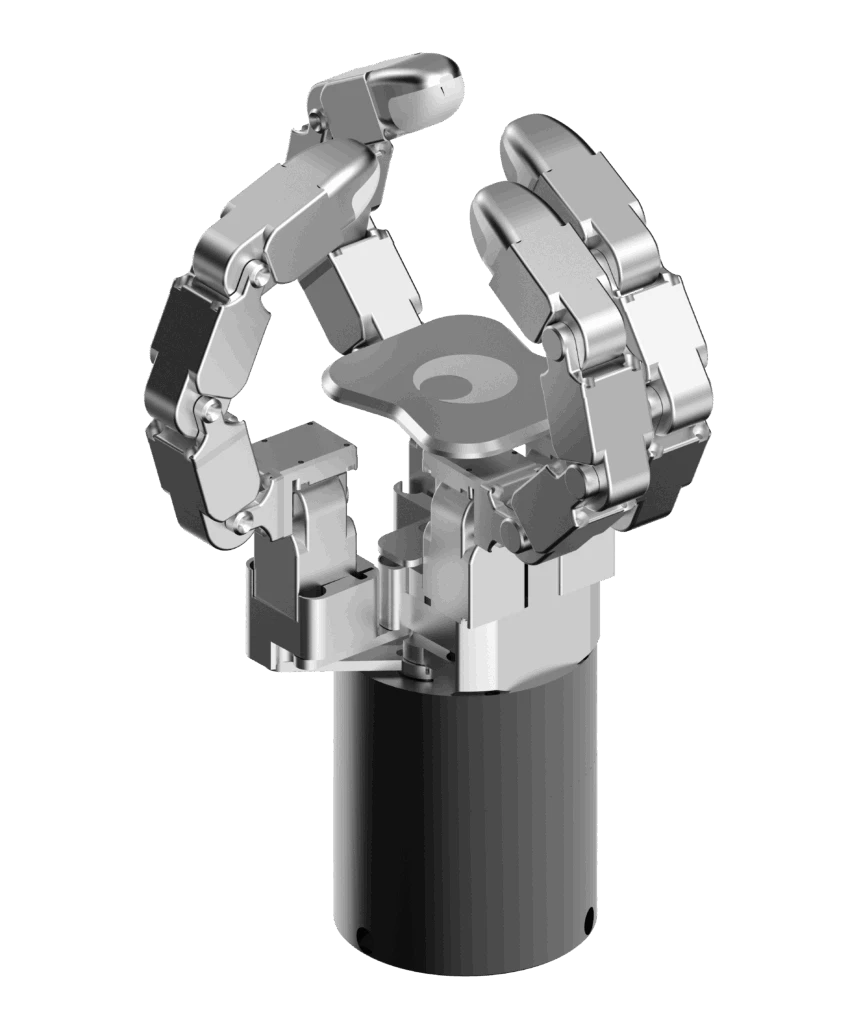
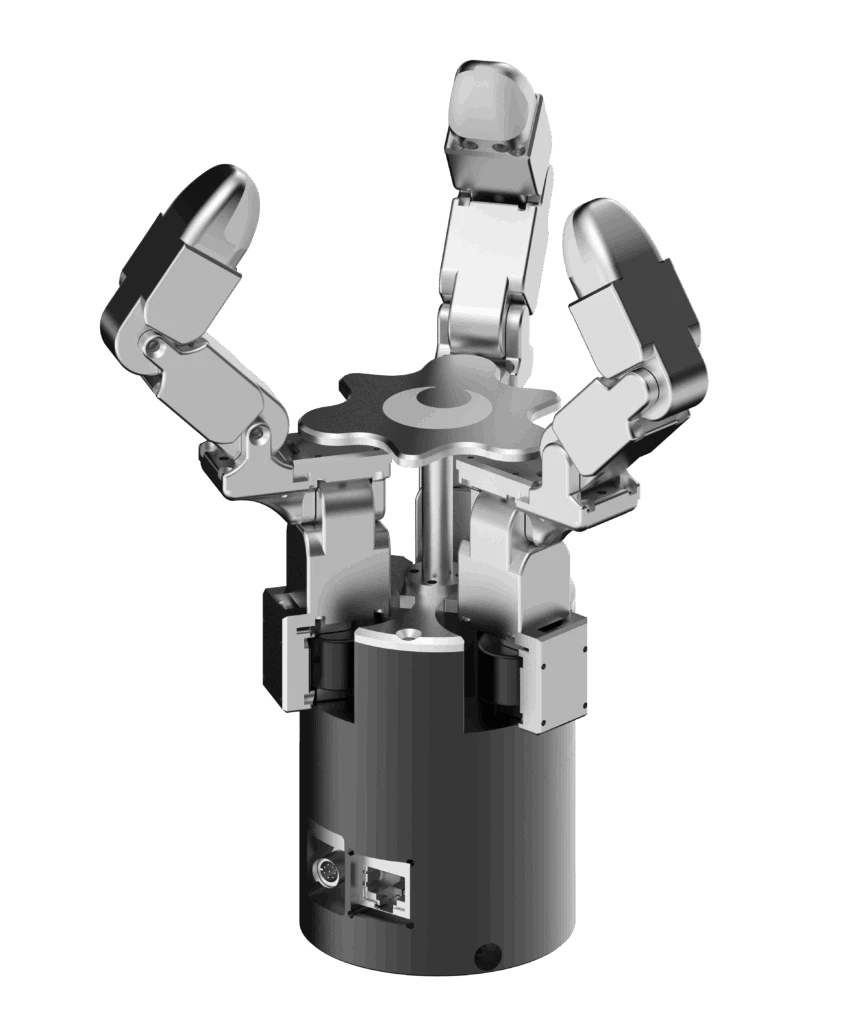
DG-5F-Sは、幅広いヒューマノイドプラットフォームとの統合に最適化された、コンパクトで軽量なロボットハンドです。人間の手に近いフォームファクターと1kg未満の軽量設計により、高度な把持と手内操作を実行できるように設計されています。
工具の使用、非構造化物体の取り扱い、精密な組み立てや締結などの複雑なタスクに対応します。特にヒューマノイド研究チーム向けに設計されたDG-5F-Sは、プラットフォーム開発に必要な多様なタスクや、研究・実験環境における操作性能検証のための柔軟な展開を可能にします。
独立関節制御
20個の関節それぞれに独立したアクチュエータを内蔵し、関節間の機械的なカップリングなしに完全に独立した制御を実現します。これにより、指ごとの精密な動作と複数指による協調操作が可能です。
コンパクト・軽量設計
成人の手に近いサイズと1 kg未満の軽量設計により、ヒューマノイドロボットへの搭載時におけるサイズと重量の制約を最小限に抑えます。コンパクトな構造により、さまざまなヒューマノイドロボットプラットフォームへ効率的に導入できます。
高精度統合駆動
高精度な統合駆動システムによりバックラッシを最小限に抑え、安定した関節制御と正確な位置制御によって精密な操作を実現します。
優れたコストパフォーマンス
DG-5F-Mの約60%の価格で、研究機関やスタートアップ、中小規模の組織にも導入しやすい、コストパフォーマンスに優れたソリューションを提供します。
安定した把持・操作
内蔵の把持・操作アルゴリズムにより、さまざまな形状や材質の物体を安定して取り扱うことができ、幅広い操作タスクにおける安定した性能をサポートします。
多様な拡張オプション
研究目的やプラットフォームの制約条件に応じて、さまざまなオプション構成や追加コンポーネントを選択できます。ヒューマノイドマニピュレーションの研究や性能検証に適したシステム構成が可能です。