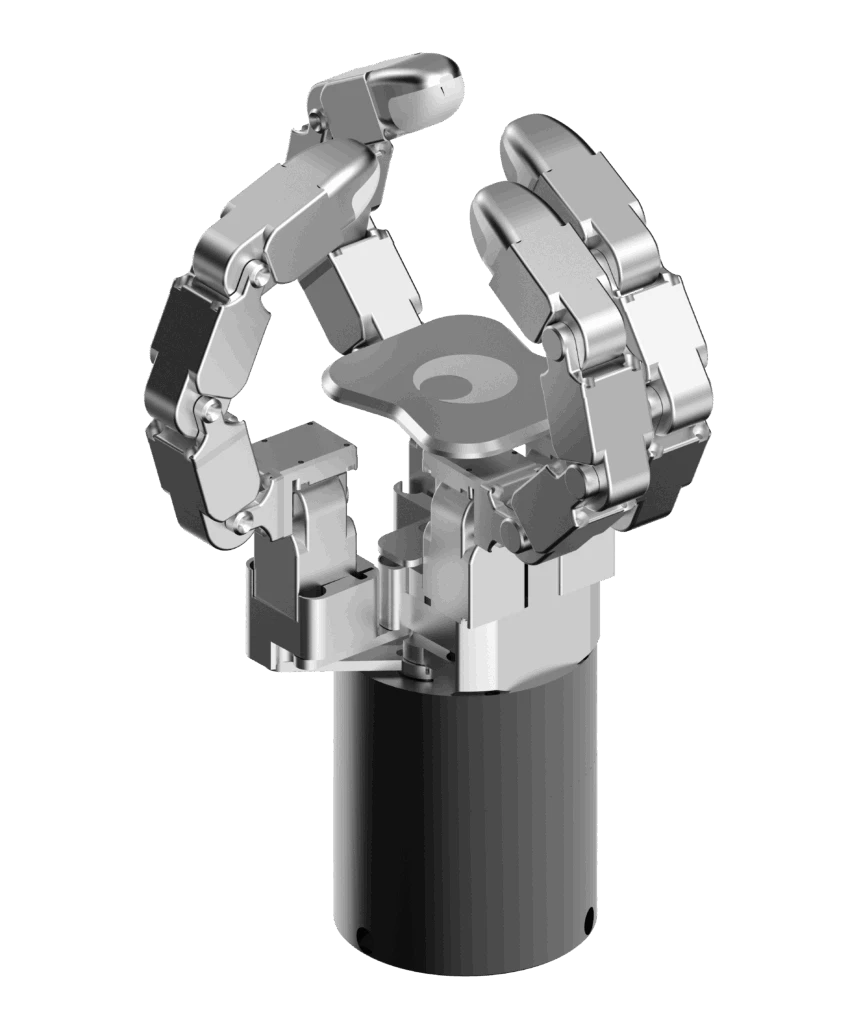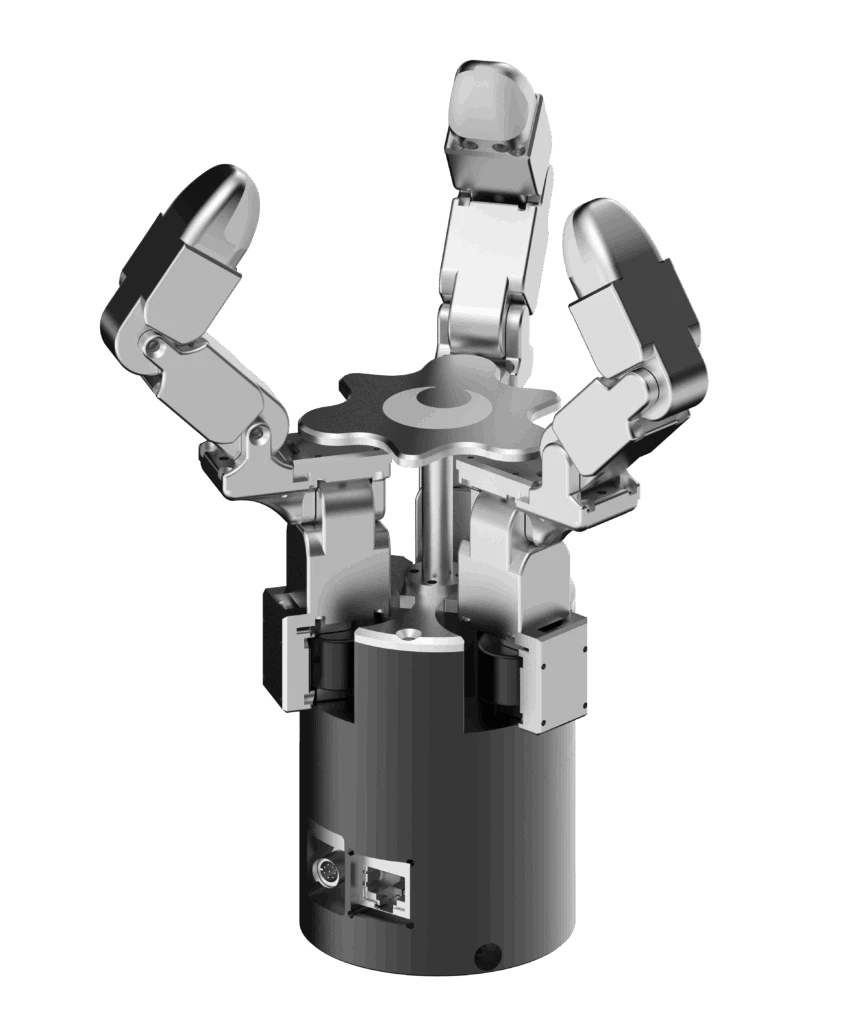
DG-3F-M
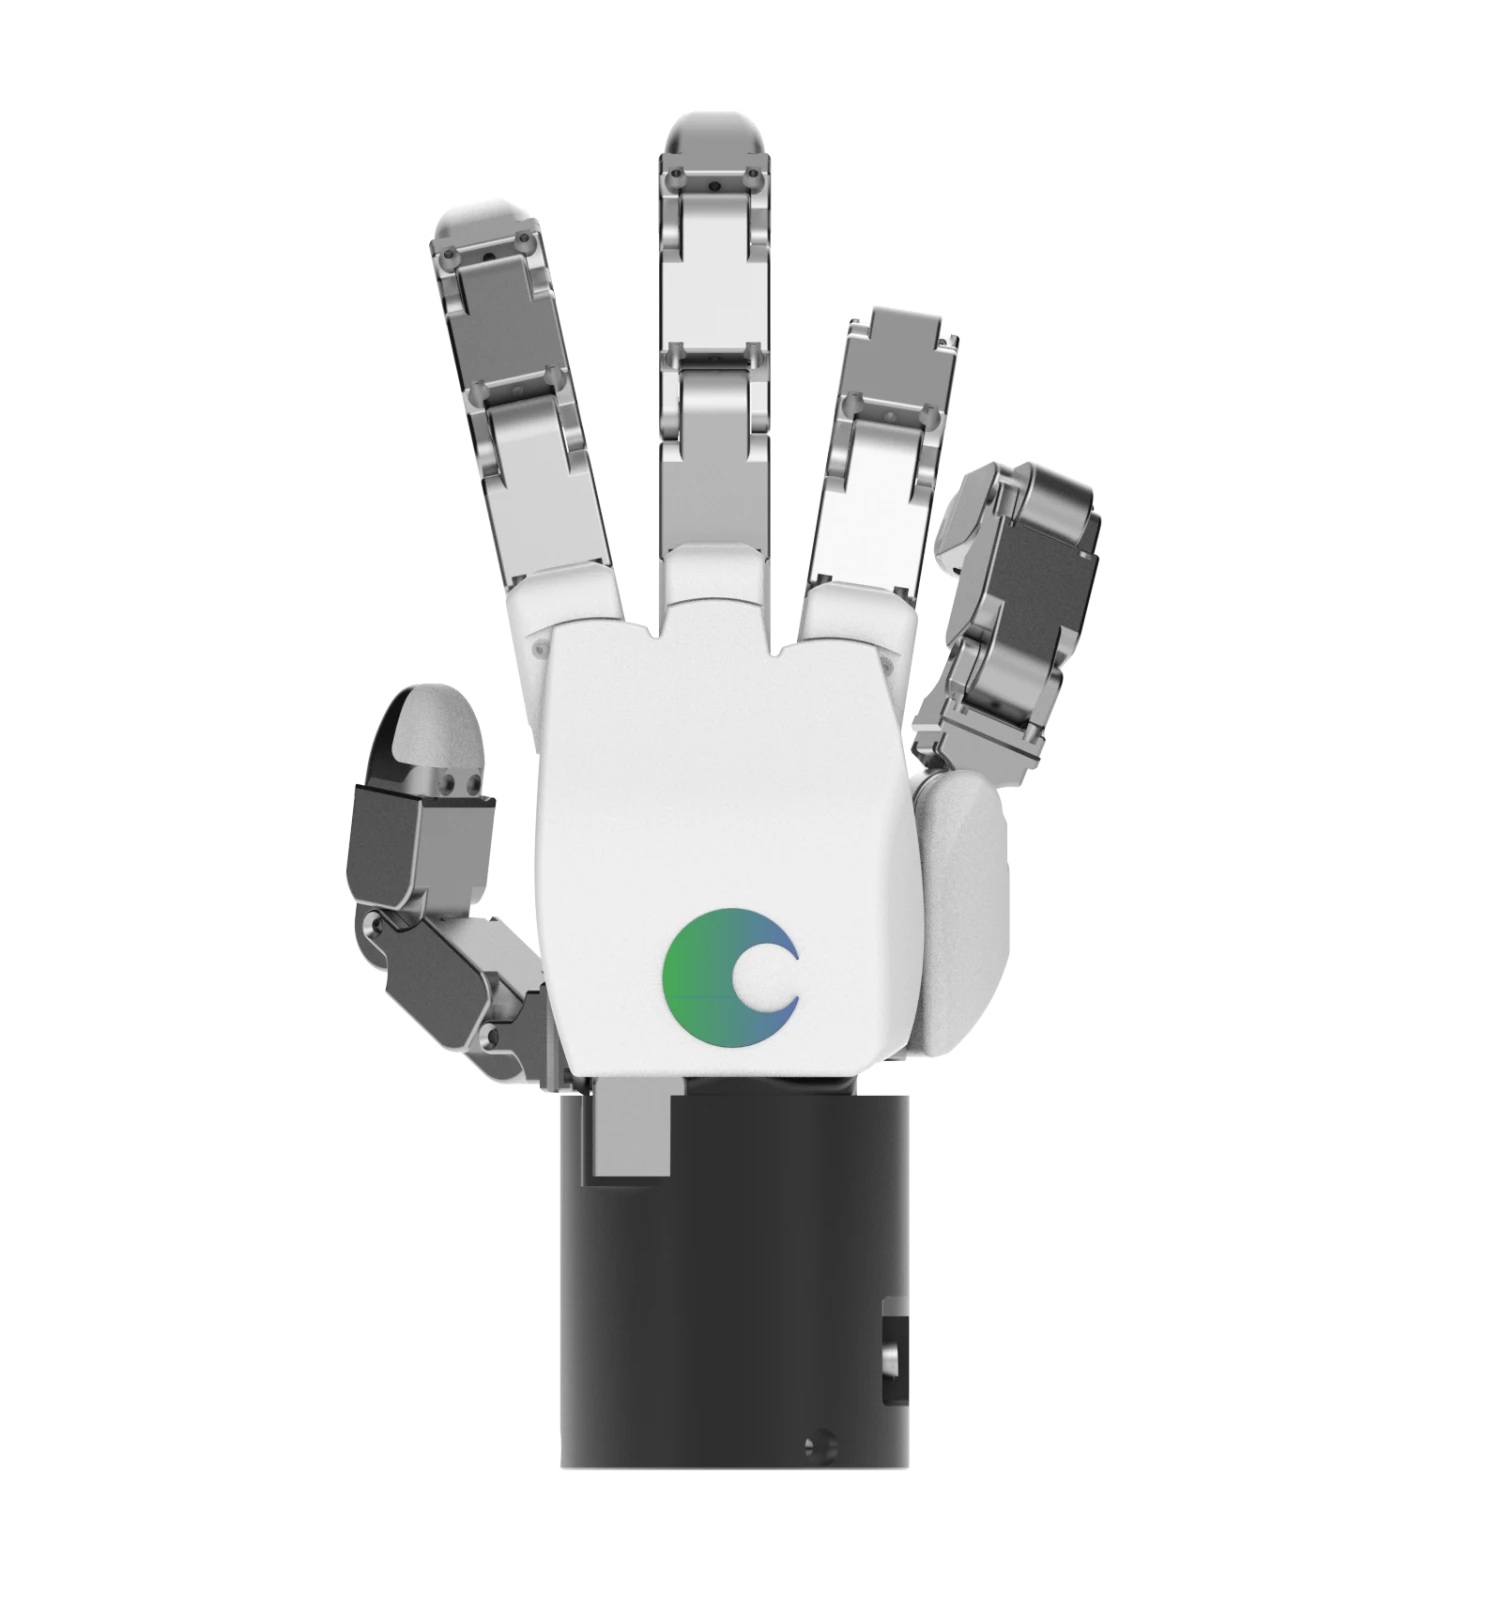
強い把持力、高い耐久性、精密な多関節制御を備えた12自由度の3指ロボットグリッパー。産業オートメーション向けに設計されています。
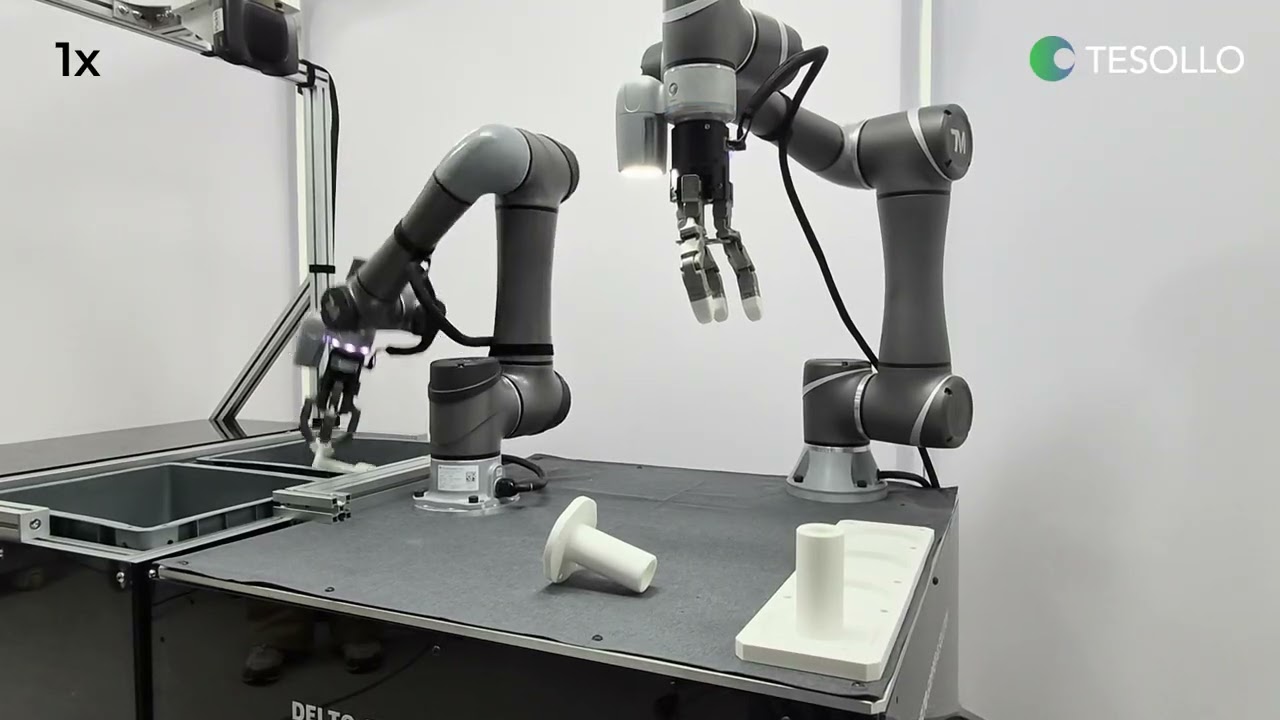
DG-3F-Mは、12自由度(DoF)を備えた産業用3指ロボットグリッパーで、高い信頼性と強い把持力が求められる自動化環境を想定して設計されています。各指の多関節を独立して制御でき、形状・サイズ・向きの異なる対象物に対応しながら、精密で安定した把持を実現します。
継続的な産業用途を考慮した高い耐久性と高トルク駆動を備え、モジュール構造によってメンテナンス性を高めるとともに、長時間の運用でも安定した性能を発揮します。多様な把持方式に対応できるため、ピッキング、ハンドリング、組立、マシンテンディングなど、把持力と柔軟性の両方が求められる産業オートメーションに適しています。
高性能駆動システム
高効率BLDCモータと高強度ギアを採用し、産業用途で求められる高精度な制御と安定した駆動性能を実現します。各指は最大2 Nmのトルクを出力し、産業用途の使用条件下で300万回を超える動作寿命に対応できるよう設計されています。
完全モジュール設計
各指およびアクチュエータモジュールは、標準的な締結部品を用いて容易に組立・分解できる構造です。グリッパ全体を分解することなく個別モジュールの保守や交換が可能で、修理時間、システムのダウンタイム、メンテナンス負担の低減に貢献します。
多様な把持・操作機能
幅広い物体ハンドリングに対応する複数の把持モードを備えています。Parallel Modeは一般的な産業用把持に適しており、Smooth Modeは壊れやすい物体や繊細な対象物をより滑らかに扱うことができます。また、連続動作と把持後の位置調整により、把持した物体を精密に再配置できます。
位置・状態フィードバック
正確な目標位置の確認と安定した動作実行のため、関節および位置の状態情報を提供します。目標位置への到達を確認できるほか、設定情報や動作データを保持することで、システム復旧時の迅速な再設定が可能です。
制御とシステム統合
さまざまなロボットプラットフォームや自動化システムとの統合に対応するC/C++ SDKを提供します。直感的なユーザーインターフェースにより、設定、運用、システム構築を容易に行うことができます。