
双腕ロボット・テレオペレーションおよびマニピュレーションデータ収集ソリューション
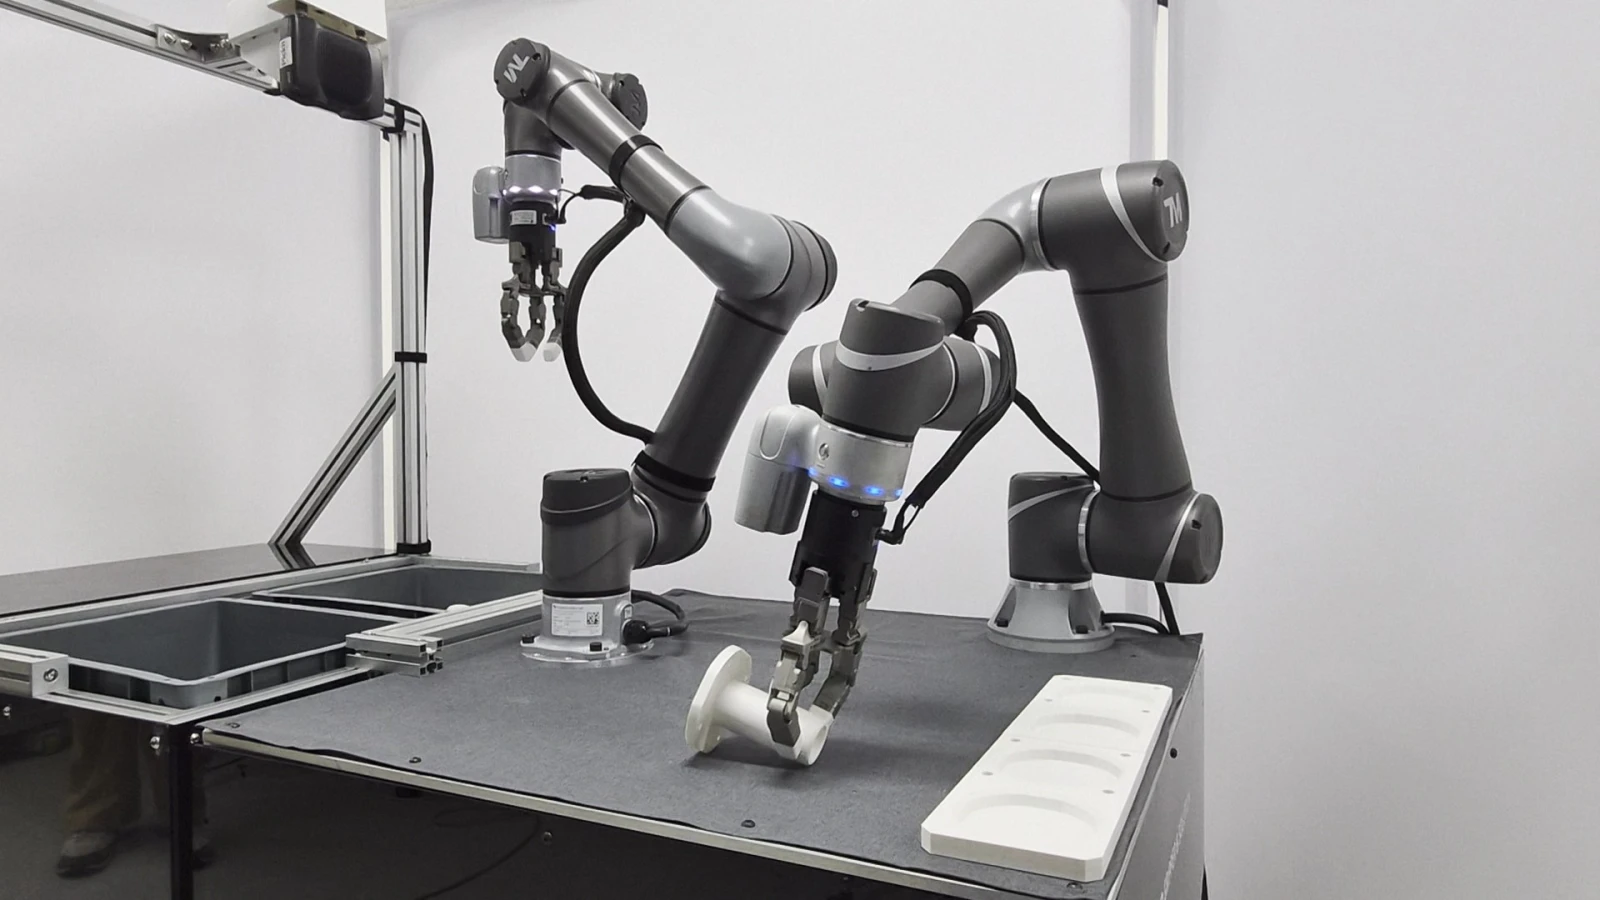
DS-Dual Armは、作業者の両手・両腕の動きを双腕ロボットと多関節ロボットハンドにリアルタイムで反映し、複雑なマニピュレーション作業を再現するテレオペレーションソリューションです。
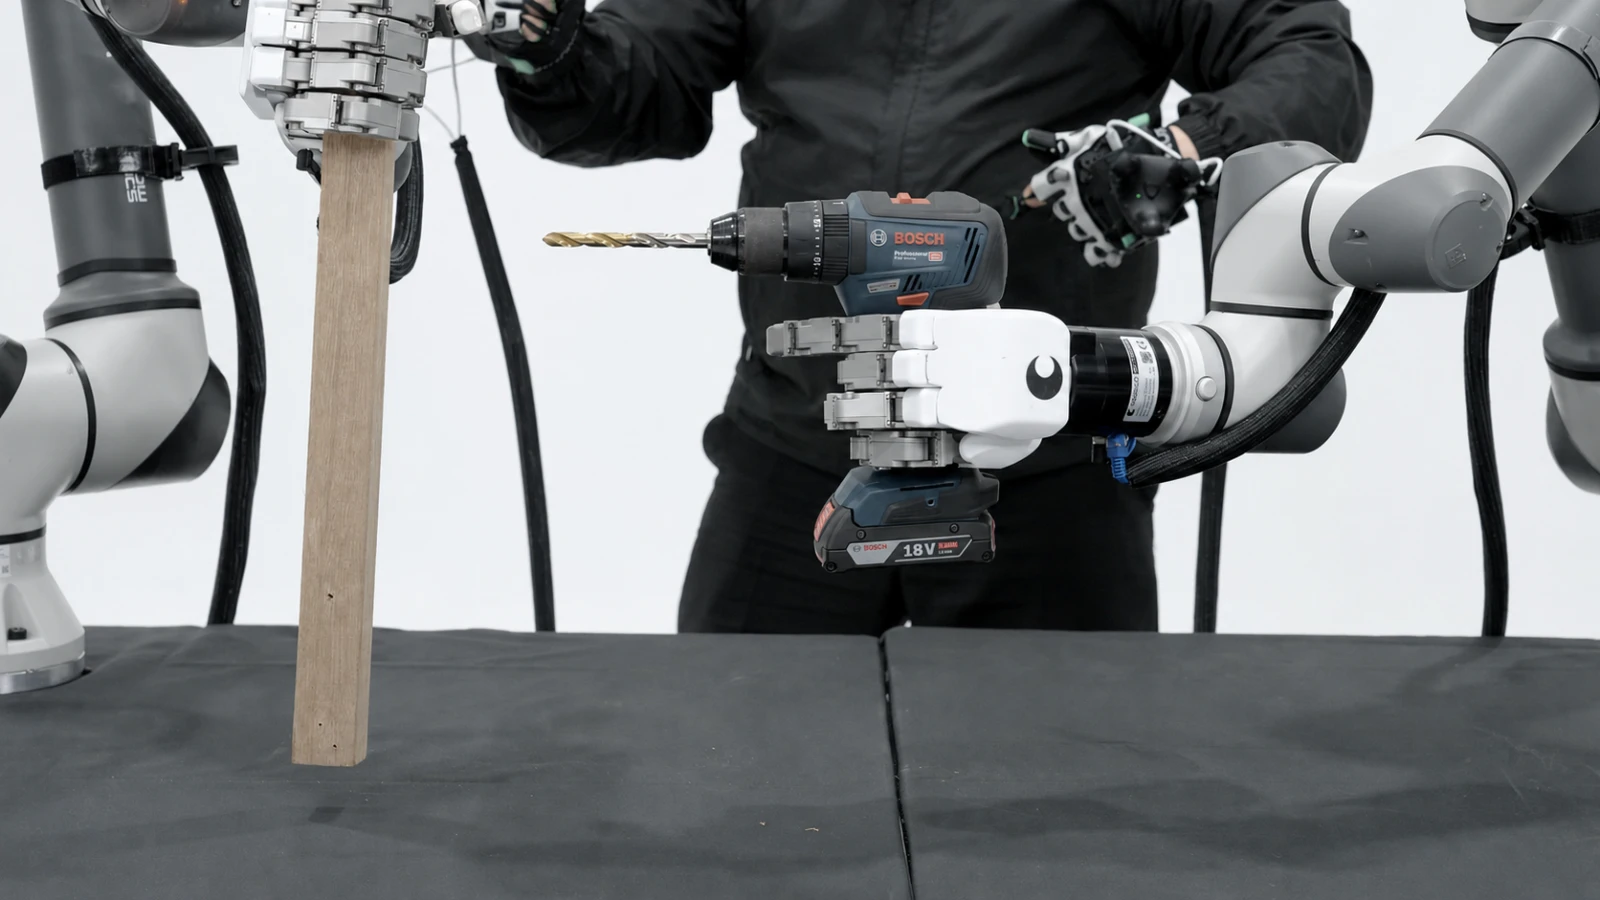
データグローブとトラッカーを使用して、作業者の指の動きや両腕の位置・姿勢を計測し、ロボットの動作へ変換することで、両手協調、物体操作、組立・分解、ツール使用など、さまざまな複雑作業を実行できます。
また、作業者によるデモンストレーションの過程で生成される操作入力やロボットの動作データを収集でき、ロボットマニピュレーションAI向けデータセットの構築、作業検証、Imitation Learning、VLAモデルの研究に活用できます。
人の両手動作をロボットでリアルタイムに再現
複雑なマニピュレーション作業をロボットで実現する場合、個々の動作をプログラミングしたり、作業ごとに軌道を設定したりするために、多くの時間と工数が必要となることがあります。
DS-Dual Armは、作業者が実際に行う両手・両腕の動きをロボットへリアルタイムにマッピングすることで、複雑なロボット動作をより直感的に生成できるように構成されています。
指の動きから両腕の位置・姿勢までを一体的に反映できるため、単純なロボットアームの移動だけでなく、把持、物体姿勢の変更、両手協調、接触を伴う複雑なマニピュレーション作業までロボットシステム上で再現できます。

ロボットマニピュレーションAIのためのデータ収集
DS-Dual Armは、作業者のデモンストレーションをロボット上で再現する過程で、人の操作入力とロボットの動作・状態データを同時に収集できるように設計されています。
人が物体へ接近し、把持し、操作する一連の行動をロボットデータとして蓄積し、ロボットマニピュレーションモデルの学習・検証に使用するDemonstration Dataとして活用できます。
必要に応じて、ロボットの手首部や作業空間にビジョンシステムを追加することで、画像情報とロボット状態・操作データを組み合わせたマルチモーダルデータセットへ拡張することも可能です。
主な収集データ
- 作業者の指および手の動作
- 両手・両腕の位置および姿勢
- ロボットアームの位置・姿勢および動作情報
- ロボットハンドの関節および把持動作データ
- 作業プロセスにおける状態・操作データ
- ビジョンシステム連携時の作業映像および視覚情報
両手協調による複雑なマニピュレーション
人が行う多くの操作作業は、片手による単純なPick & Placeだけではなく、両手を同時に使って物体を把持・支持・移動し、それぞれの動作を協調させるプロセスによって構成されています。
DS-Dual Armは、双腕ロボットと左右の多関節ロボットハンドを連携して制御し、両手協調を必要とする複雑なマニピュレーション作業をロボットシステム上で再現・研究できる環境を提供します。
片手で物体を固定しながらもう一方の手で操作する作業や、1つの物体を両手で同時に扱う作業など、さまざまなBimanual Manipulation Taskに適用できます。
適用例
- 両手協調による物体操作
- 部品の組立・分解
- 物体の受け渡しおよび姿勢変更
- ツールを使用する作業
- 接触を伴うManipulation
- 不定形物体の操作
- 作業者デモンストレーションに基づくロボット動作生成
ロボットAI研究およびデータセット構築
ロボットマニピュレーションAIの開発では、実環境において人が行うさまざまな作業をもとに、高品質なDemonstration Dataを確保することが重要です。
DS-Dual Armを使用することで、作業者がロボットを直接操作しながら繰り返し作業デモンストレーションデータを収集でき、それをもとにImitation Learning、VLA、Manipulation Policyなど、さまざまなロボットマニピュレーションモデルの学習・検証を行うことができます。
また、新しい作業を実際のロボットシステム上で直接デモンストレーションし、繰り返し検証できるため、ロボットマニピュレーションアルゴリズムの開発および性能向上のための研究プラットフォームとして活用できます。
適用例
- Robot Manipulation Datasetの構築
- Imitation Learning
- VLAベースのロボットマニピュレーション研究
- Manipulation Policyの学習
- AIモデルの性能検証
- 新規ロボット作業のFeasibility Test
両手・両腕動作のリアルタイムマッピング
データグローブとトラッカーを通じてオペレーターの指の動きと両腕の位置・姿勢を計測し、双腕ロボットとロボットハンドの動きへリアルタイムに変換・マッピングします。
オペレーター自身の動きを利用して複雑なロボット動作を生成できるため、個々のロボット動作を一つずつプログラミングする負担を軽減できます。
両手協調によるManipulation
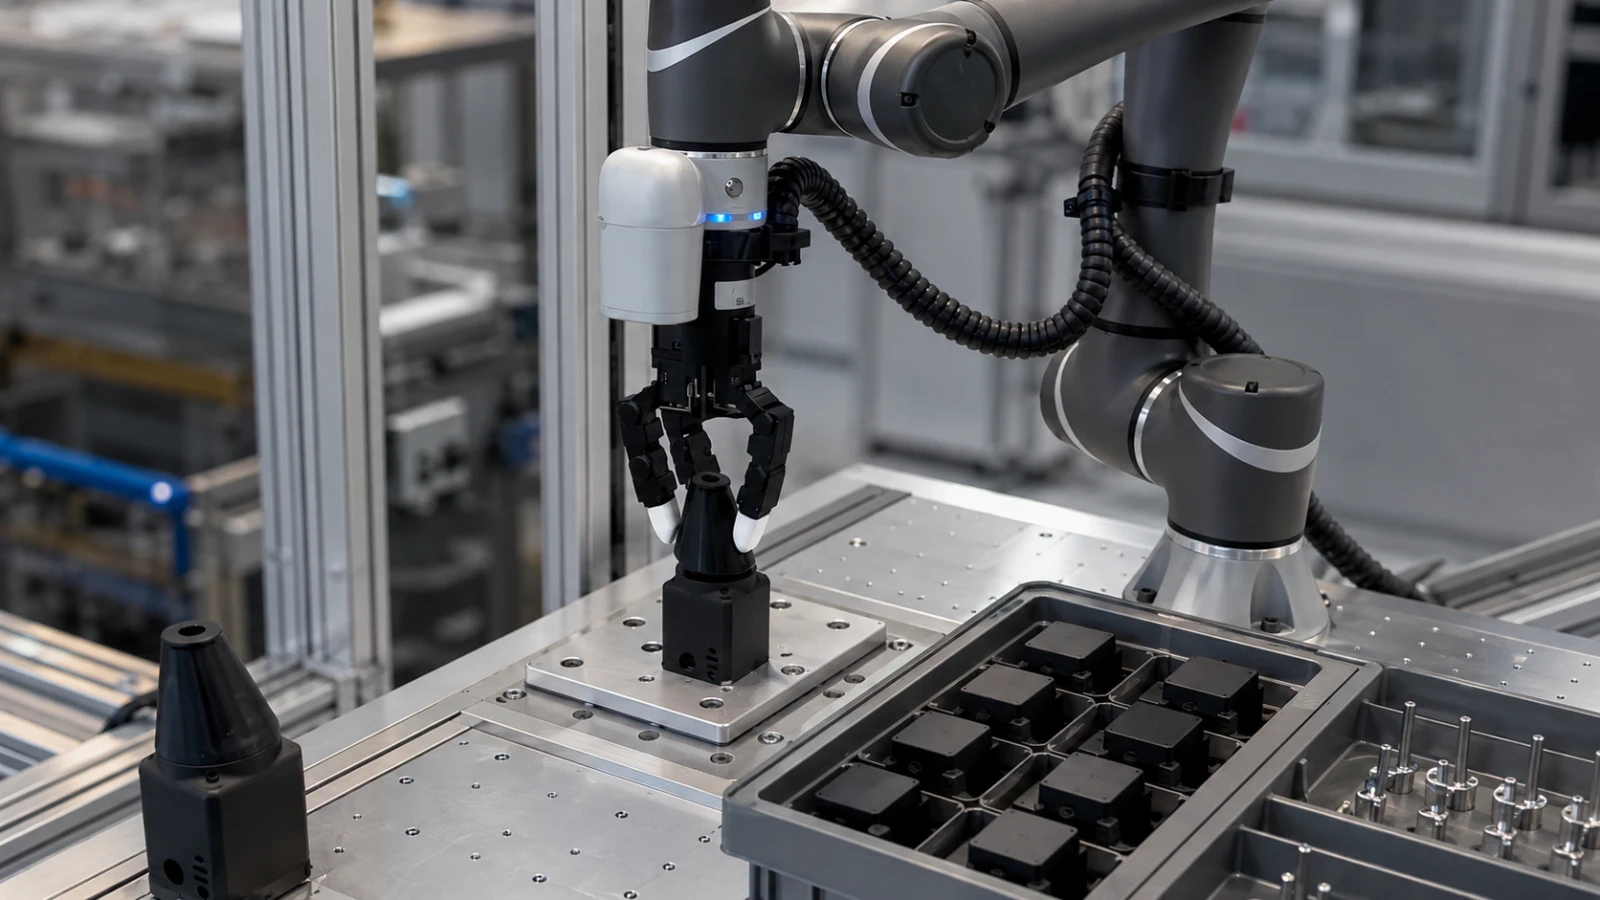
左右のロボットアームと多関節ロボットハンドを連携制御し、片手で物体を把持しながらもう一方の手で操作する作業や、両手で1つの物体を同時に扱う作業に対応できます。
単純なPick & Placeにとどまらず、組立・分解、ツールの使用、物体の姿勢変更など、両手を使用するさまざまなManipulation Taskに活用できます。
人・ロボット操作データの収集
オペレーターの操作入力とロボットの動きを連携させ、人によるデモンストレーションの過程で生成されるデータを収集できます。
オペレーターの手と腕の動き、ロボットアームとロボットハンドの状態情報を併せて記録し、ロボット操作データセットの構築やAIモデルの学習用データとして活用できます。
ビジョン連携によるマルチモーダルデータへの拡張
必要に応じてロボットの手首部または作業空間にビジョンシステムを追加し、作業環境と物体に関する視覚情報を同時に収集できます。
Vision Data、Robot State、Hand Motionなどの多様なデータを連携させ、VLAおよびマルチモーダルロボット操作モデルの研究用データセットへ拡張できます。
テレオペレーション・データ収集・ロボットシステムの統合
S-Dual Armは単なるテレオペレーション装置ではなく、実際の両手ロボット操作に必要なOperator Interface・制御システム・双腕ロボット・多関節ロボットハンドを統合したソリューションです。
Human Motion → Motion Tracking → Motion Mapping → Robot Control → Manipulation → Data Collection
オペレーターの動作入力からロボット動作の生成、実際のタスク実行、データ収集に至るまで、プロセス全体を1つのシステムとして構成します。