DG-5F-M
20自由度と高トルク駆動を備えた5指ヒューマノイドロボットハンド。器用なマニピュレーションと精密な物体操作に対応します。

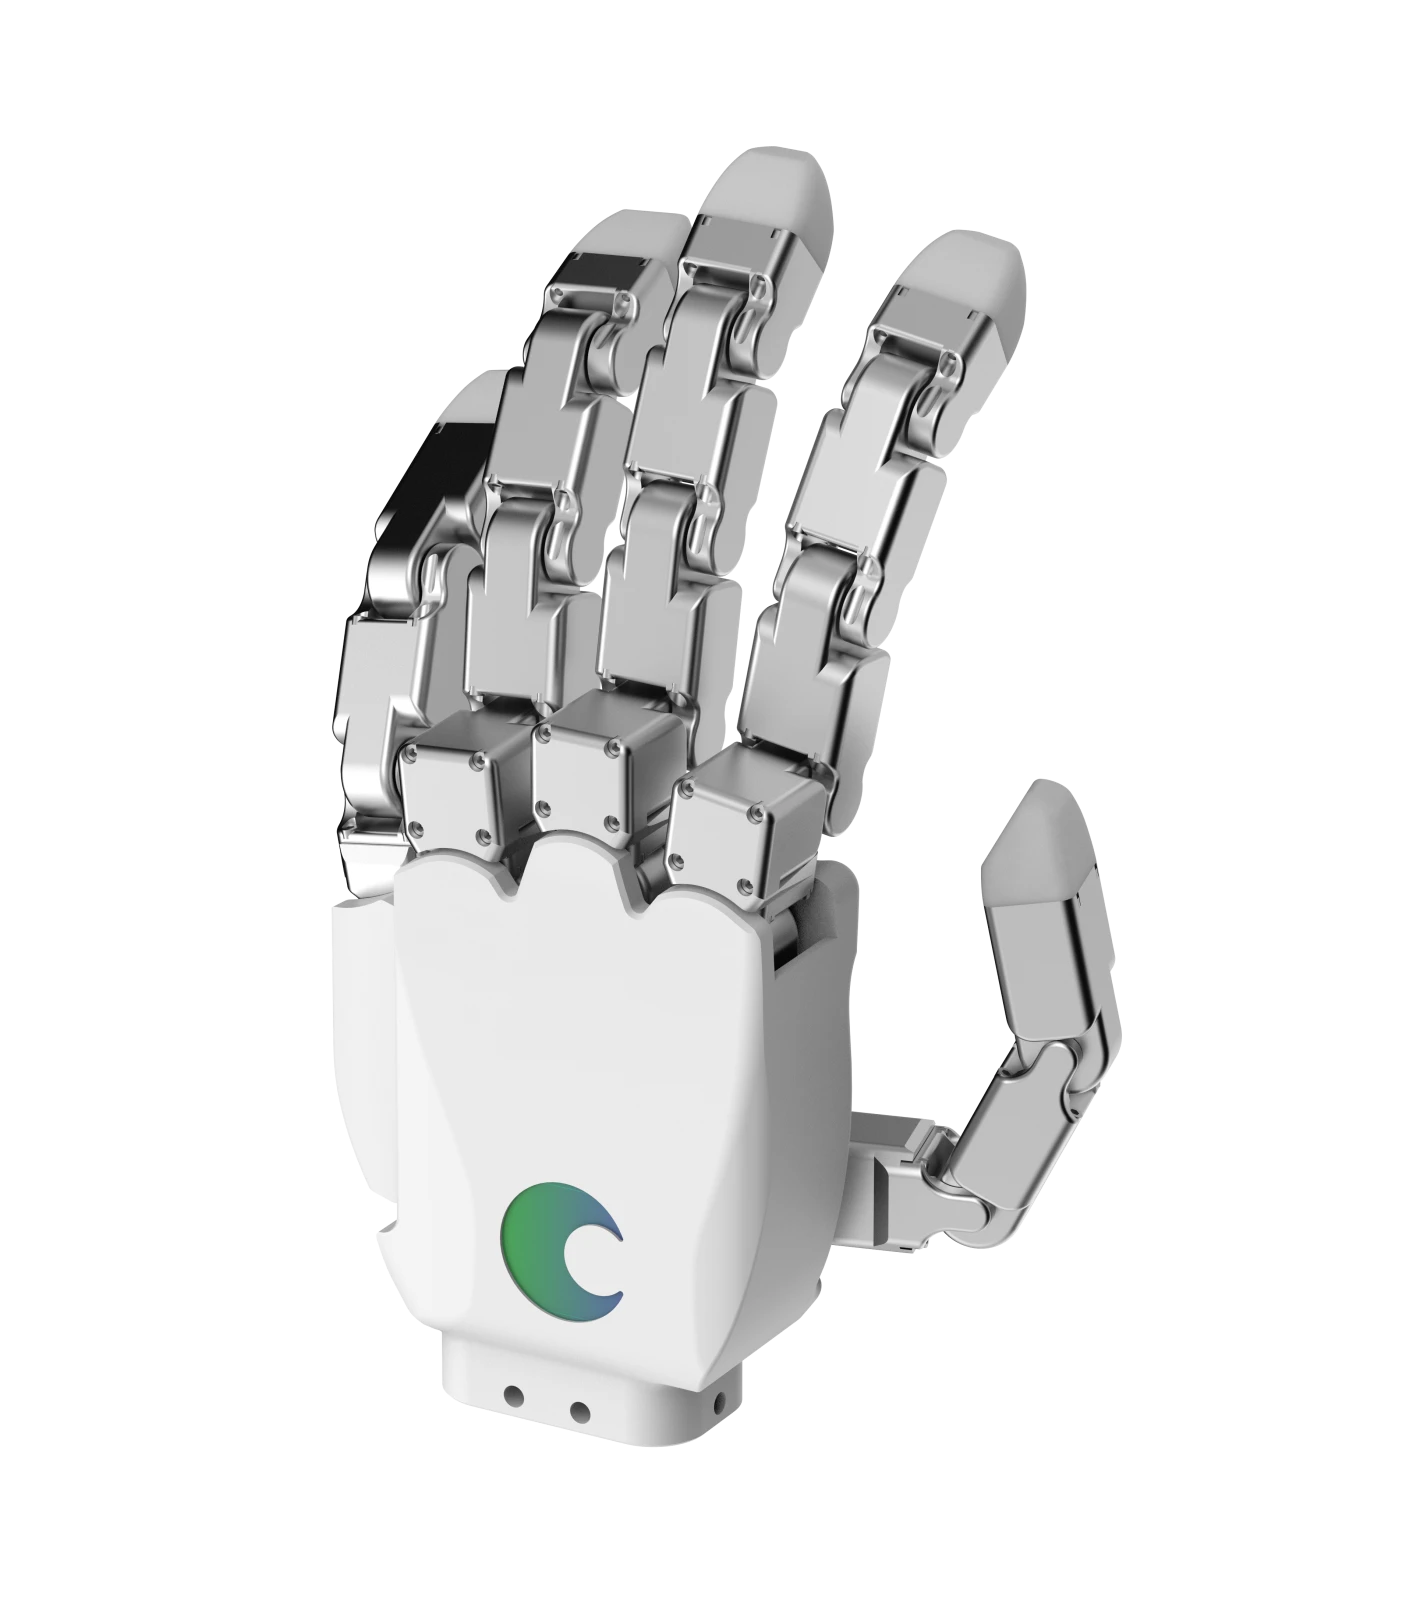
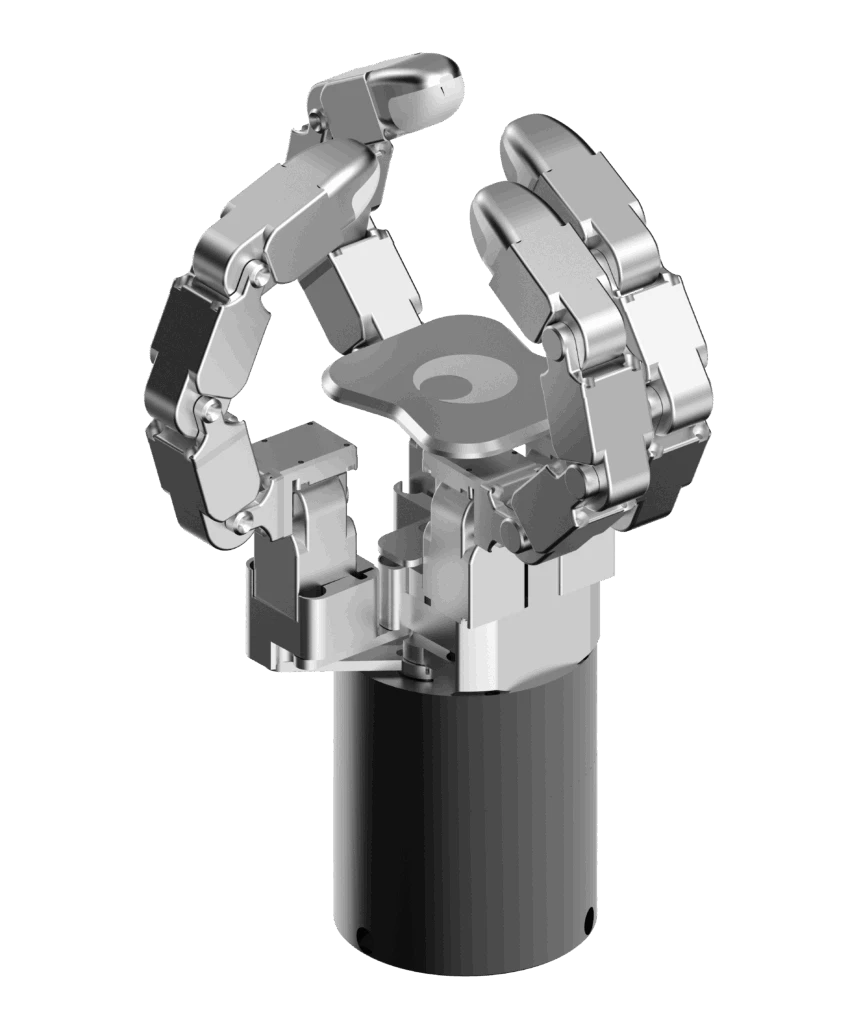
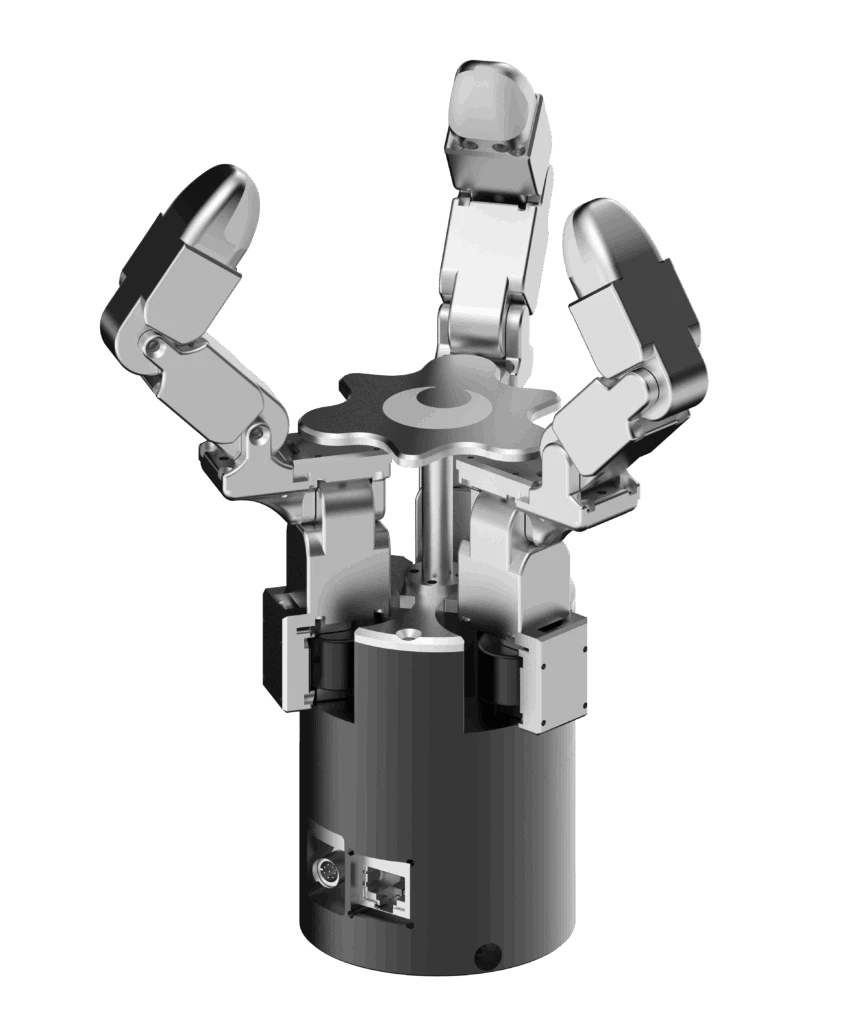
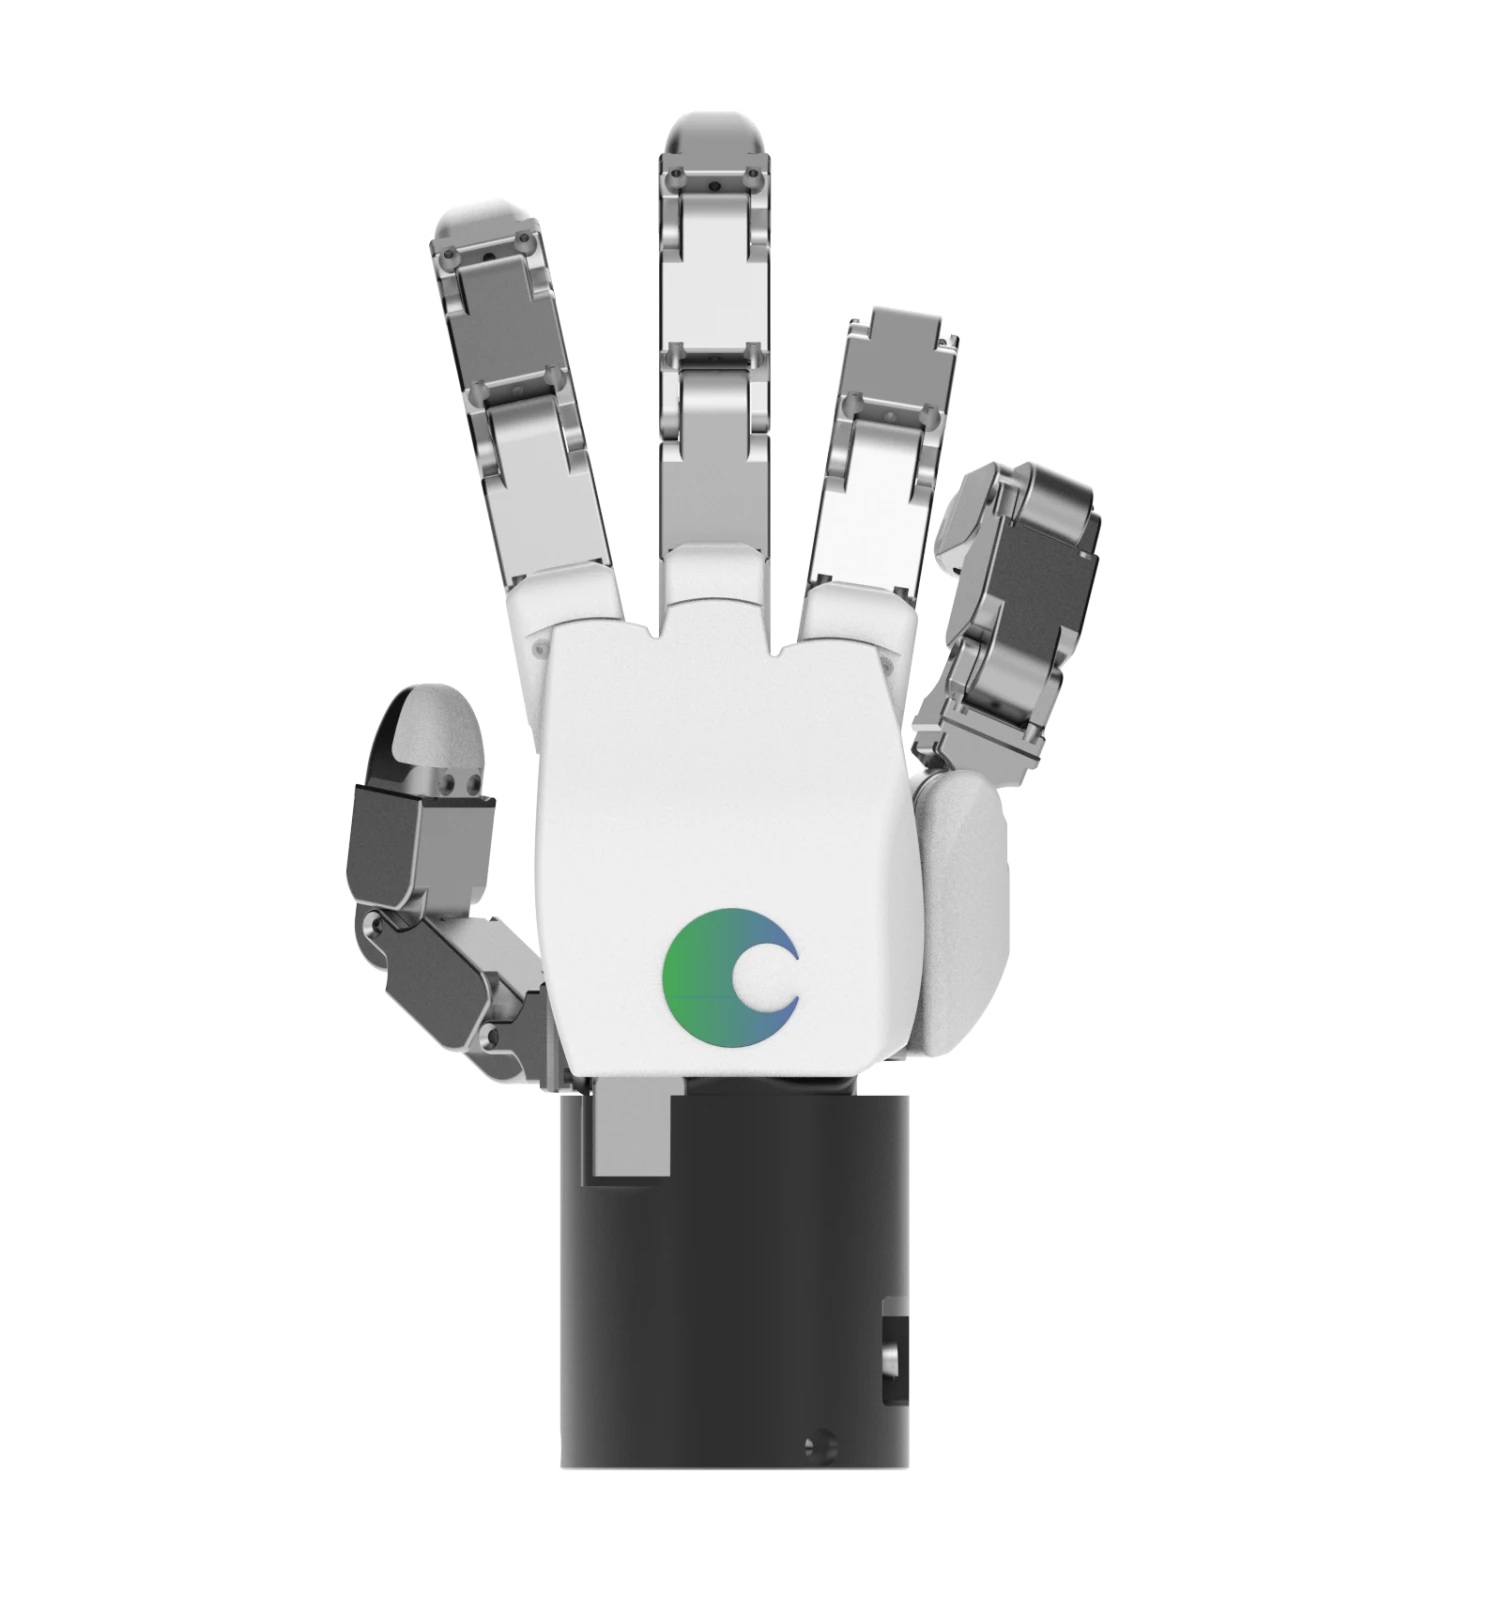
DG-5F-Mは、20自由度(DoF)を備えたフルアクチュエート型の5指ロボットハンドです。各関節の独立制御と高トルク駆動により、高い自由度と力強さを両立し、複雑な把持から精密な物体操作、高い出力を必要とするタスクまで対応します。
複数指の協調制御により、ツール操作や形状・サイズの異なる対象物の柔軟なマニピュレーションが可能です。精密な制御と高い出力、柔軟なタスク遂行が求められる先端ロボット研究、産業オートメーション、サービスロボット分野に適しています。
独立関節制御
20個の関節それぞれに独立したアクチュエータを内蔵し、関節間の機械的なカップリングなしに完全に独立した制御を実現します。この構造により、指ごとの精密な動作制御、複数指の協調動作、複雑な把持動作が可能です。
人間の手に近いデザイン
成人男性の手のサイズとプロポーションを基に設計され、人が使用する工具や機器、作業環境での利用に適しています。人の手に近い形状により、人向けに設計された工具や機器を自然に扱うことができます。
多様なグリップモード
以下のような把持方法に対応します。
ピンチグリップ: 指先を使った小型物体の把持 パワーグリップ: 手全体を使った安定した把持 精密グリップ: 指先の協調制御による小型物体の精密操作
対象物のサイズや形状、タスク要件に応じて、適切な把持構成を選択できます。
選択可能なセンサー構成
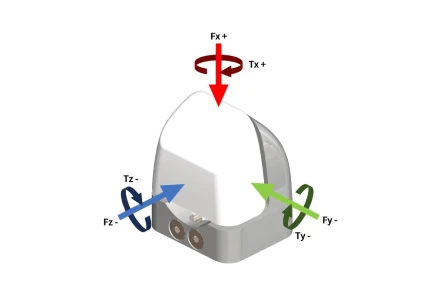
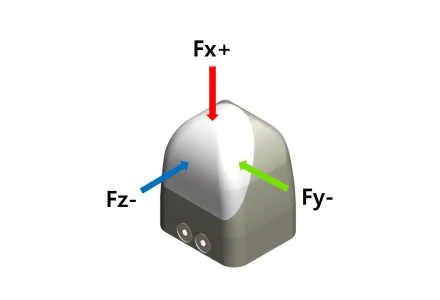
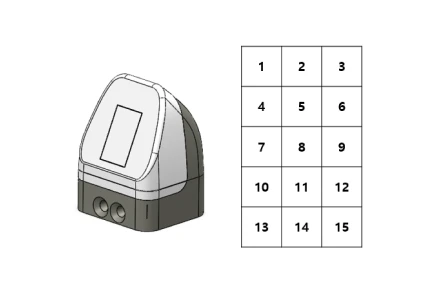
用途に応じて、指先に6軸F/Tセンサー、3軸力センサー、触覚センサーをオプションで搭載できます。各センサーから得られるリアルタイムの力・触覚データを活用し、力制御、滑り検出、触覚認識、インタラクションアルゴリズムをユーザー側で開発できます。
制御とシステム統合
使いやすい制御インターフェースとROS 2連携をサポートし、既存のロボットプラットフォーム、シミュレータ、制御システムへ容易に統合できます。
高強度素材と優れた耐久性
高強度かつ軽量な素材を採用し、繰り返し動作や動的な動作環境においても安定した性能を提供します。産業用途から研究用途まで幅広く対応します。