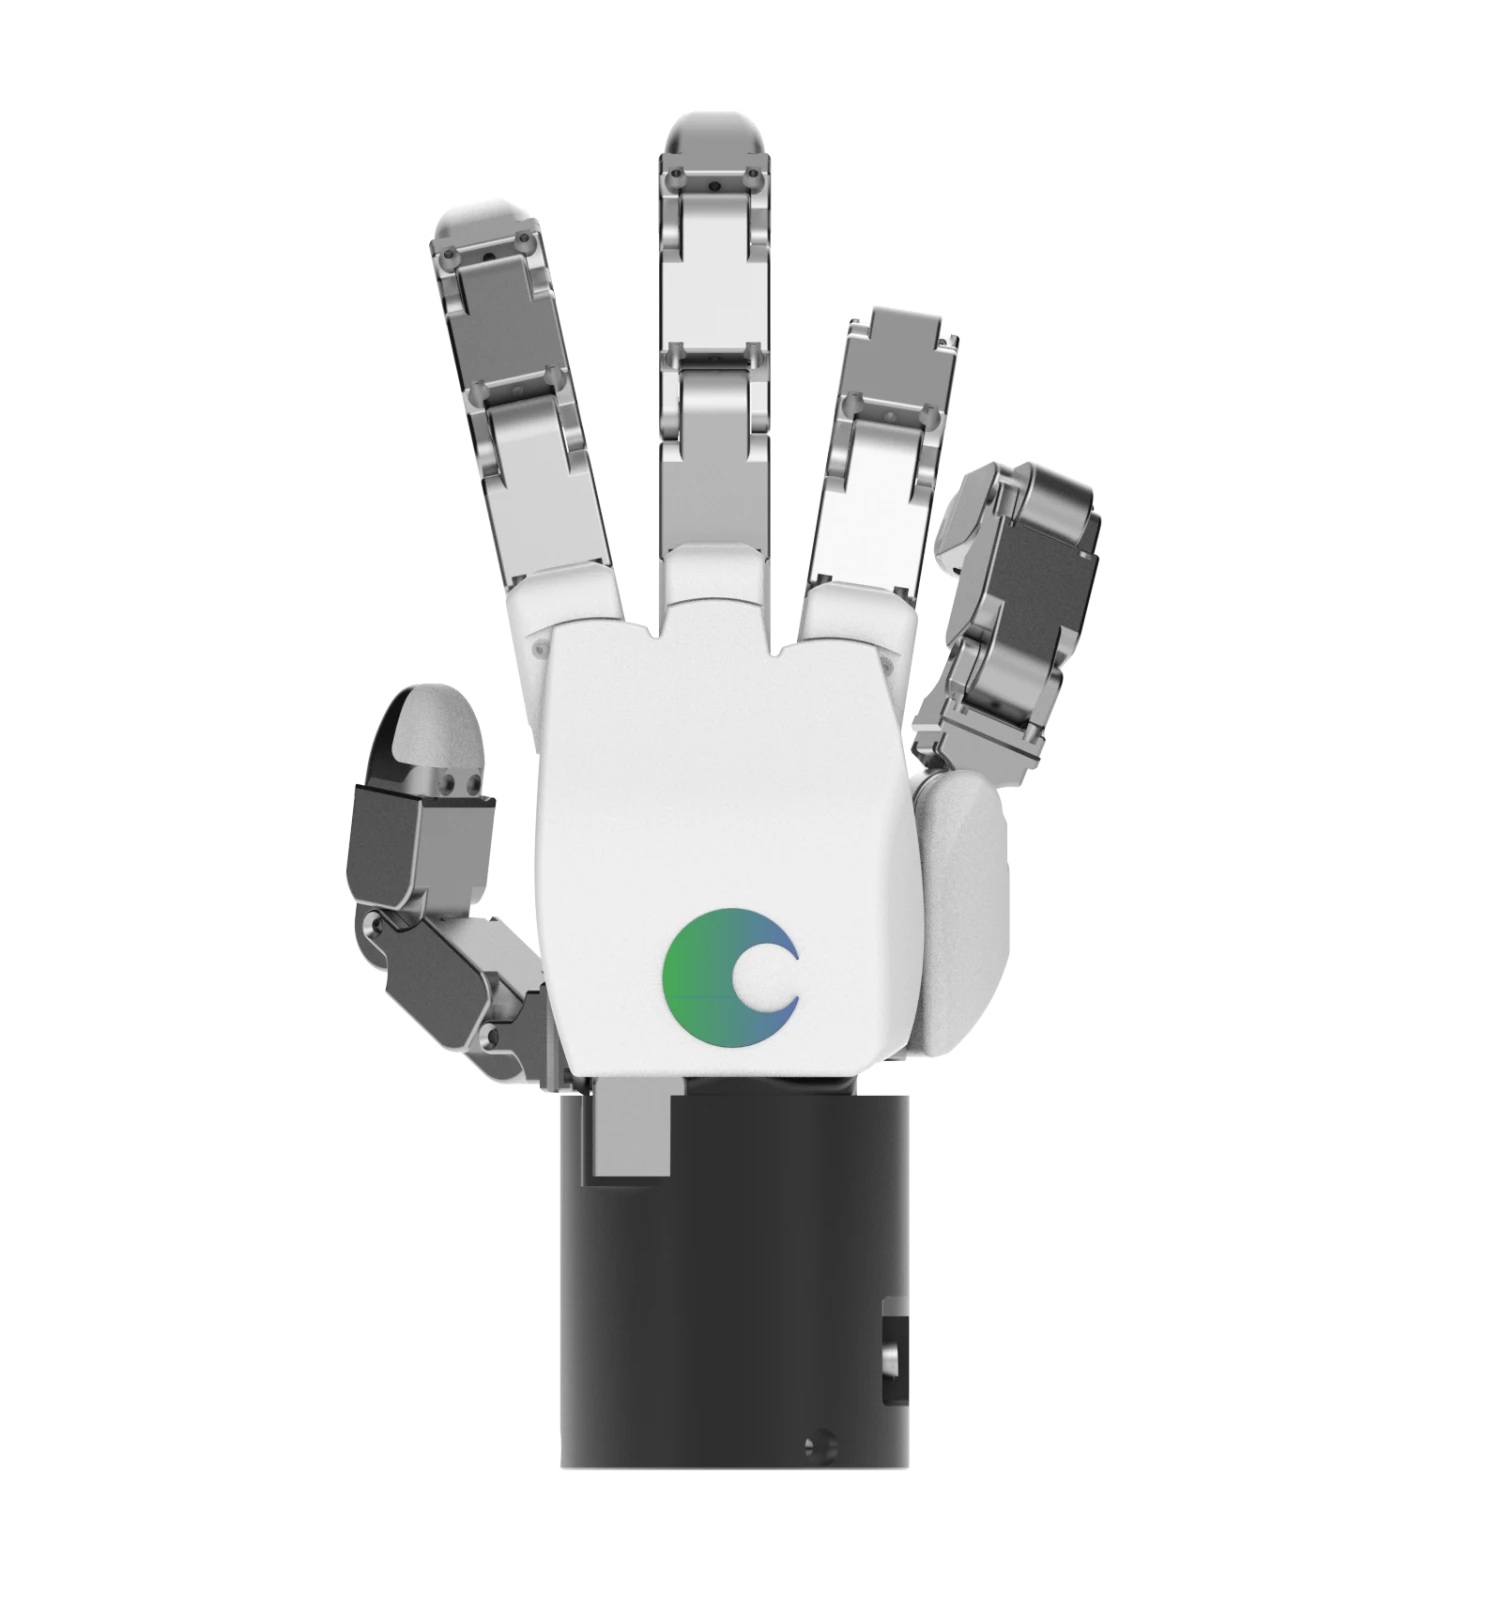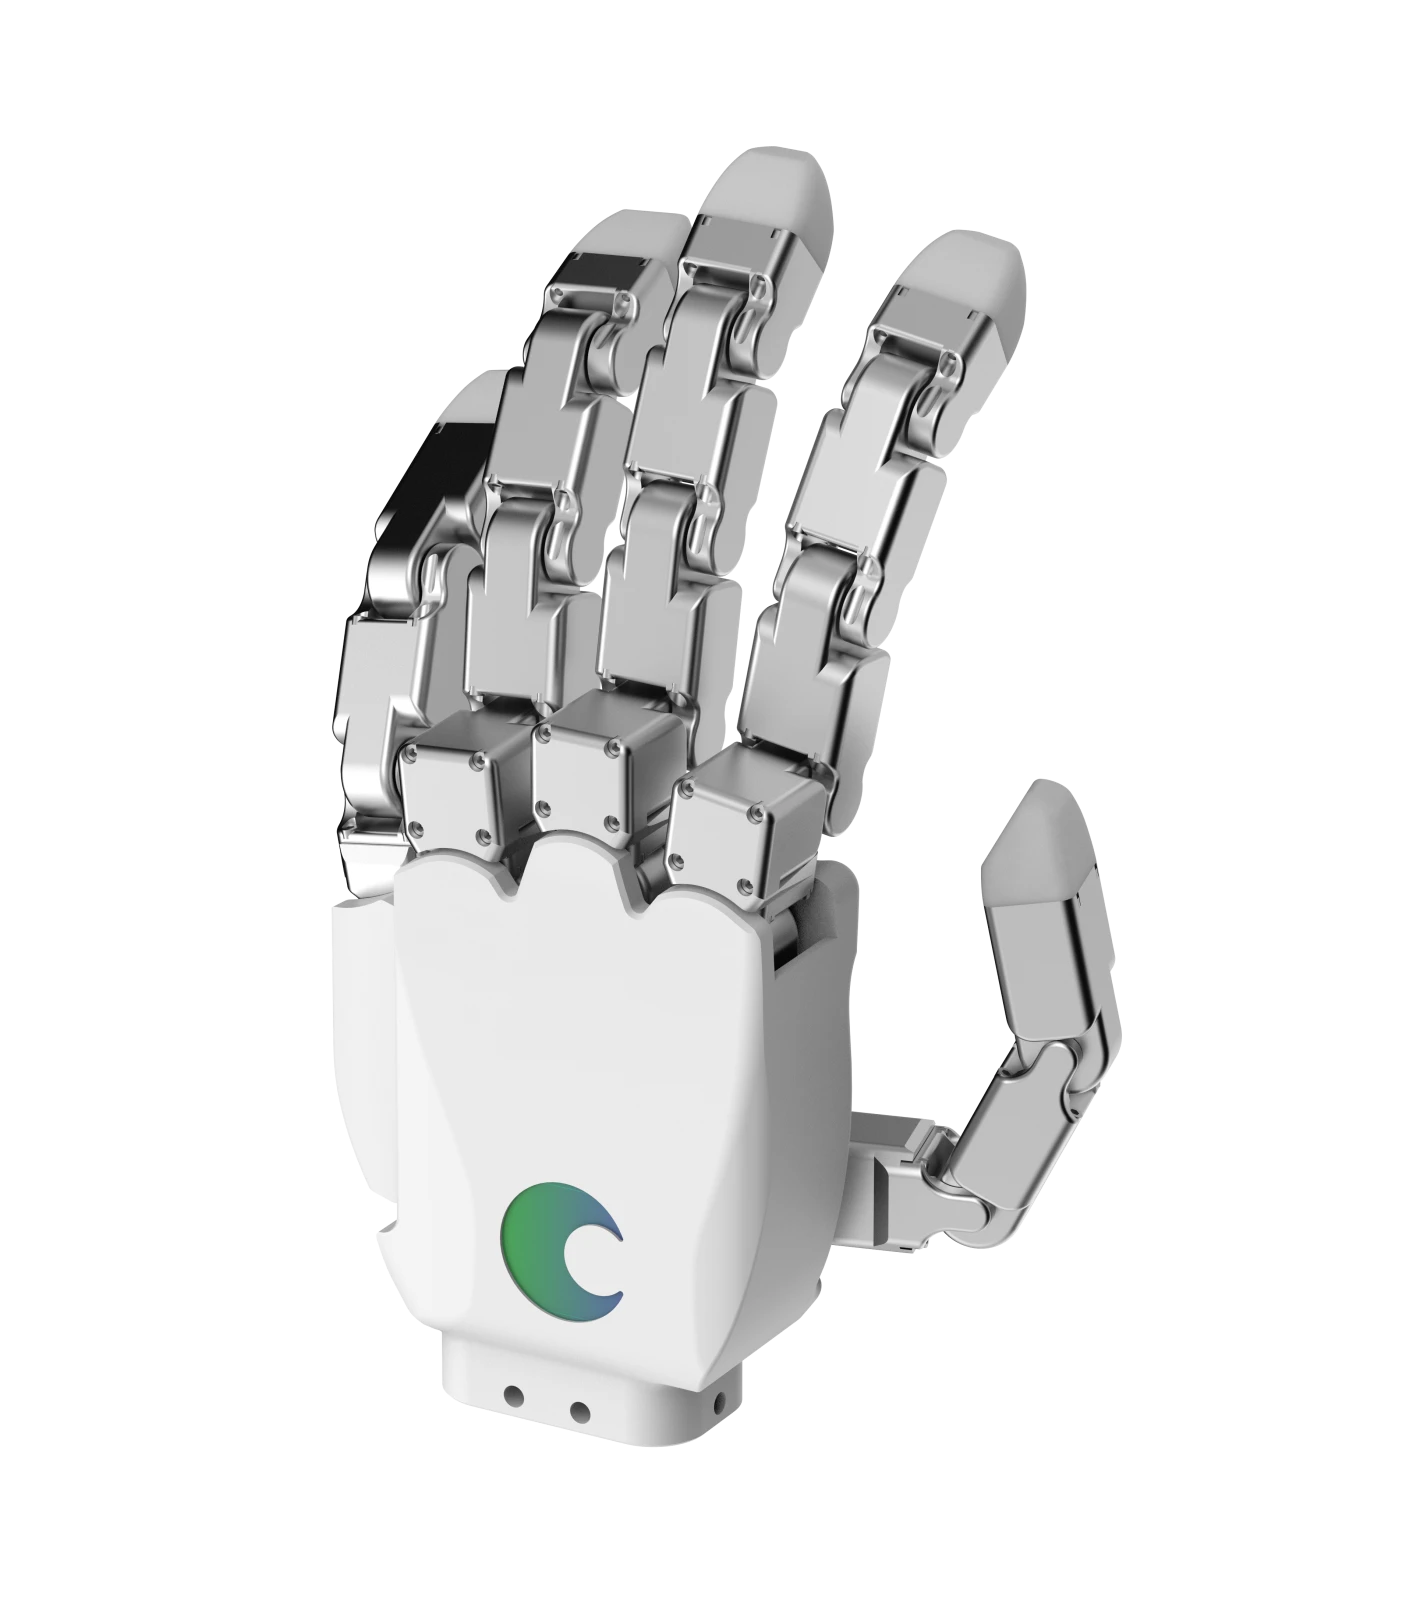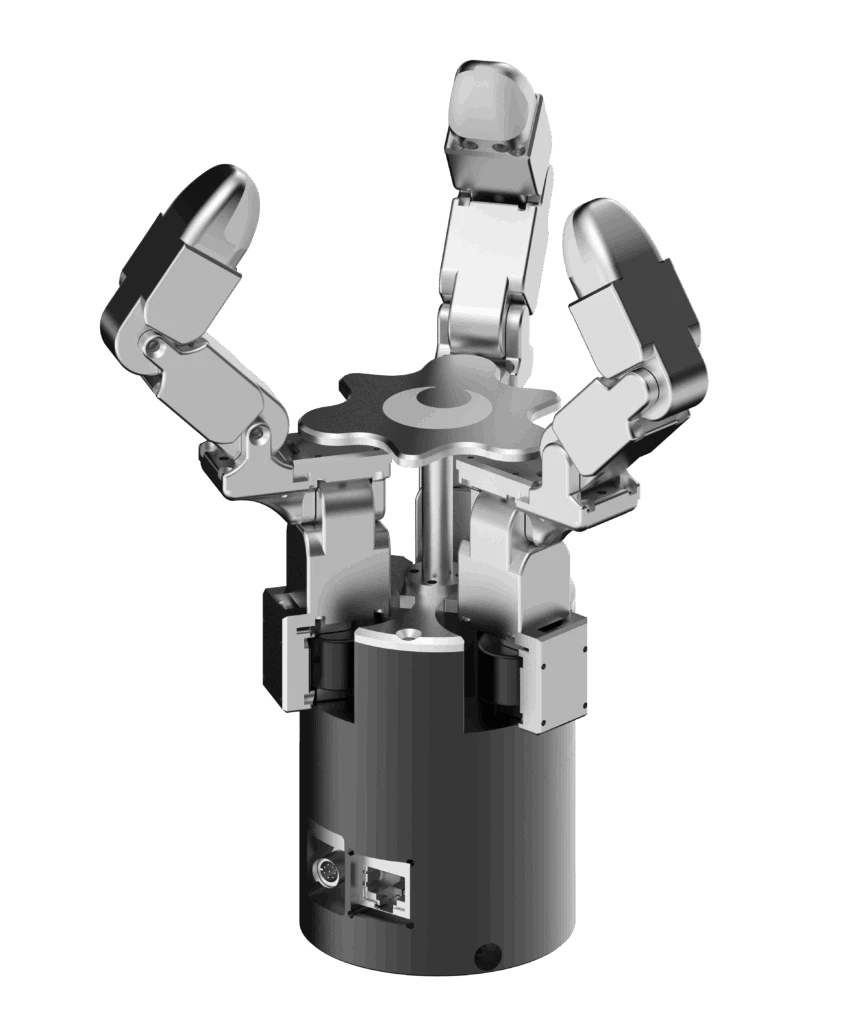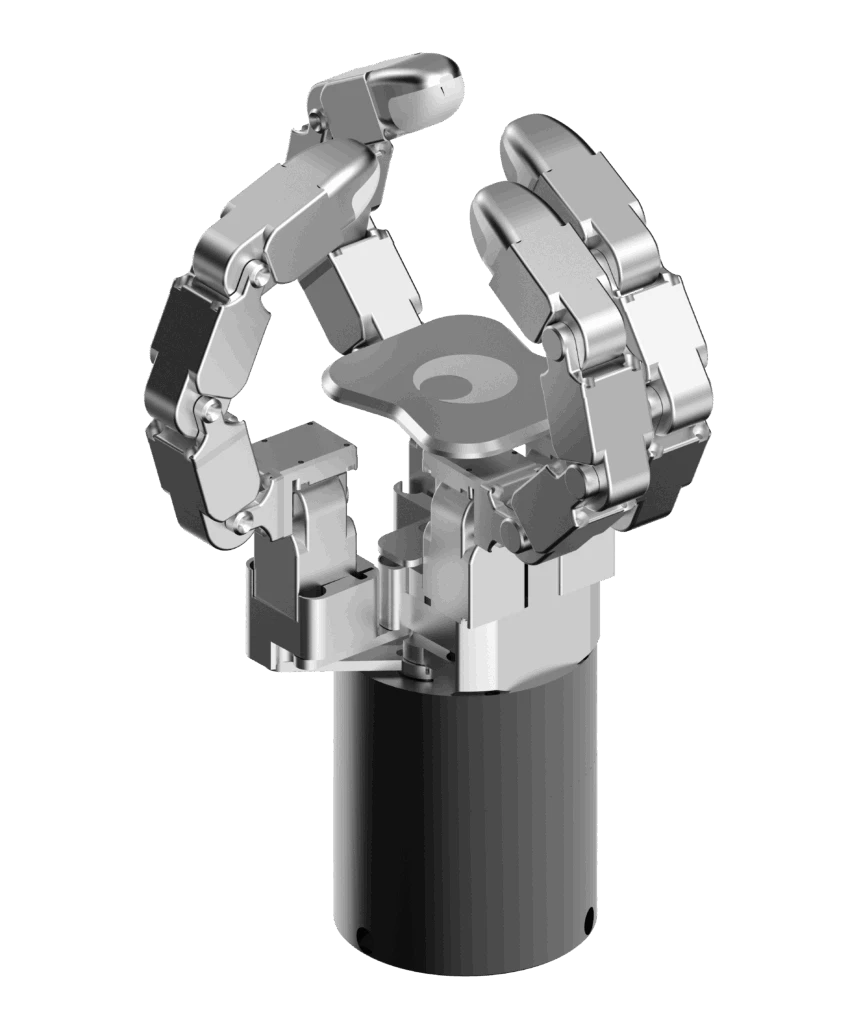

DG-4Fは、独立制御可能な多関節フィンガーを備え、多様な把持と精密な物体操作に対応する4指ロボットグリッパーです。4本の指による幅広い把持構成により、形状・サイズ・向きの異なる対象物を安定してハンドリングできます。
柔軟なベースジョイント構造によって可動範囲を広げられ、左手型・右手型から一般的なグリッパー型まで、さまざまな構成が可能です。1つのエンドエフェクタで複数の把持方式に対応できるため、ロボット研究、産業オートメーション、柔軟な物体ハンドリングが求められる用途に幅広く活用できます。
主な特徴
01
4指多関節構造
4本の多関節指をそれぞれ独立して制御でき、人の手に近い柔軟な動きと一般的なグリッパの安定した把持性能を両立します。幅広い操作タスクに対応できます。
02
幅広い物体対応力
独立した多関節指の制御により、サイズ、形状、向きの異なる物体を安定して取り扱うことができます。円筒形や平らな物体に加え、不定形の物体も効果的に把持できます。
03
柔軟なベース関節構成
調整可能なベース関節構造により可動範囲を拡張し、左手型、右手型、一般的なグリッパ型に構成できるため、タスク要件に応じた運用が可能です。
04
複数のグリップモード
ピンチグリップ、パワーグリップ、精密グリップなど、複数の把持方法に対応します。
ピンチグリップ: 指先を使った把持 パワーグリップ: 指全体を使った安定した把持 精密グリップ: 選択した指を使った繊細な操作
対象物の特性やタスクに応じて、適切な把持構成を選択できます。
05
制御とシステム統合
ユーザーフレンドリーな制御インターフェースを提供し、幅広いロボットアームに対応しています。既存のロボットプラットフォームや制御システムへ容易に統合できます。
仕様
入力電圧
24 V
最大消費電流
Max. 10 A
通信
Modbus (RTU, TCP), Ethernet (TCP/IP)
制御周波数
333 Hz
エンコーダ
アブソリュートエンコーダ
自由度
18 DoF
把持能力
ピンチング把持重量(定格 /最大):3 / 5 kg、エンベロープ把持重量(定格 / 最大):10 / 20 kg *性能は対象物の摩擦特性によって異なる場合があります。
重量
1,494 g
オプション
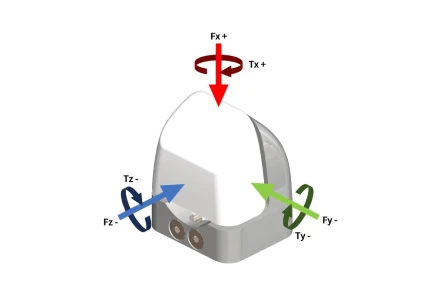
指先センサー(F/Tセンサー)
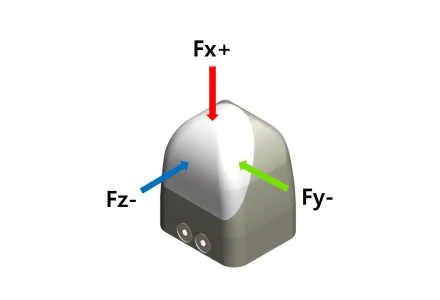
グリッパーホルダー
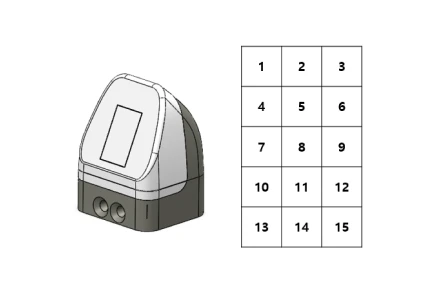
指先センサー(触覚センサー)

吸着式指先

グリッパー取付スタンド

指先センサー(6軸力/トルクセンサー)

指先センサー(3軸力センサー)
応用分野

製造および物流自動化プロセス

ロボティクスおよびAI研究

ツール操作およびコンポーネント把持タスク
ダウンロード
Catalogue
↓ PDF
Delto Gripper_Control_Manual_JP_v2_0_0
↓ PDF
Delto Gripper Manager and SDK User Manual_ver_2_0_0_JP
↓ PDF
DG-4F_Hardware_Manual_JP_v2_0_0
↓ PDF
GitHub Link
↓ GITHUB
Sharepoint Marketing Materials
↓ LINK
Delto Gripper URcaps 1.0.2
↓ ZIP
Delto Gripper URcaps Manual 1_0_2_EN
↓ PDF
Delto Gripper Tmflow2 1.0.2
↓ ZIP
Delto Gripper TM Flow2 Manual 1_0_2_EN
↓ PDF