
基于多关节机器人夹爪的多品种拣选自动化解决方案
DS-PICK是一套能够使用单一夹爪应对不同形状和尺寸物体的机器人拣选自动化解决方案。
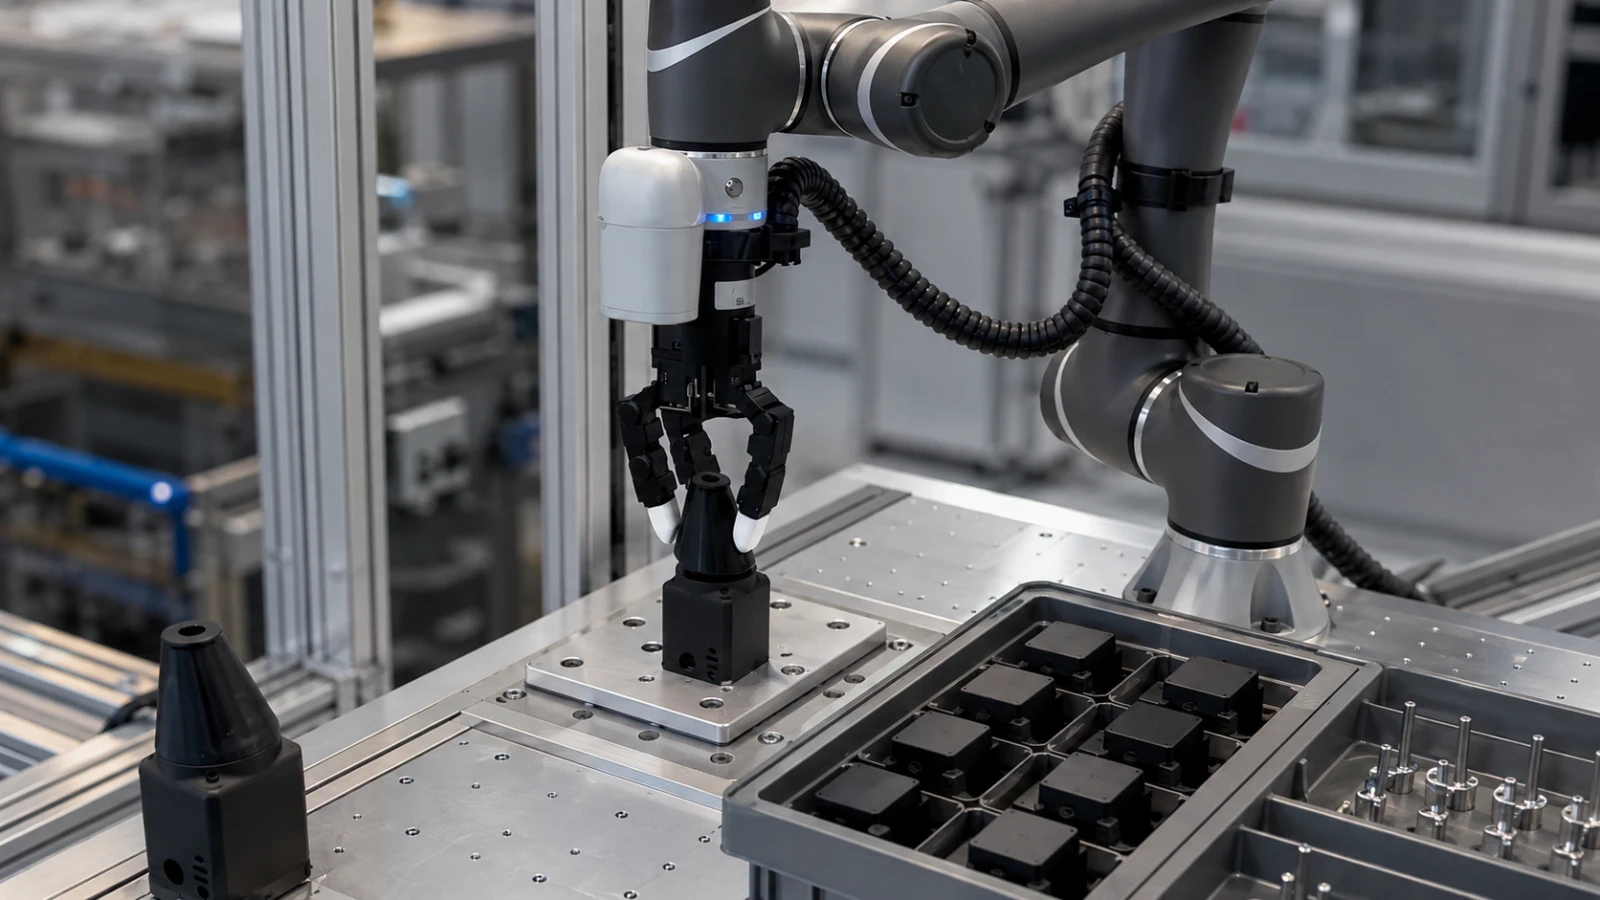
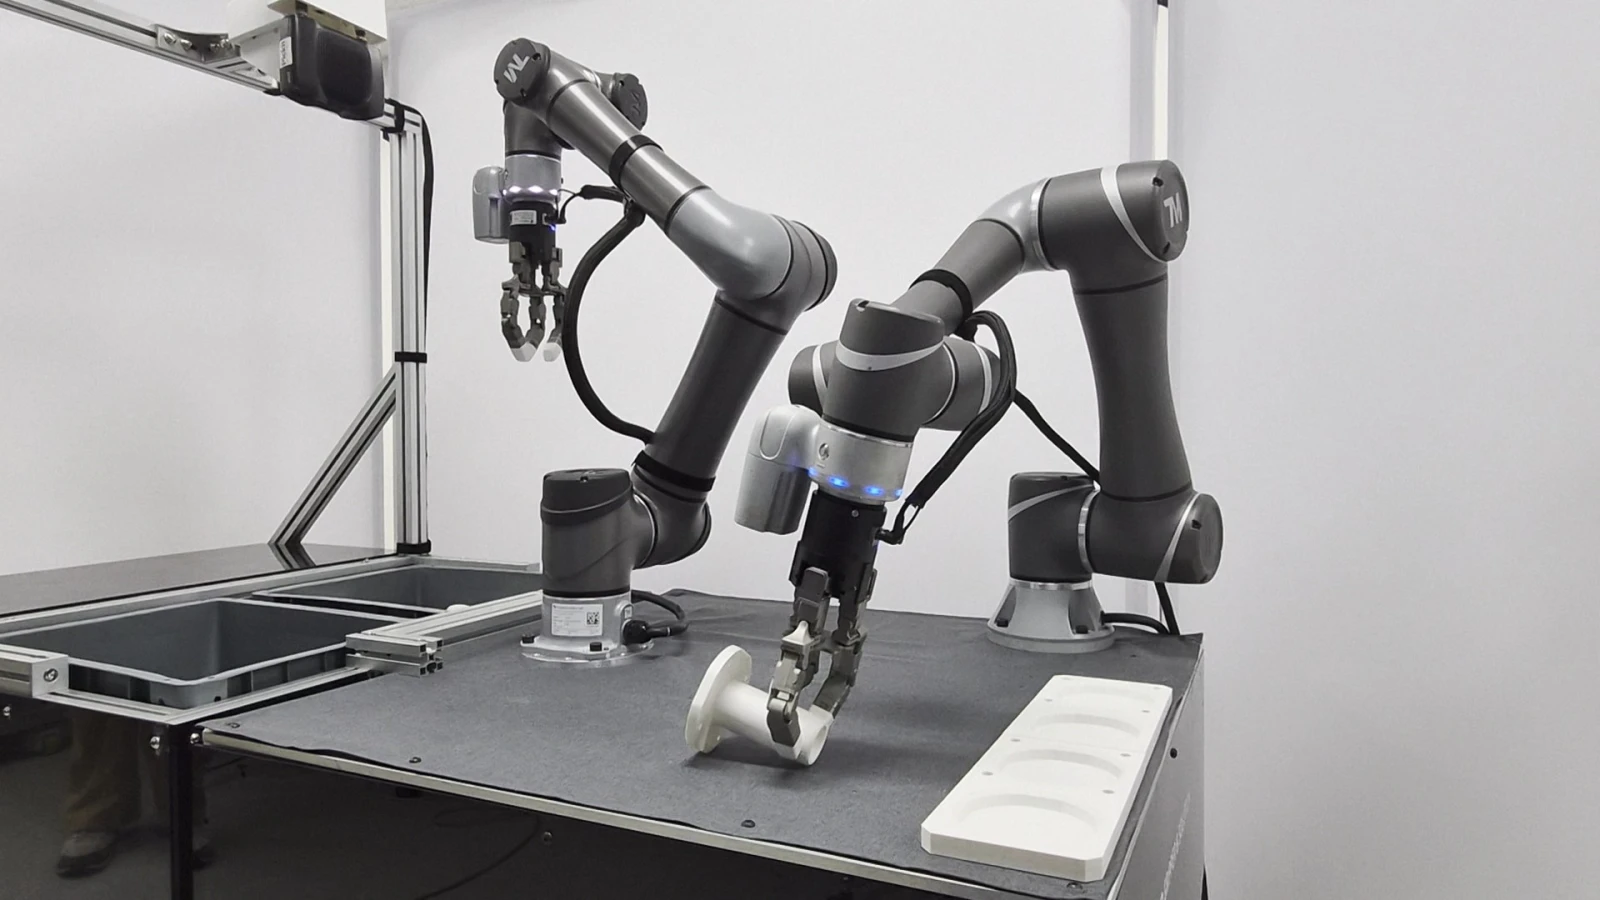
通过集成TESOLLO多关节机器人夹爪 DG-3F-M、机器人手臂、3D视觉系统以及拣选软件,系统可以识别物体的位置和姿态,并根据物体特性采用相应的抓取方式,实现拣选、搬运和排列作业的自动化。
由于能够使用单一夹爪处理多种不同形状的物体,DS-PICK可广泛应用于汽车、电子及通用制造领域的多品种零部件处理,以及物流和电商领域的Piece Picking。
多品种物体处理
在自动化现场,随着产品或零部件种类的增加,往往需要针对不同物体配置专用夹爪或治具,使设备配置以及产品切换过程变得更加复杂。
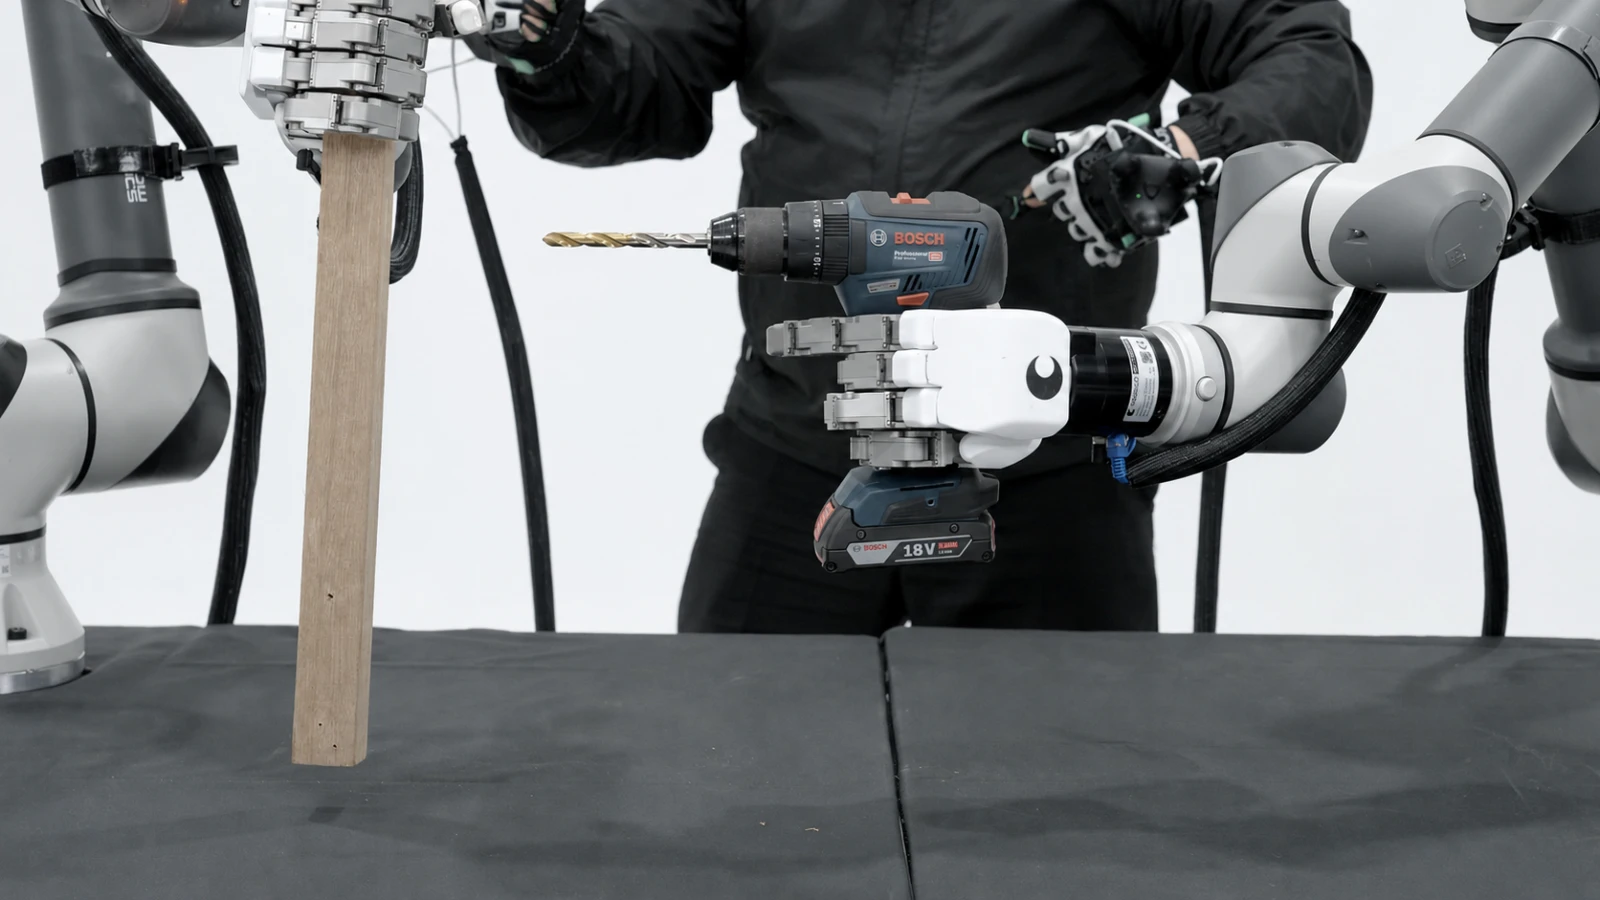
DS-PICK利用配备3个独立驱动手指的DG-3F-M所具备的多种抓取姿态,应对不同形状和尺寸的物体。
系统可根据物体的形状、尺寸和抓取位置选择适合的抓取方式,从而降低对物体专用夹爪和工具更换的依赖,并扩大单一自动化系统可处理的物体范围。
已验证120种以上物体的拣选能力
Objects Validated
通过实际客户PoC及拣选测试,DS-PICK已验证对120种以上不同形状和尺寸物体的拣选适用性。
从汽车、电子及通用制造领域使用的各类零部件,到物流和电商环境中处理的商品,系统均可根据不同物体的特性采用适合的抓取方式。

主要应用作业
- 汽车、电子及通用制造领域的多品种零部件拣选
- 物流及电商领域的Piece Picking和Bin Picking
- 产品分类、排列及工序间搬运
- 其他多种不同形状物体的处理
主要性能
Objects Validated
通过实际PoC和拣选测试,已验证可处理120种以上不同类型的物体
Pick Cycle Time
从物体识别、抓取到移动至指定位置,单个物体9秒以内
Max. Object Weight
支持拣选最大7 kg的物体
※ 作业时间及拣选性能可能因目标物体的形状、材质、尺寸、堆放状态、机器人移动距离以及系统配置而有所不同。
从制造到物流均可扩展的多品种处理能力
Manufacturing
Multi-Part Handling
在汽车、电子及通用制造现场,随着生产产品种类增加,可能需要针对不同零部件配置专用夹爪、治具或进行工具更换。
DS-PICK通过单一多关节机器人夹爪处理不同形状和尺寸的零部件,可减少产品切换过程中夹爪更换及设备调整所带来的负担,并灵活应对多品种生产环境。
应用示例
- 汽车零部件拣选及搬运
- 电子、电气零部件处理
- 工序间零部件供料
- 零部件分类及排列
- Machine Tending
- 多品种小批量生产工序
Logistics & E-commerce
Wide SKU Coverage
在物流及电商自动化中,单一系统能够处理多少种不同商品是衡量系统适用性的重要因素之一。
DS-PICK利用多关节夹爪的多种抓取姿态,可以处理不同形状和尺寸的商品,适用于需要Wide SKU Coverage的Piece Picking作业环境。
应用示例
- Piece Picking
- Bin Picking
- Order Picking
- Product Sorting
- 多种SKU商品处理
应对多种物体
利用DG-3F-M的3根独立驱动手指,根据物体的形状和尺寸配置多种抓取姿态。
除简单的平行抓取外,还可根据物体外形调整手指姿态,从而扩大单个夹爪可处理的物体范围。
物体识别与抓取优化
通过3D视觉系统识别箱内目标物体的位置和姿态,并根据预先设置的物体信息确定合适的抓取位置与抓取姿态。
识别物体形状及姿态 选择不同物体的抓取位置 根据物体特性采用相应的抓取姿态 生成机器人接近路径 应对与周边物体及箱子的碰撞和干涉
失败检测与重新抓取
在实际拣选环境中,受物体相互重叠、干涉或抓取位置等因素影响,可能出现单次尝试无法正常拣取物体的情况。
DS-PICK可确认作业状态,并在未能正常完成抓取时重新选择抓取位置并执行重新抓取。
检测抓取失败状态 应对无法抓取状态 重新选择抓取位置 执行重新抓取
支持多品种自动化
为每种产品或零部件使用专用末端执行器(End-Effector)的方式,可能会增加多品种环境中的工具更换及设备改造次数。
DS-PICK采用单个多关节夹爪处理多种物体,适用于产品及零部件种类繁多的自动化环境。
机器人·视觉·夹爪集成
DS-PICK并非单一的夹爪产品,而是一套集成机械臂、3D视觉、多关节夹爪及拣选软件的自动化解决方案,可满足实际拣选自动化需求。
3D视觉 → 物体识别 → 抓取规划 → 机器人运动 → 抓取 → 取放
从物体识别、抓取位置选择、机器人移动,到抓取及搬运,整个拣选流程均集成于一套系统中。