
双臂机器人遥操作与操作数据采集解决方案
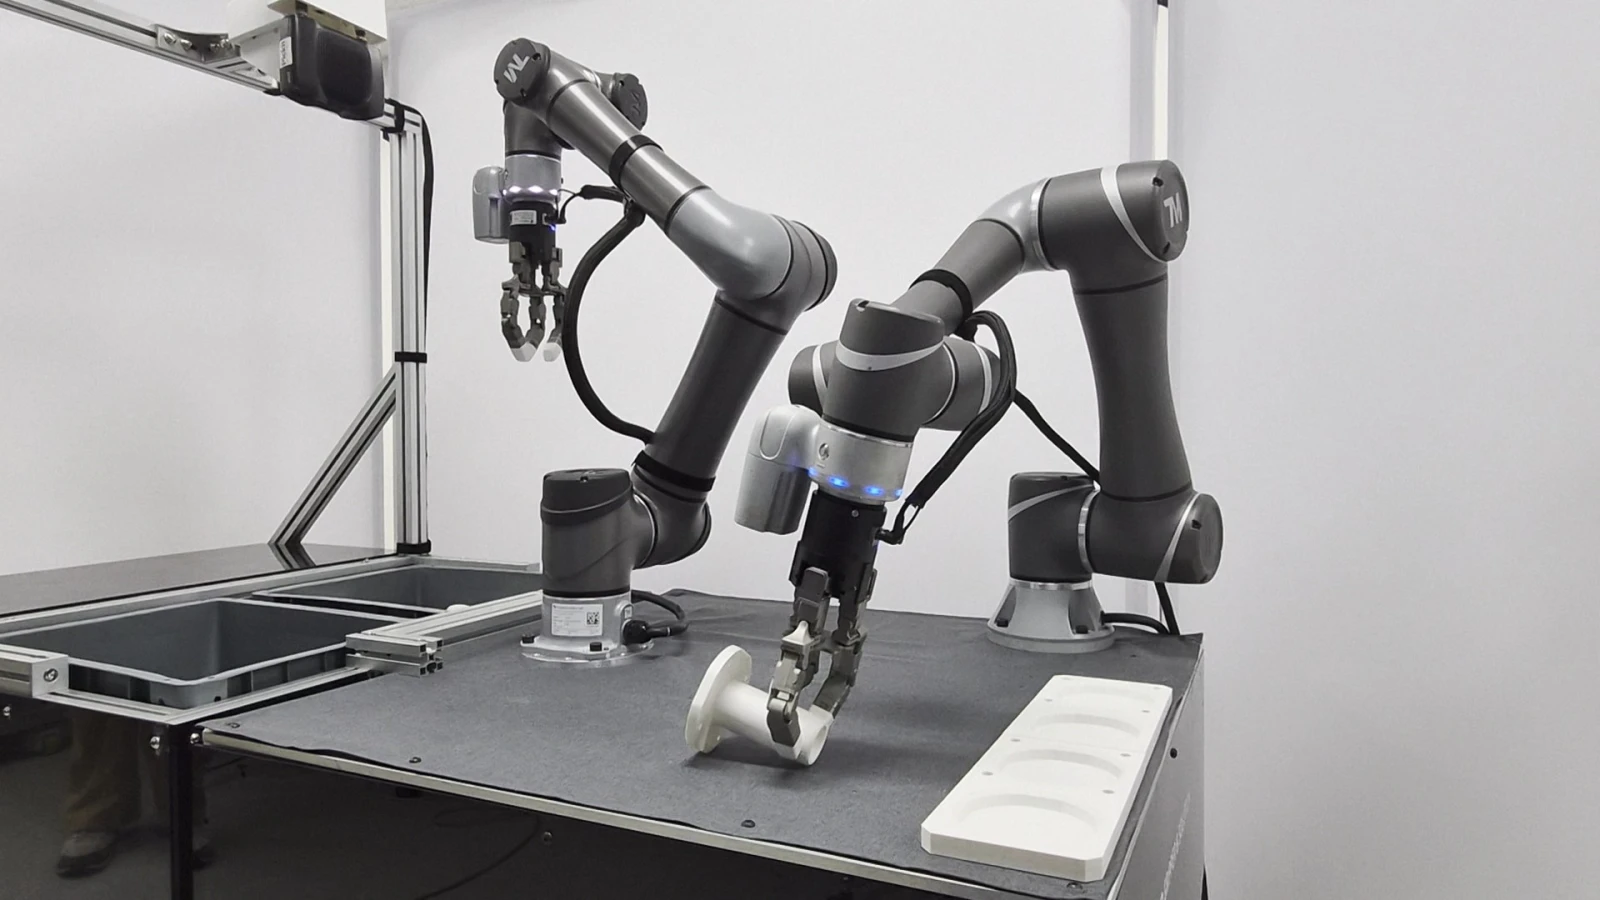
DS-Dual Arm是一套将操作人员的双手及双臂动作实时映射至双臂机器人和多关节机器人手,实现复杂操作任务复现的遥操作解决方案。
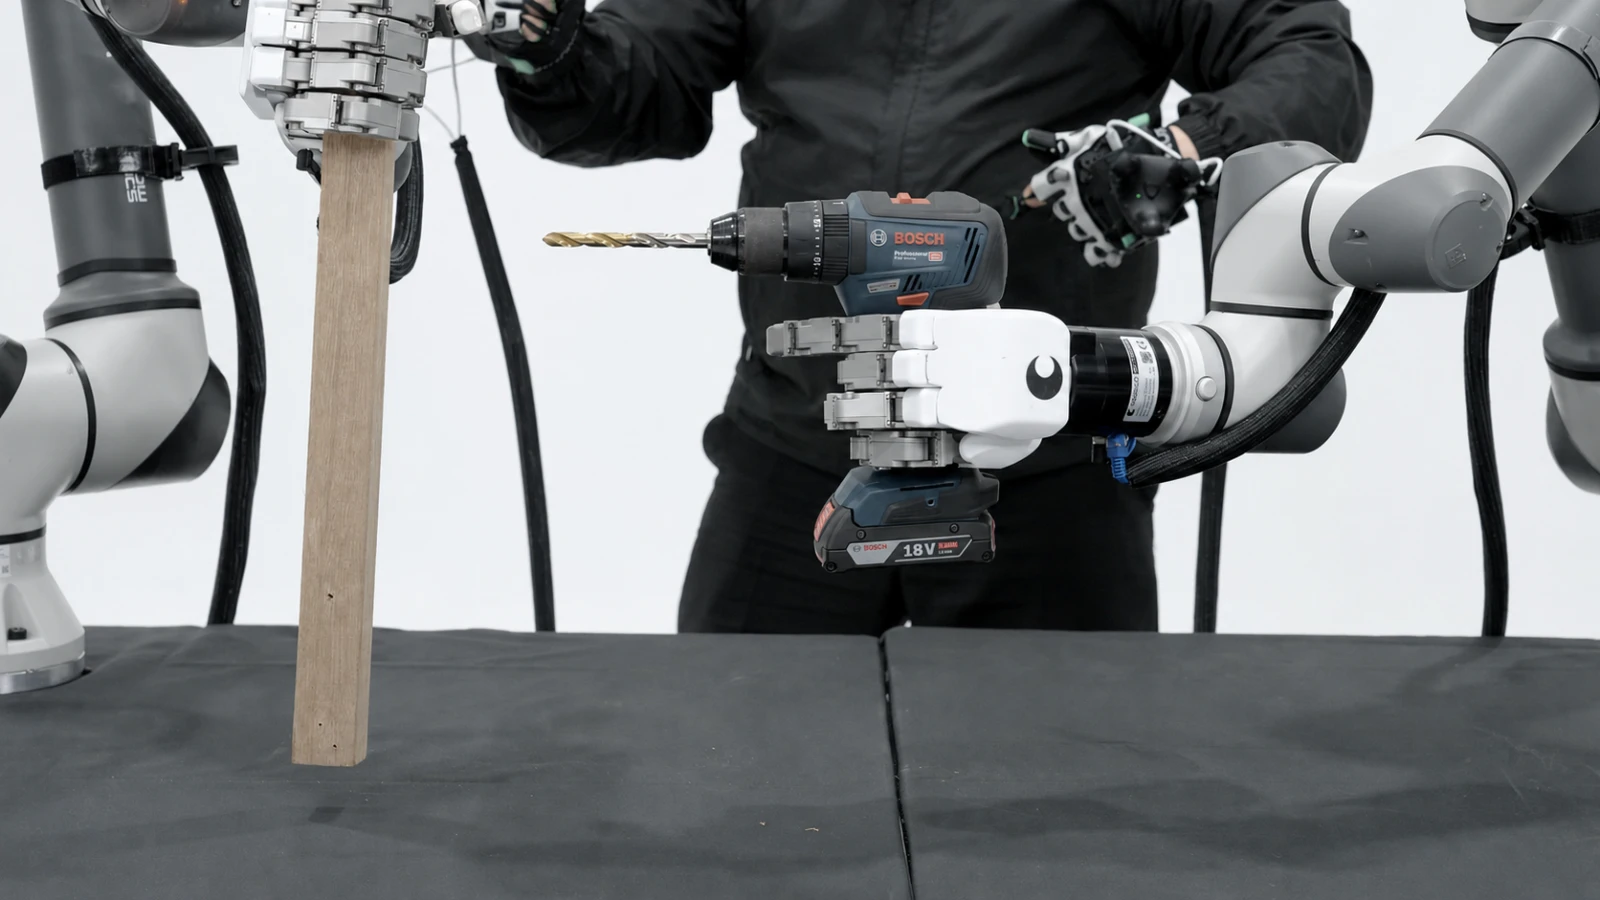
通过数据手套和追踪器,系统可采集操作人员的手指动作以及双臂的位置与姿态,并将其转换为机器人动作,从而实现双手协同、物体操作、装配与拆卸、工具使用等多种复杂任务。
同时,系统能够采集操作人员示教过程中产生的操作输入以及机器人运动数据,可用于机器人操作AI数据集构建、任务验证、Imitation Learning以及VLA模型研究。
实时将人的双手动作复现到机器人
要通过机器人实现复杂的操作任务,通常需要对单个动作进行编程,或针对不同任务设置运动轨迹,这一过程往往需要投入大量时间和开发工作。
DS-Dual Arm能够将操作人员实际执行的双手及双臂动作实时映射至机器人,从而以更加直观的方式生成复杂的机器人动作。
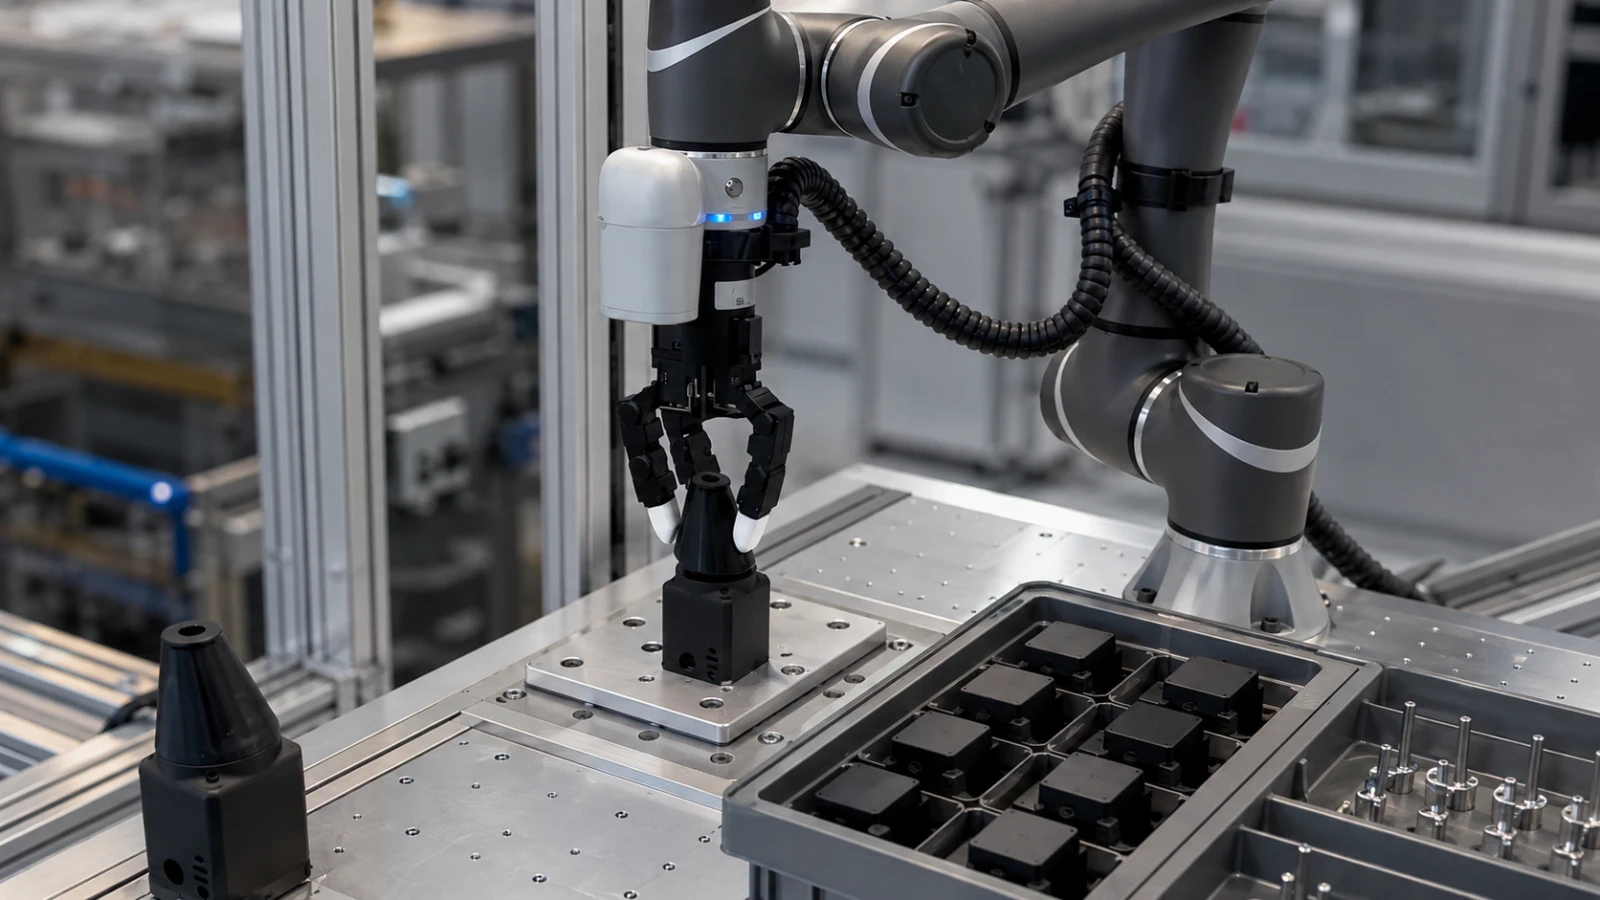
系统不仅能够采集双臂的位置与姿态,还可同步采集手指动作,因此除了基本的机械臂移动之外,还能够在机器人系统中复现抓取、物体姿态调整、双手协同以及包含接触过程的复杂操作任务。

面向机器人操作AI的数据采集
DS-Dual Arm可在机器人复现操作人员示教动作的过程中,同步采集人的操作输入以及机器人的运动与状态数据。
从接近物体、抓取物体到进一步操作物体的一系列人类动作,都可以转换并积累为机器人数据,用作机器人操作模型训练与验证所需的Demonstration Data。
根据需要,还可在机器人腕部或作业空间中增加视觉系统,将系统扩展为融合视觉信息、机器人状态及操作数据的多模态数据集。
主要采集数据
- 操作人员的手指及手部动作
- 双手及双臂的位置与姿态
- 机械臂的位置、姿态及运动信息
- 机器人手的关节及抓取动作数据
- 作业过程中的状态及操作数据
- 接入视觉系统时的作业视频及视觉信息
基于双手协同的复杂操作
现实中许多操作任务并非简单的单手Pick & Place,而是需要同时使用双手对物体进行抓取、支撑和移动,并协调两只手完成不同动作。
DS-Dual Arm能够协同控制双臂机器人以及左右两侧的多关节机器人手,为在机器人系统中复现和研究需要双手协同的复杂操作任务提供实验与开发环境。
无论是用一只手固定物体、另一只手进行操作,还是使用双手同时处理同一个物体,都可以应用于多种Bimanual Manipulation Task。
应用示例
- 基于双手协同的物体操作
- 零部件装配与拆卸
- 物体交接与姿态调整
- 工具使用任务
- 富接触操作
- 非规则物体操作
- 基于操作人员示教的机器人动作生成
机器人AI研究与数据集构建
在机器人操作AI的开发过程中,基于人在真实环境中执行的各种任务获取高质量Demonstration Data至关重要。
通过DS-Dual Arm,操作人员可以直接控制机器人并重复执行任务示教,从而持续采集示教数据,并基于这些数据进行Imitation Learning、VLA、Manipulation Policy等多种机器人操作模型的训练与验证。
此外,还可以直接在真实机器人系统上对新任务进行示教并反复验证,因此DS-Dual Arm可作为机器人操作算法开发及性能优化的研究平台。
应用示例
- Robot Manipulation Dataset构建
- Imitation Learning
- 基于VLA的机器人操作研究
- Manipulation Policy训练
- AI模型性能验证
- 新型机器人任务的Feasibility Test
双手·双臂动作实时映射
通过数据手套和追踪器测量操作员的手指动作以及双臂的位置·姿态,并将其实时转换并映射为双臂机器人和机器人手的动作。
利用操作员的实际动作生成复杂的机器人动作,从而减轻逐一编程各项机器人动作的负担。
基于双手协同的操作
通过协同控制左右机械臂和多关节机器人手,可完成单手抓持物体、另一只手进行操作,或双手同时操控同一物体等任务。
除简单的取放(Pick & Place)外,还可应用于组装·拆卸、工具使用及物体姿态调整等多种双手操作任务(Manipulation Task)。
人机操作数据采集
通过关联操作员的操作输入与机器人动作,可采集人类演示过程中产生的数据。
同步记录操作员的手部及手臂动作,以及机械臂和机器人手的状态信息,可用于构建机器人操作数据集和训练AI模型。
通过视觉系统扩展多模态数据
可根据需要在机器人腕部或作业空间中增设视觉系统,同时采集作业环境及物体的视觉信息。
通过关联视觉数据(Vision Data)、机器人状态(Robot State)及手部动作(Hand Motion)等多种数据,可将其扩展为用于VLA和多模态机器人操作模型研究的数据集。
遥操作·数据采集·机器人系统集成
DS-Dual Arm并非单纯的遥操作设备,而是集成了实际双手机器人操作所需的操作员界面(Operator Interface)、控制系统、双臂机器人及多关节机器人手的一体化解决方案。
Human Motion → Motion Tracking → Motion Mapping → Robot Control → Manipulation → Data Collection
从操作员动作输入、机器人动作生成到实际任务执行及数据采集,将整个流程整合于单一系统之中。