
양팔 로봇 텔레오퍼레이션 및 조작 데이터 수집 솔루션
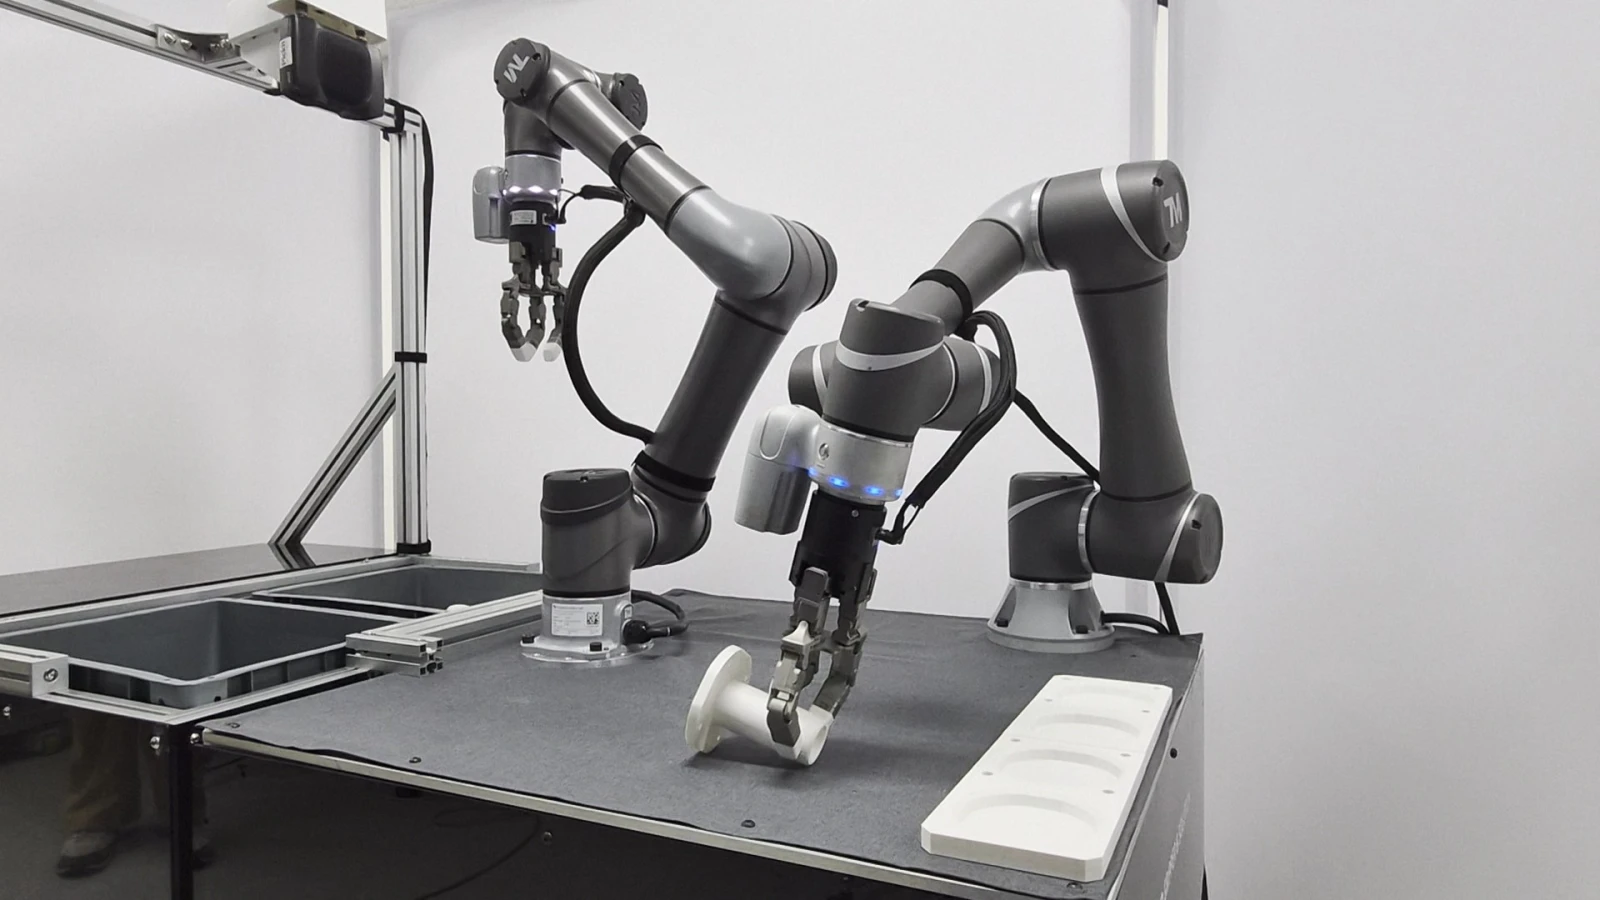
DS-Dual Arm은 작업자의 양손과 팔 움직임을 양팔 로봇과 다관절 로봇 핸드에 실시간으로 반영하여 복잡한 조작 작업을 재현하는 텔레오퍼레이션 솔루션입니다.
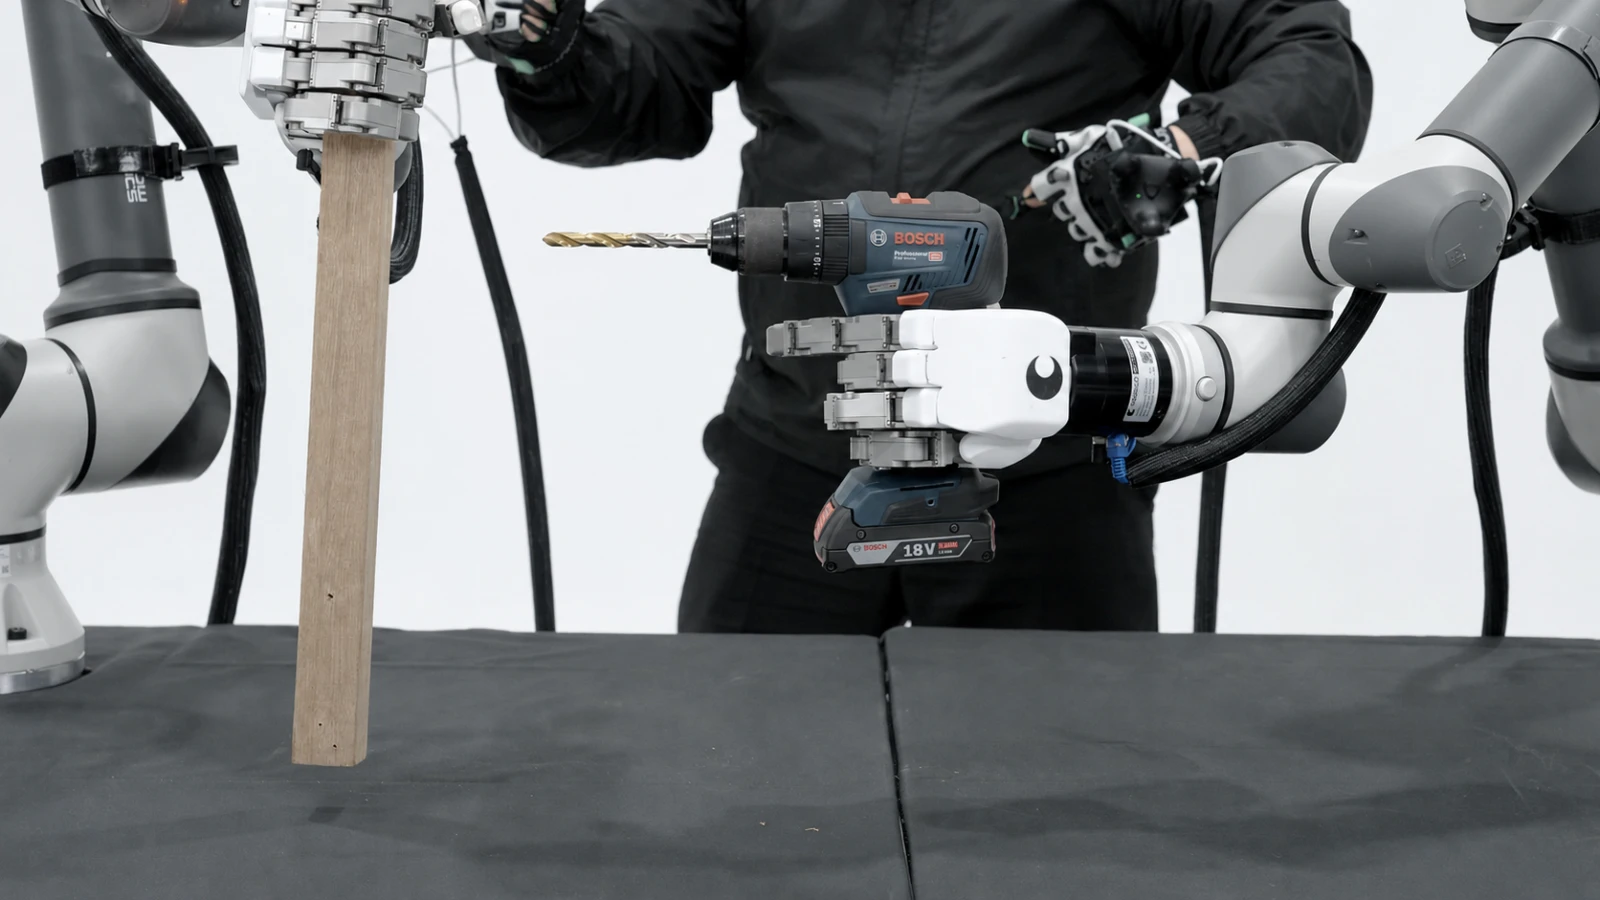
데이터 글러브와 트래커를 통해 작업자의 손가락 움직임과 양팔의 위치·자세를 계측하고, 이를 로봇의 움직임으로 변환하여 양손 협응, 물체 조작, 조립·분해, 도구 사용 등 다양한 작업을 수행할 수 있습니다.
작업자의 시연 과정에서 생성되는 조작 입력과 로봇의 동작 데이터를 수집할 수 있어 로봇 조작 AI를 위한 데이터셋 구축, 작업 검증, Imitation Learning 및 VLA 모델 연구에 활용할 수 있습니다.
사람의 양손 동작을 로봇으로 실시간 재현
복잡한 조작 작업을 로봇으로 구현하기 위해 개별 동작을 직접 프로그래밍하거나 작업별 경로를 설정하는 과정에는 많은 시간과 작업이 필요할 수 있습니다.
DS-Dual Arm은 작업자가 직접 수행하는 양손과 팔의 움직임을 로봇에 실시간으로 매핑하여 복잡한 로봇 동작을 보다 직관적으로 생성할 수 있도록 구성됩니다.
손가락 움직임부터 양팔의 위치와 자세까지 함께 반영할 수 있어 단순한 로봇 암 이동뿐 아니라 파지, 물체 자세 변경, 양손 협응 및 접촉을 포함하는 복합 조작 작업을 로봇 시스템에서 재현할 수 있습니다.

로봇 조작 AI를 위한 데이터 수집
DS-Dual Arm은 작업자의 시연을 로봇에서 재현하는 과정에서 사람의 조작 입력과 로봇의 동작·상태 데이터를 함께 수집할 수 있도록 구성됩니다.
사람이 물체에 접근하고, 파지하고, 조작하는 일련의 행동을 로봇 데이터로 축적하여 로봇 조작 모델의 학습과 검증을 위한 Demonstration Data로 활용할 수 있습니다.
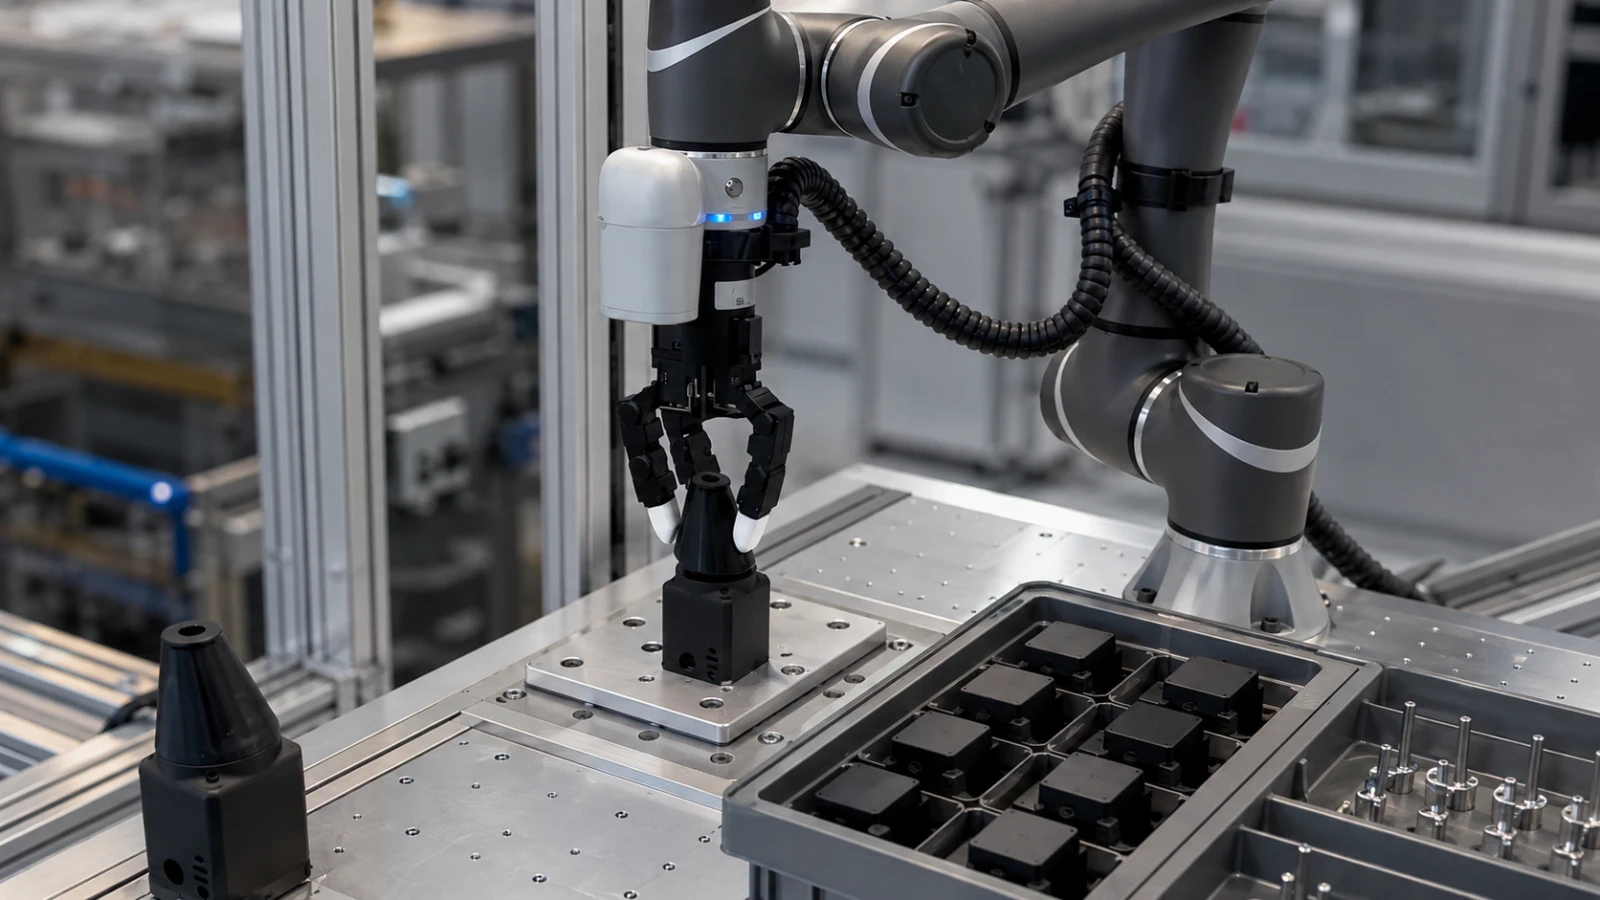
필요에 따라 로봇 손목부 또는 작업 공간에 비전 시스템을 추가하여 영상 정보와 로봇 상태 및 조작 데이터를 함께 포함하는 멀티모달 데이터셋으로 확장할 수 있습니다.
주요 수집 데이터
- 작업자의 손가락 및 손 동작
- 양손 및 팔의 위치·자세
- 로봇 암의 위치·자세 및 동작 정보
- 로봇 핸드의 관절 및 파지 동작
- 작업 과정의 상태 및 조작 데이터
- 비전 시스템 연계 시 작업 영상 및 시각 정보
양손 협응 기반 복합 조작
사람이 수행하는 많은 조작 작업은 한 손을 이용한 단순한 Pick & Place가 아니라 양손을 동시에 사용하여 물체를 잡고, 지지하고, 이동하며 서로 다른 동작을 조율하는 과정으로 구성됩니다.
DS-Dual Arm은 양팔 로봇과 좌·우 다관절 로봇 핸드를 함께 제어하여 양손 협응이 필요한 복합 조작 작업을 로봇 시스템에서 재현하고 연구할 수 있는 환경을 제공합니다.
한 손으로 물체를 고정하고 다른 손으로 조작하거나, 양손으로 하나의 물체를 동시에 다루는 등 다양한 Bimanual Manipulation Task에 적용할 수 있습니다.
적용 예시
- 양손 협응 기반 물체 조작
- 부품 조립 및 분해
- 물체 전달 및 자세 변경
- 도구 사용 작업
- 접촉 기반 Manipulation
- 비정형 물체 조작
- 작업자 시연 기반 로봇 동작 생성
로봇 AI 연구 및 데이터 구축
로봇 조작 AI 개발에서는 실제 환경에서 사람이 수행하는 다양한 작업을 기반으로 고품질 Demonstration Data를 확보하는 과정이 중요합니다.
DS-Dual Arm을 통해 작업자가 직접 로봇을 조작하면서 반복적인 작업 시연 데이터를 수집할 수 있으며, 이를 기반으로 Imitation Learning, VLA, Manipulation Policy 등 다양한 로봇 조작 모델의 학습과 검증을 수행할 수 있습니다.
또한 새로운 작업을 실제 로봇 시스템에서 직접 시연하고 반복적으로 검증할 수 있어 로봇 조작 알고리즘 개발과 성능 고도화를 위한 연구 플랫폼으로 활용할 수 있습니다.
적용 예시
- Robot Manipulation Dataset 구축
- Imitation Learning
- VLA 기반 로봇 조작 연구
- Manipulation Policy 학습
- AI 모델 성능 검증
- 새로운 로봇 작업의 Feasibility Test
양손·양팔 동작 실시간 매핑
데이터 글러브와 트래커를 통해 작업자의 손가락 움직임과 양팔의 위치·자세를 계측하고, 이를 양팔 로봇과 로봇 핸드의 움직임으로 실시간 변환·매핑합니다.
작업자의 직접적인 움직임을 이용하여 복잡한 로봇 동작을 생성할 수 있어 개별 로봇 동작을 하나씩 프로그래밍하는 부담을 줄일 수 있습니다.
양손 협응 기반 Manipulation
좌·우 로봇 암과 다관절 로봇 핸드를 함께 제어하여 한 손으로 물체를 잡고 다른 손으로 조작하거나, 양손으로 하나의 물체를 동시에 다루는 작업에 대응할 수 있습니다.
단순 Pick & Place를 넘어 조립·분해, 도구 사용, 물체 자세 변경 등 다양한 양손 기반 Manipulation Task에 활용할 수 있습니다.
사람-로봇 조작 데이터 수집
작업자의 조작 입력과 로봇의 움직임을 연계하여 사람의 시연 과정에서 발생하는 데이터를 수집할 수 있습니다.
작업자의 손과 팔 움직임, 로봇 암과 로봇 핸드의 상태 정보를 함께 기록하여 로봇 조작 데이터셋 구축 및 AI 모델 학습을 위한 데이터로 활용할 수 있습니다.
비전 연계를 통한 멀티모달 데이터 확장
필요에 따라 로봇 손목부 또는 작업 공간에 비전 시스템을 추가하여 작업 환경과 물체에 대한 시각 정보를 함께 수집할 수 있습니다.
Vision Data와 Robot State, Hand Motion 등 다양한 데이터를 연계하여 VLA 및 멀티모달 로봇 조작 모델 연구를 위한 데이터셋으로 확장할 수 있습니다.
텔레오퍼레이션·데이터 수집·로봇 시스템 통합
S-Dual Arm은 단순한 텔레오퍼레이션 장치가 아닌, 실제 양손 로봇 조작에 필요한 Operator Interface·제어 시스템·양팔 로봇·다관절 로봇 핸드를 통합한 솔루션입니다.
Human Motion → Motion Tracking → Motion Mapping → Robot Control → Manipulation → Data Collection
작업자의 움직임 입력부터 로봇 동작 생성, 실제 작업 수행 및 데이터 수집까지 전체 프로세스를 하나의 시스템으로 구성합니다.