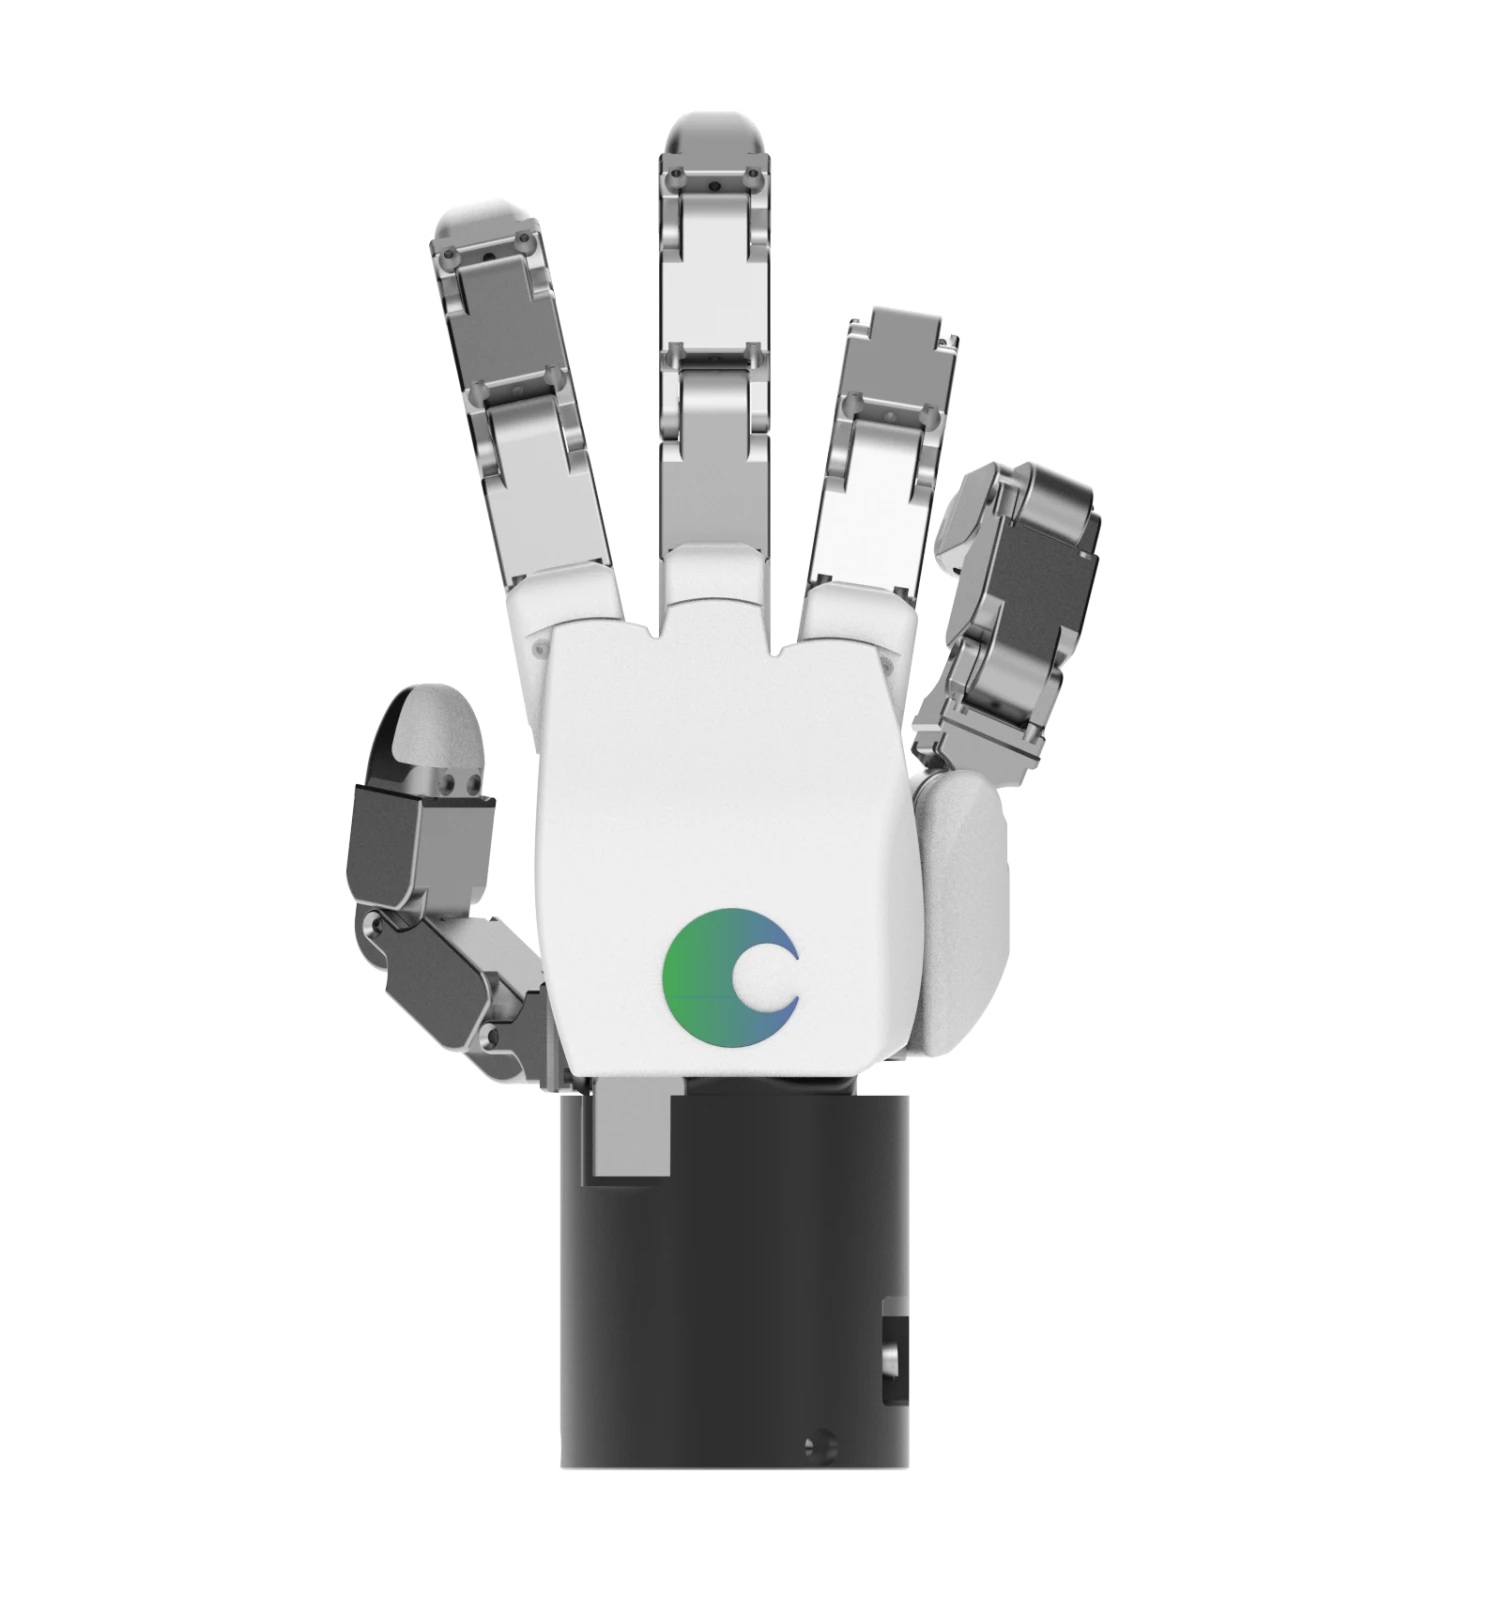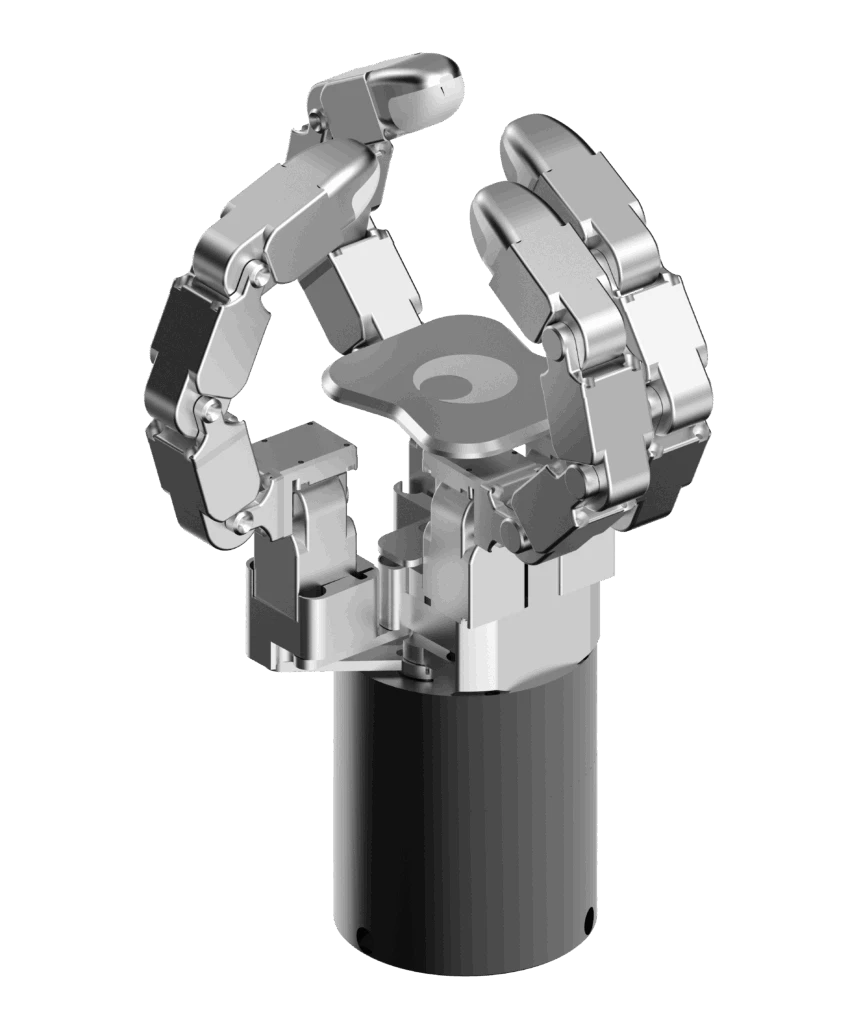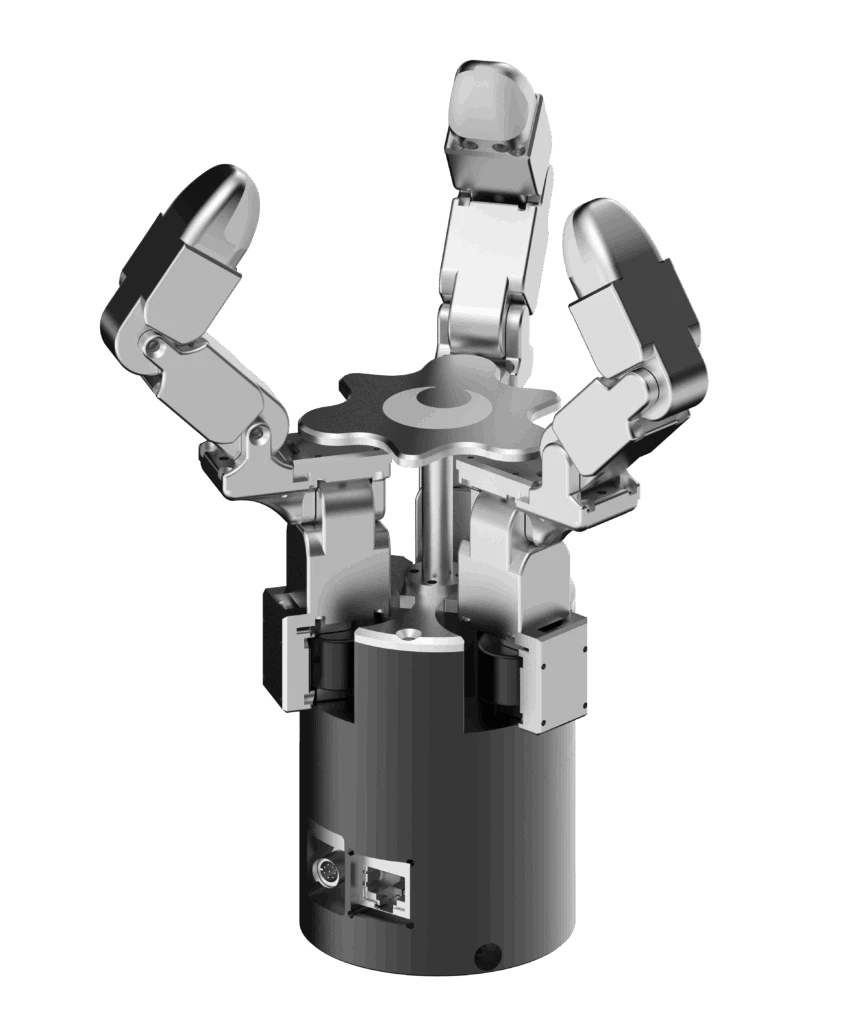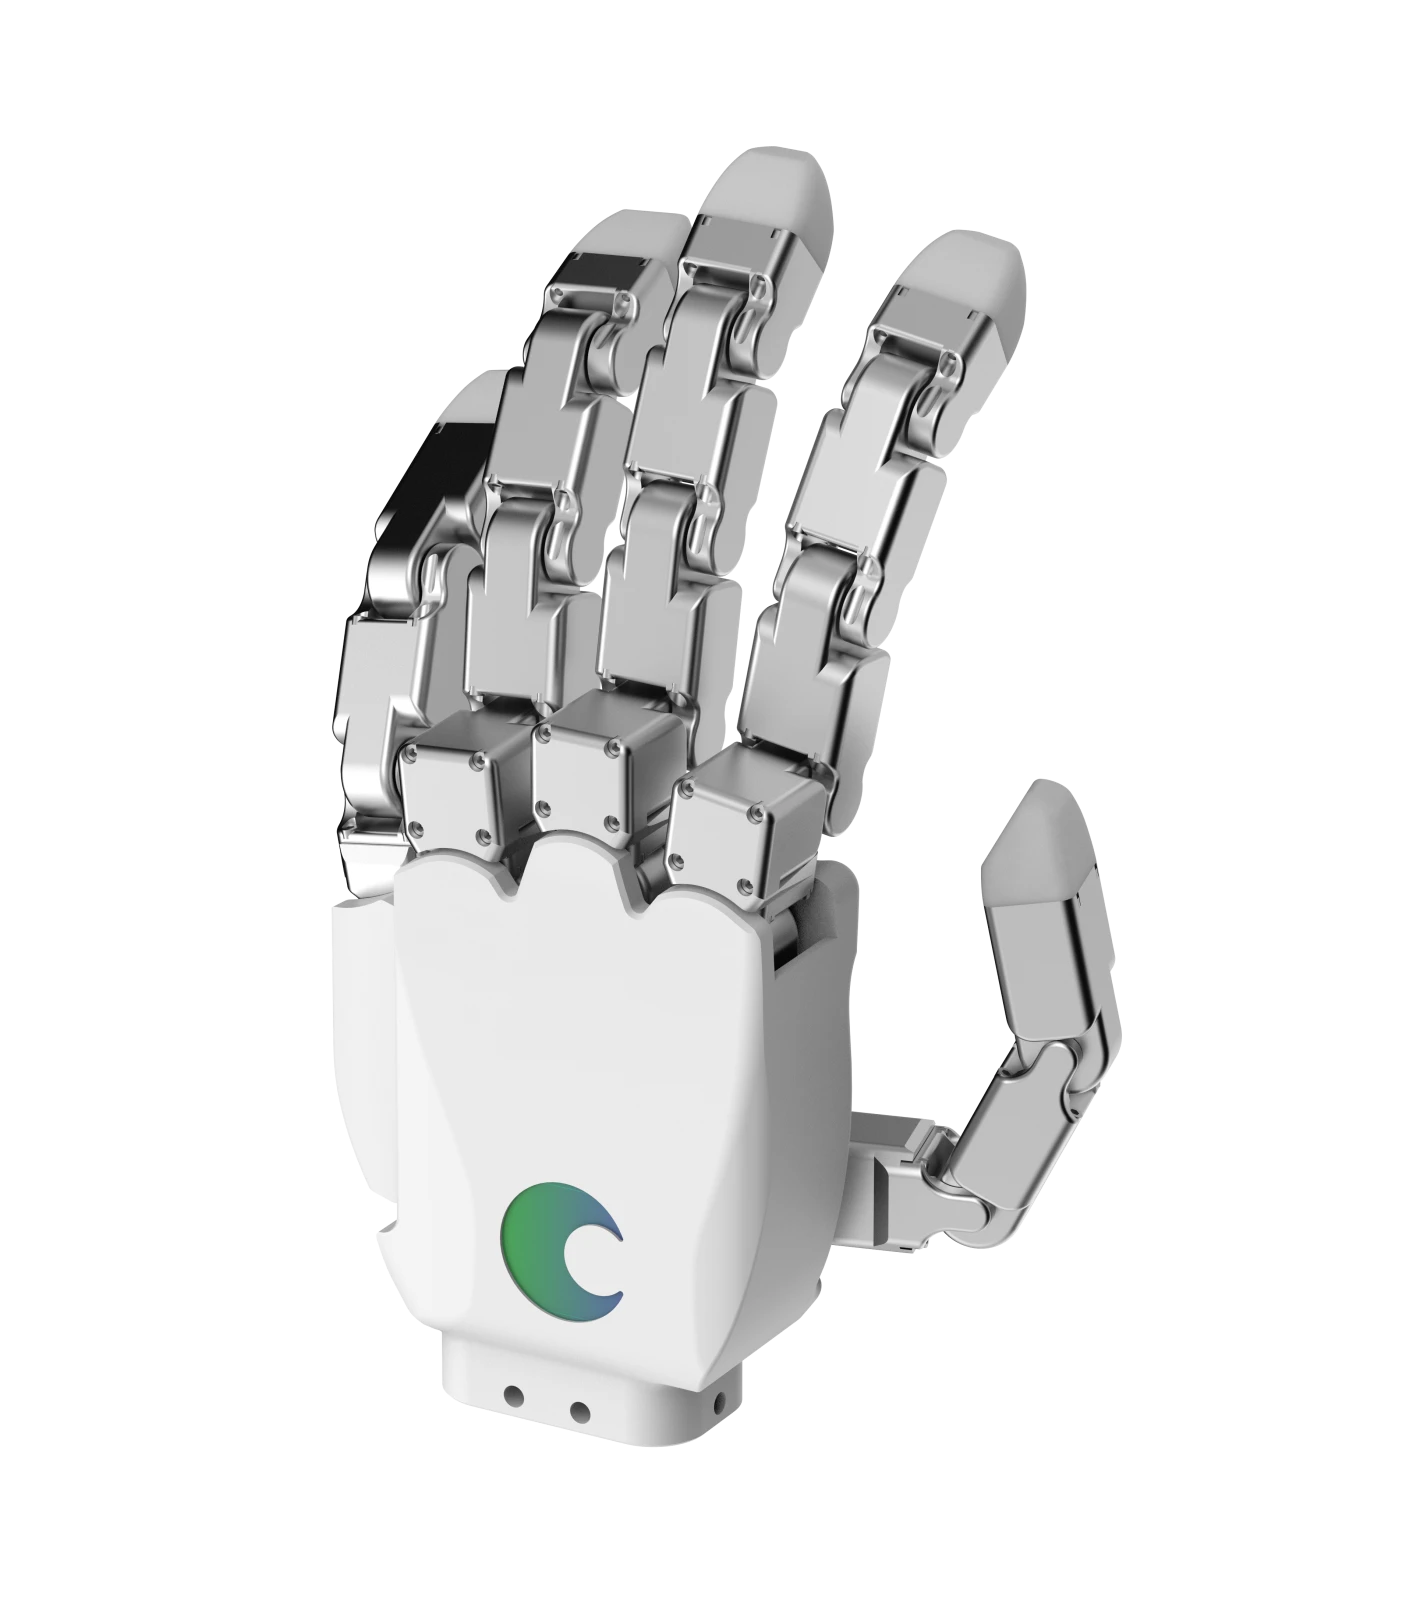

DG-5F-S는 다양한 휴머노이드 플랫폼에 적용할 수 있도록 설계된 소형·경량 고자유도 로봇 핸드입니다. 성인 손과 유사한 크기의 폼팩터와 1kg 미만의 경량 설계를 통해 플랫폼의 크기와 중량 부담을 줄이면서도 고난도 조작에 필요한 높은 자유도를 제공합니다.
각 관절을 독립적으로 제어할 수 있어 정교한 파지, 손 안에서의 물체 조작, 도구 사용, 비정형 물체 핸들링, 정밀 조립 및 체결 작업에 대응합니다. 휴머노이드 연구개발을 위한 플랫폼 통합, 조작 연구, 성능 검증 등 다양한 연구·실험 환경에 유연하게 적용할 수 있습니다.
독립적 관절 제어
20개의 각 관절에 개별 액추에이터가 내장되어 있어 관절 간 기계적 커플링 없이 완전히 독립적으로 제어할 수 있습니다. 이를 통해 손가락별 정밀 동작과 여러 손가락의 협응 조작이 가능합니다.
콤팩트하고 가벼운 설계
성인 손 크기와 유사한 형태와 1 kg 미만의 경량 설계를 통해 휴머노이드 로봇에 통합할 때 발생하는 크기와 무게 부담을 최소화합니다. 콤팩트한 구조로 다양한 휴머노이드 로봇 플랫폼에 효율적으로 적용할 수 있습니다.
고정밀 통합 구동
고정밀 통합 구동 시스템을 통해 백래시를 최소화하고, 안정적인 관절 제어와 정확한 위치 제어를 기반으로 정밀한 조작 성능을 제공합니다.
가격 경쟁력
DG-5F-M 대비 약 60% 수준의 가격으로, 연구기관, 스타트업 및 중소 규모 조직에서 보다 부담 없이 도입할 수 있는 비용 효율적인 솔루션을 제공합니다.
안정적인 파지 및 조작
내장된 파지 및 조작 알고리즘을 통해 다양한 형상과 재질의 물체를 안정적으로 다룰 수 있으며, 다양한 조작 작업에서 안정적인 성능을 지원합니다.
다양한 확장 옵션
연구 목적과 플랫폼 제약 조건에 따라 다양한 옵션 구성과 추가 구성품을 선택할 수 있습니다. 이를 통해 휴머노이드 조작 연구 및 성능 검증에 적합한 시스템 구성이 가능합니다.