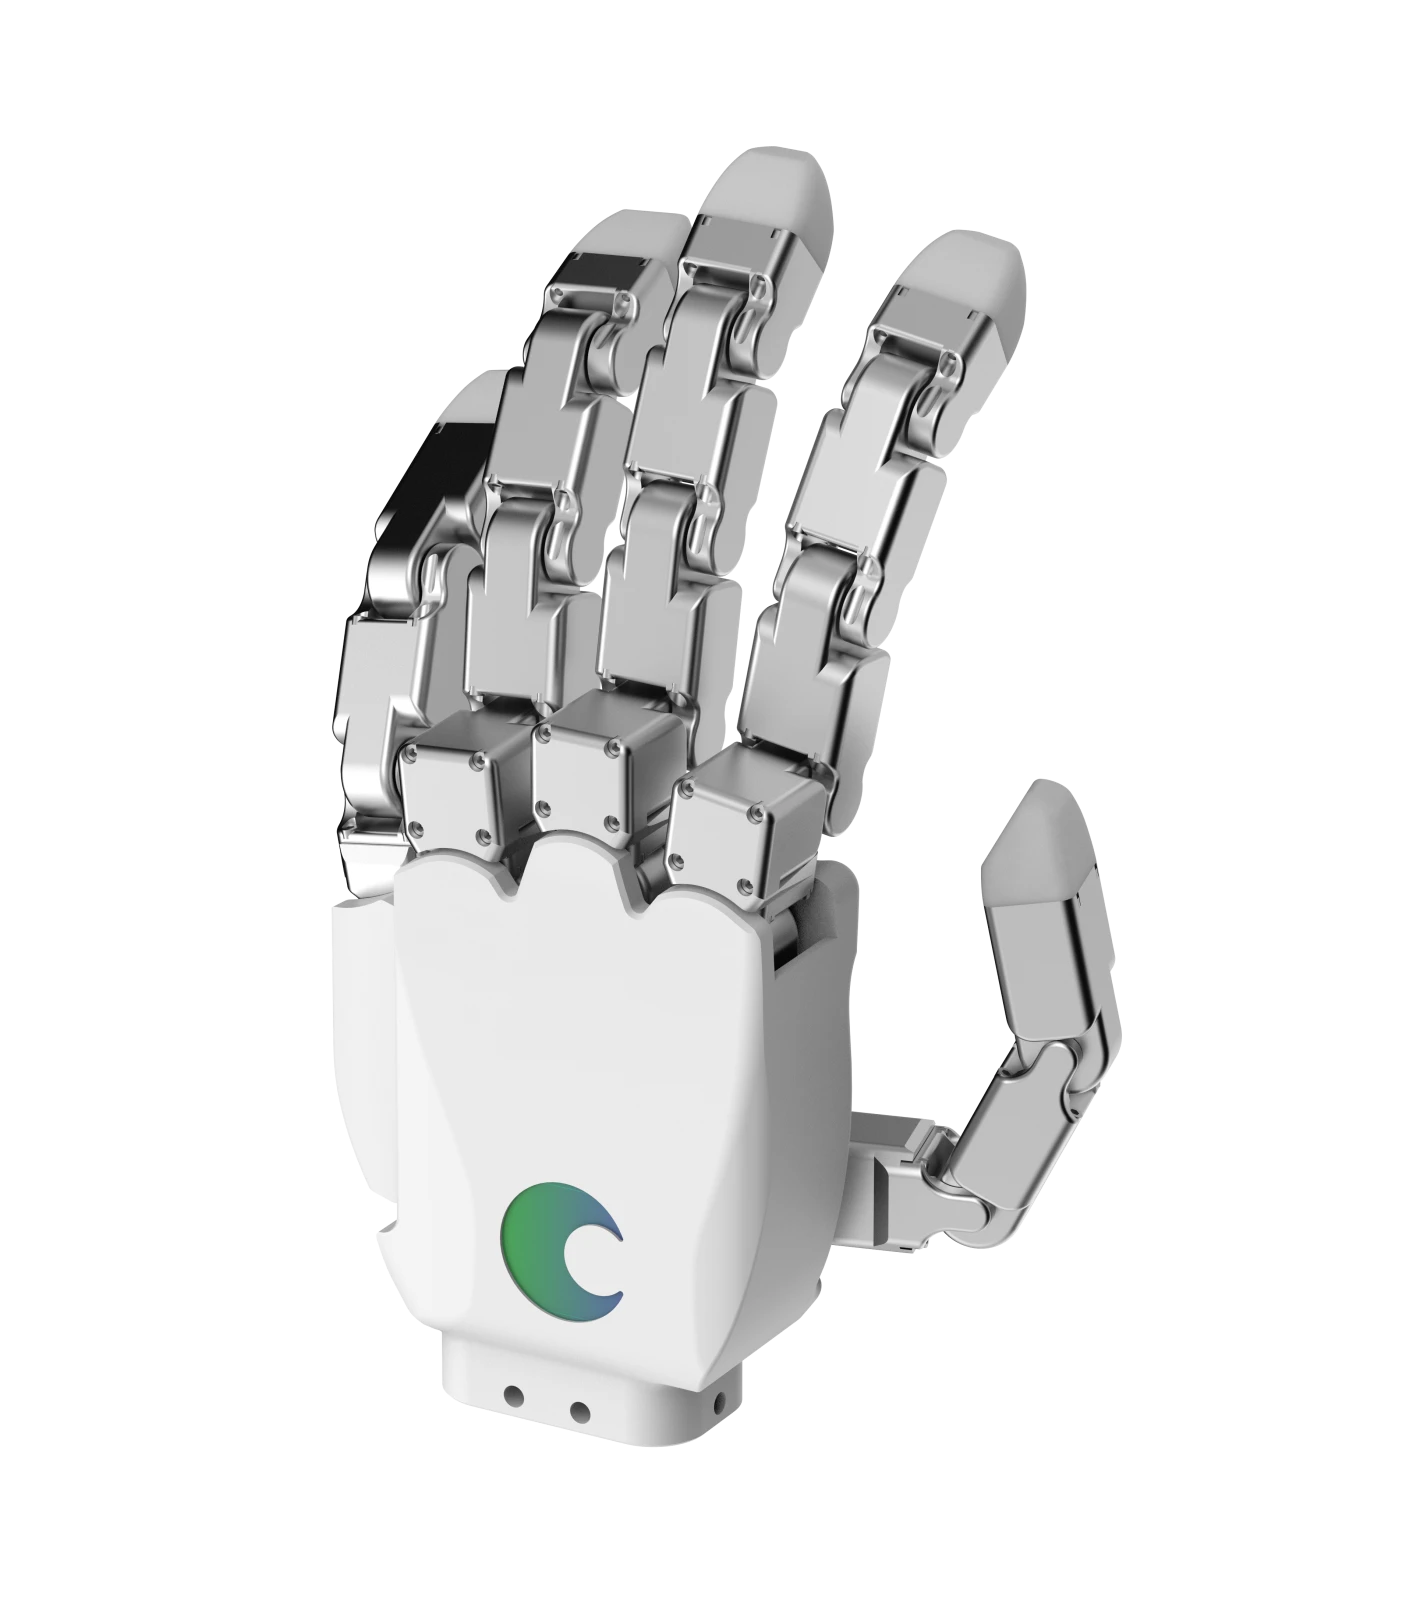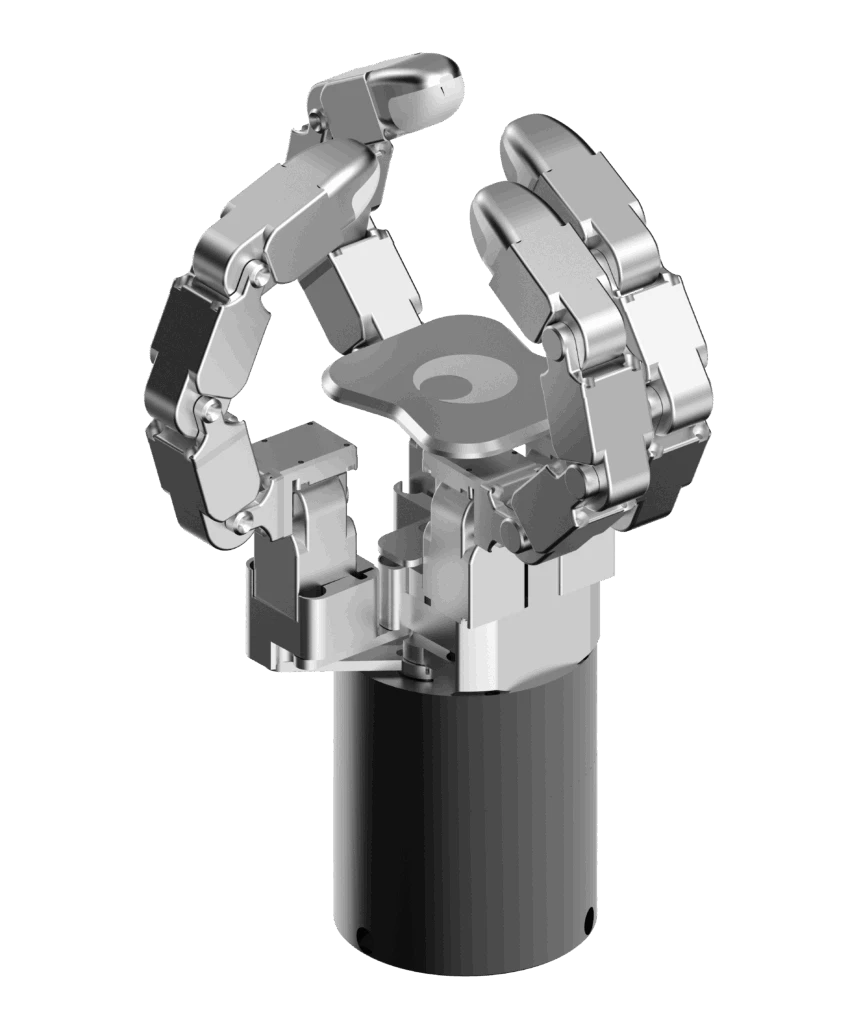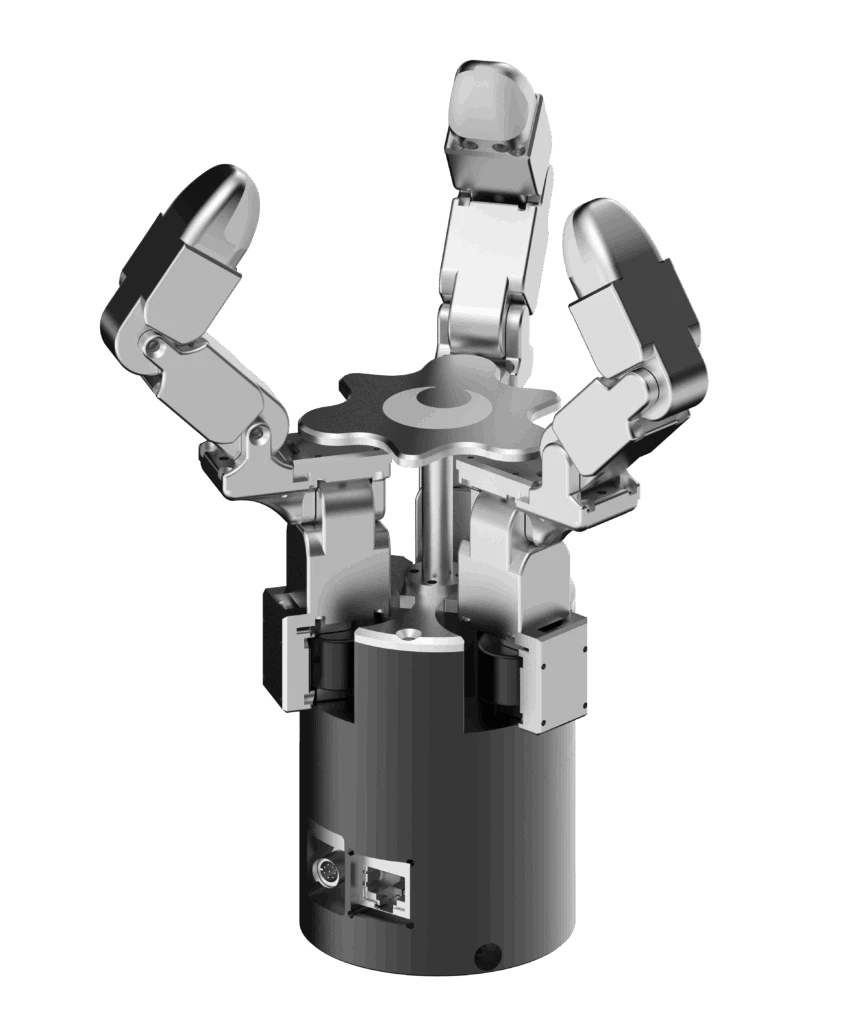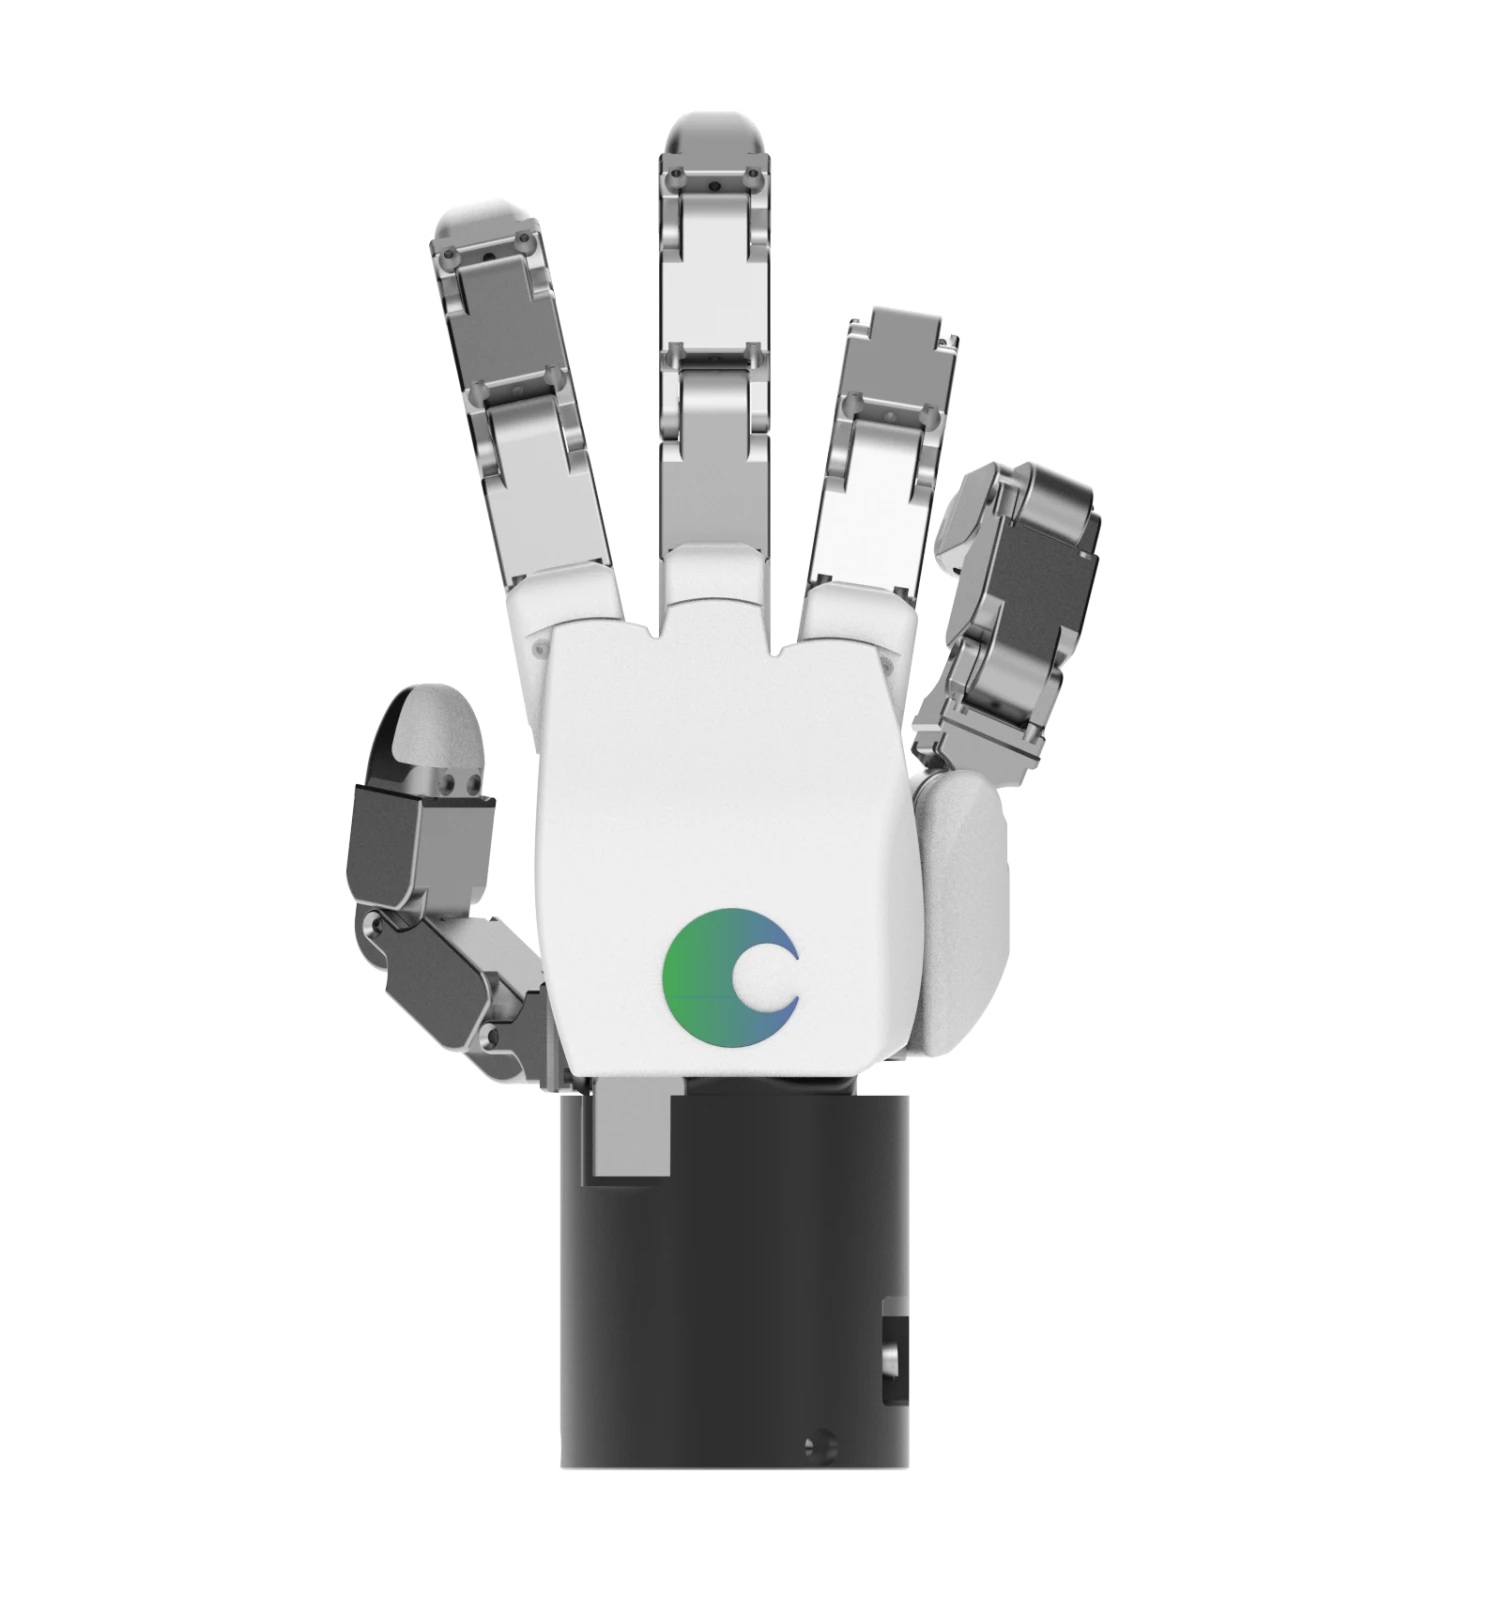

DG-5F-M은 20자유도(DoF)를 갖춘 완전 구동형 5지 로봇 핸드입니다. 각 관절의 독립 제어와 높은 토크 출력을 기반으로 높은 자유도와 강한 힘을 동시에 구현하며, 복잡한 파지부터 정밀한 물체 조작, 높은 힘이 요구되는 작업까지 대응할 수 있습니다.
다지 협조 제어를 통해 도구 사용은 물론 다양한 형상과 크기의 물체를 유연하게 조작할 수 있습니다. 정밀 제어와 높은 출력, 유연한 작업 수행이 요구되는 첨단 로봇 연구, 산업 자동화 및 서비스 로봇 분야에 적합합니다.
독립적 관절 제어
20개의 각 관절에 독립적인 액추에이터가 내장되어 있어 관절 간 기계적 커플링 없이 모든 관절을 개별적으로 제어할 수 있습니다. 이를 통해 손가락별 정밀 동작, 다지 협조 조작 및 복잡한 파지 동작을 구현할 수 있습니다.
인간형 설계
성인 남성의 손 크기와 비율을 기반으로 설계되어 인간 중심의 작업 환경에 적용하기 적합합니다. 인간의 손과 유사한 형상을 통해 사람이 사용하도록 설계된 도구, 장치 및 작업 공간과 자연스럽게 상호작용할 수 있습니다.
다양한 파지 모드
다음과 같은 다양한 파지 방식을 지원합니다.
핀치 그립: 손끝을 이용한 소형 물체 파지 파워 그립: 손 전체를 이용한 안정적인 파지 정밀 그립: 손끝의 협응 제어를 활용한 소형 물체의 정밀 조작
물체의 크기와 형상, 작업 목적에 따라 적합한 그립 구성을 선택할 수 있습니다.
선택형 센서 구성
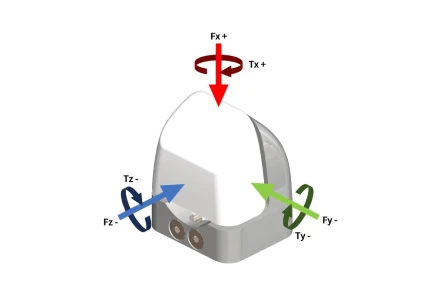
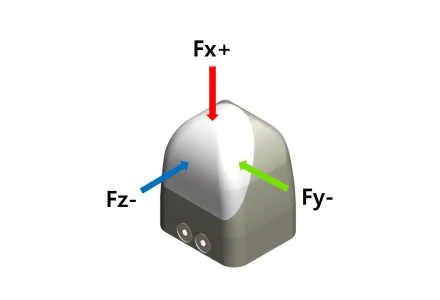
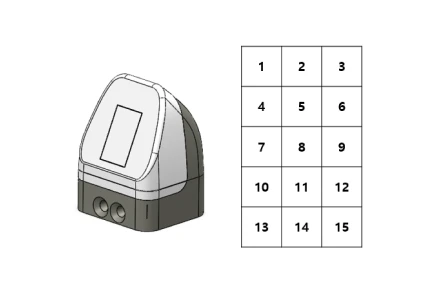
응용 목적에 따라 손가락 끝에 6축 F/T 센서, 3축 힘 센서 및 촉각 센서를 선택적으로 적용할 수 있습니다. 각 센서에서 제공되는 실시간 힘 및 촉각 데이터를 활용하여 힘 기반 제어, 미끄럼 감지, 촉각 인식 및 상호작용 알고리즘을 사용자가 직접 개발할 수 있습니다.
제어 및 시스템 통합
사용자 친화적인 제어 인터페이스와 ROS 2 연동을 지원하여 기존 로봇 플랫폼, 시뮬레이터 및 제어 시스템과 손쉽게 통합할 수 있습니다.
견고한 소재와 내구성
고강도 경량 소재를 적용하여 반복적이고 동적인 동작 환경에서도 안정적인 성능을 제공합니다. 산업용 및 연구용 애플리케이션에 모두 적합합니다.