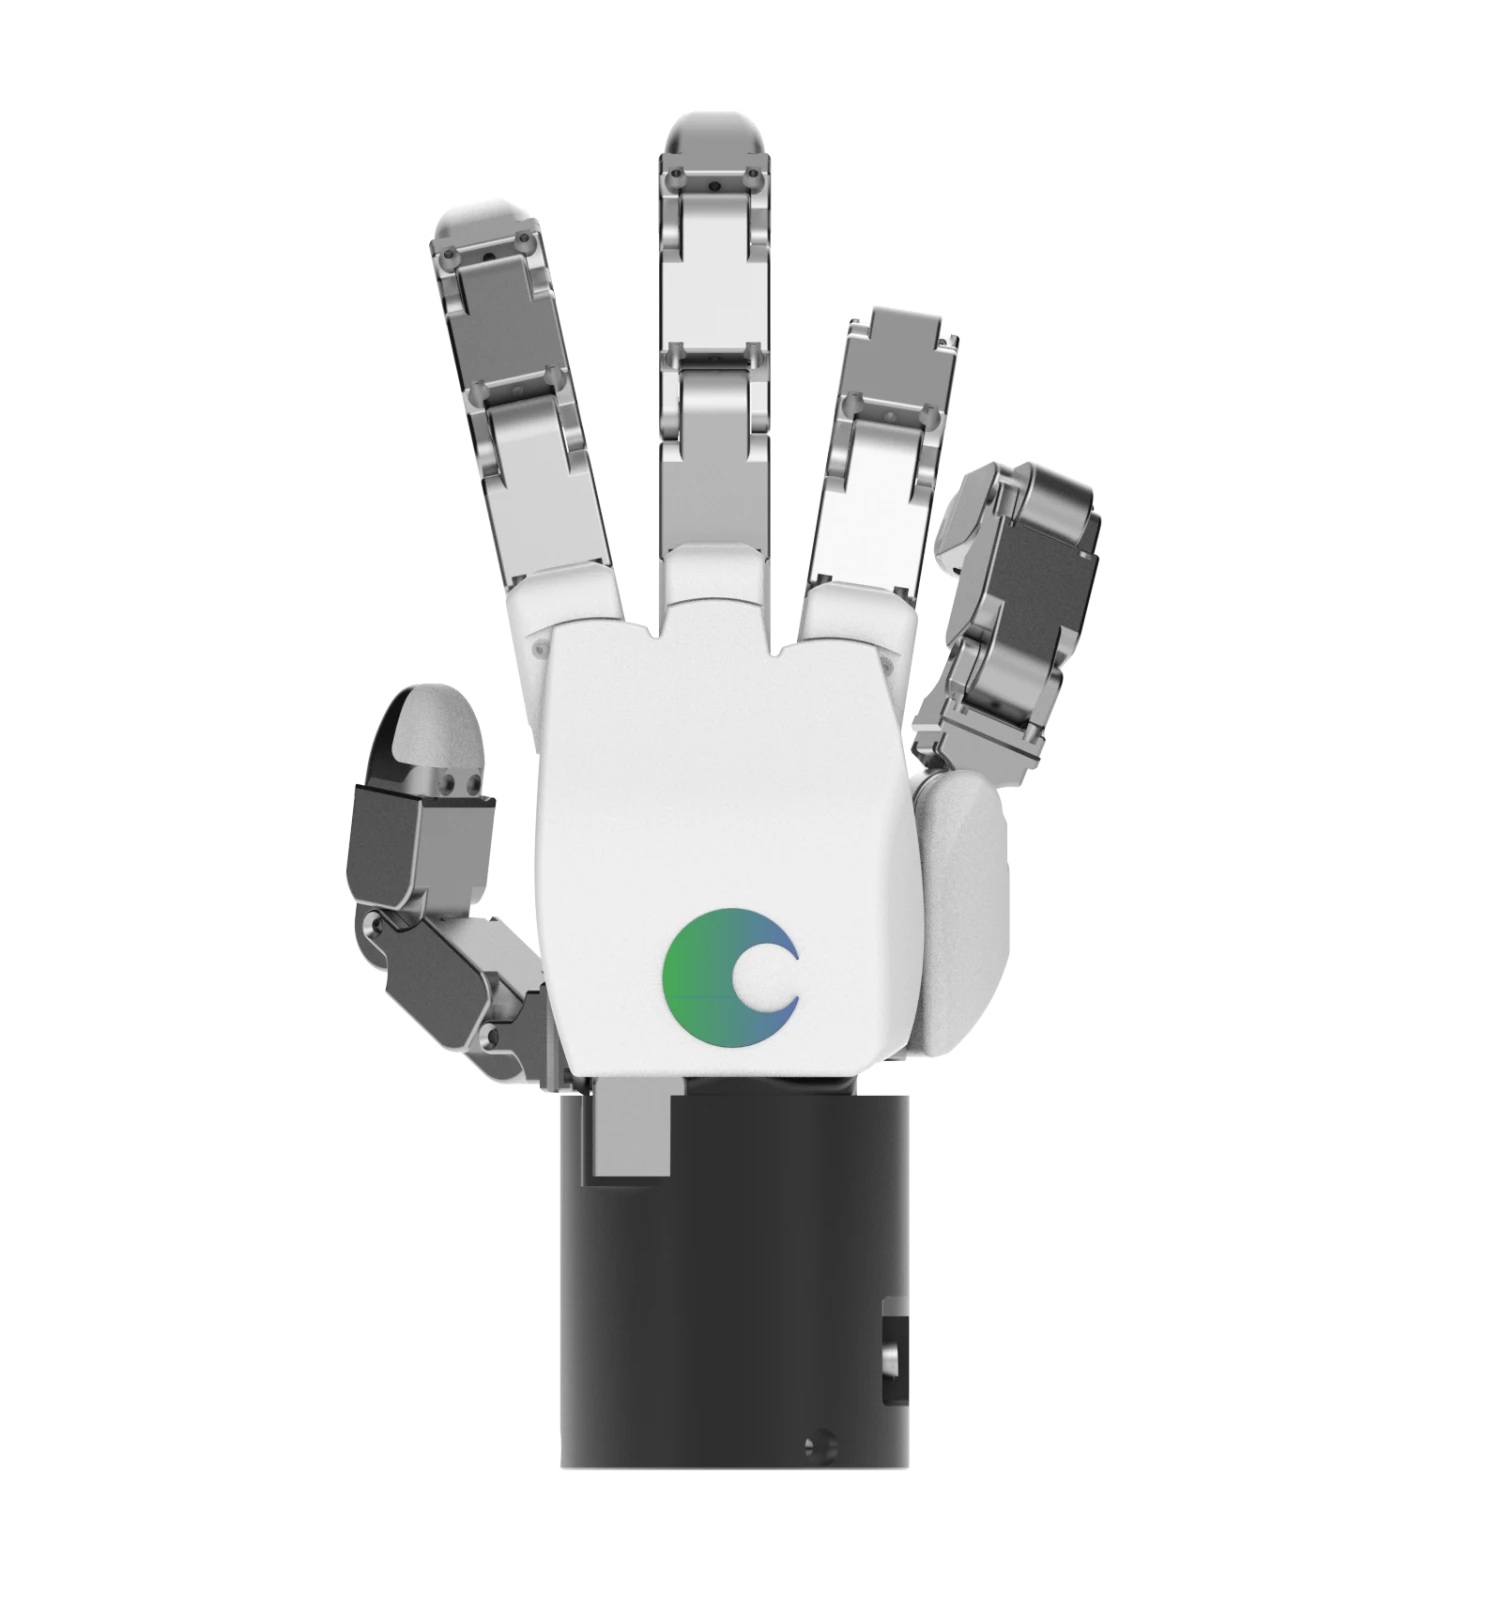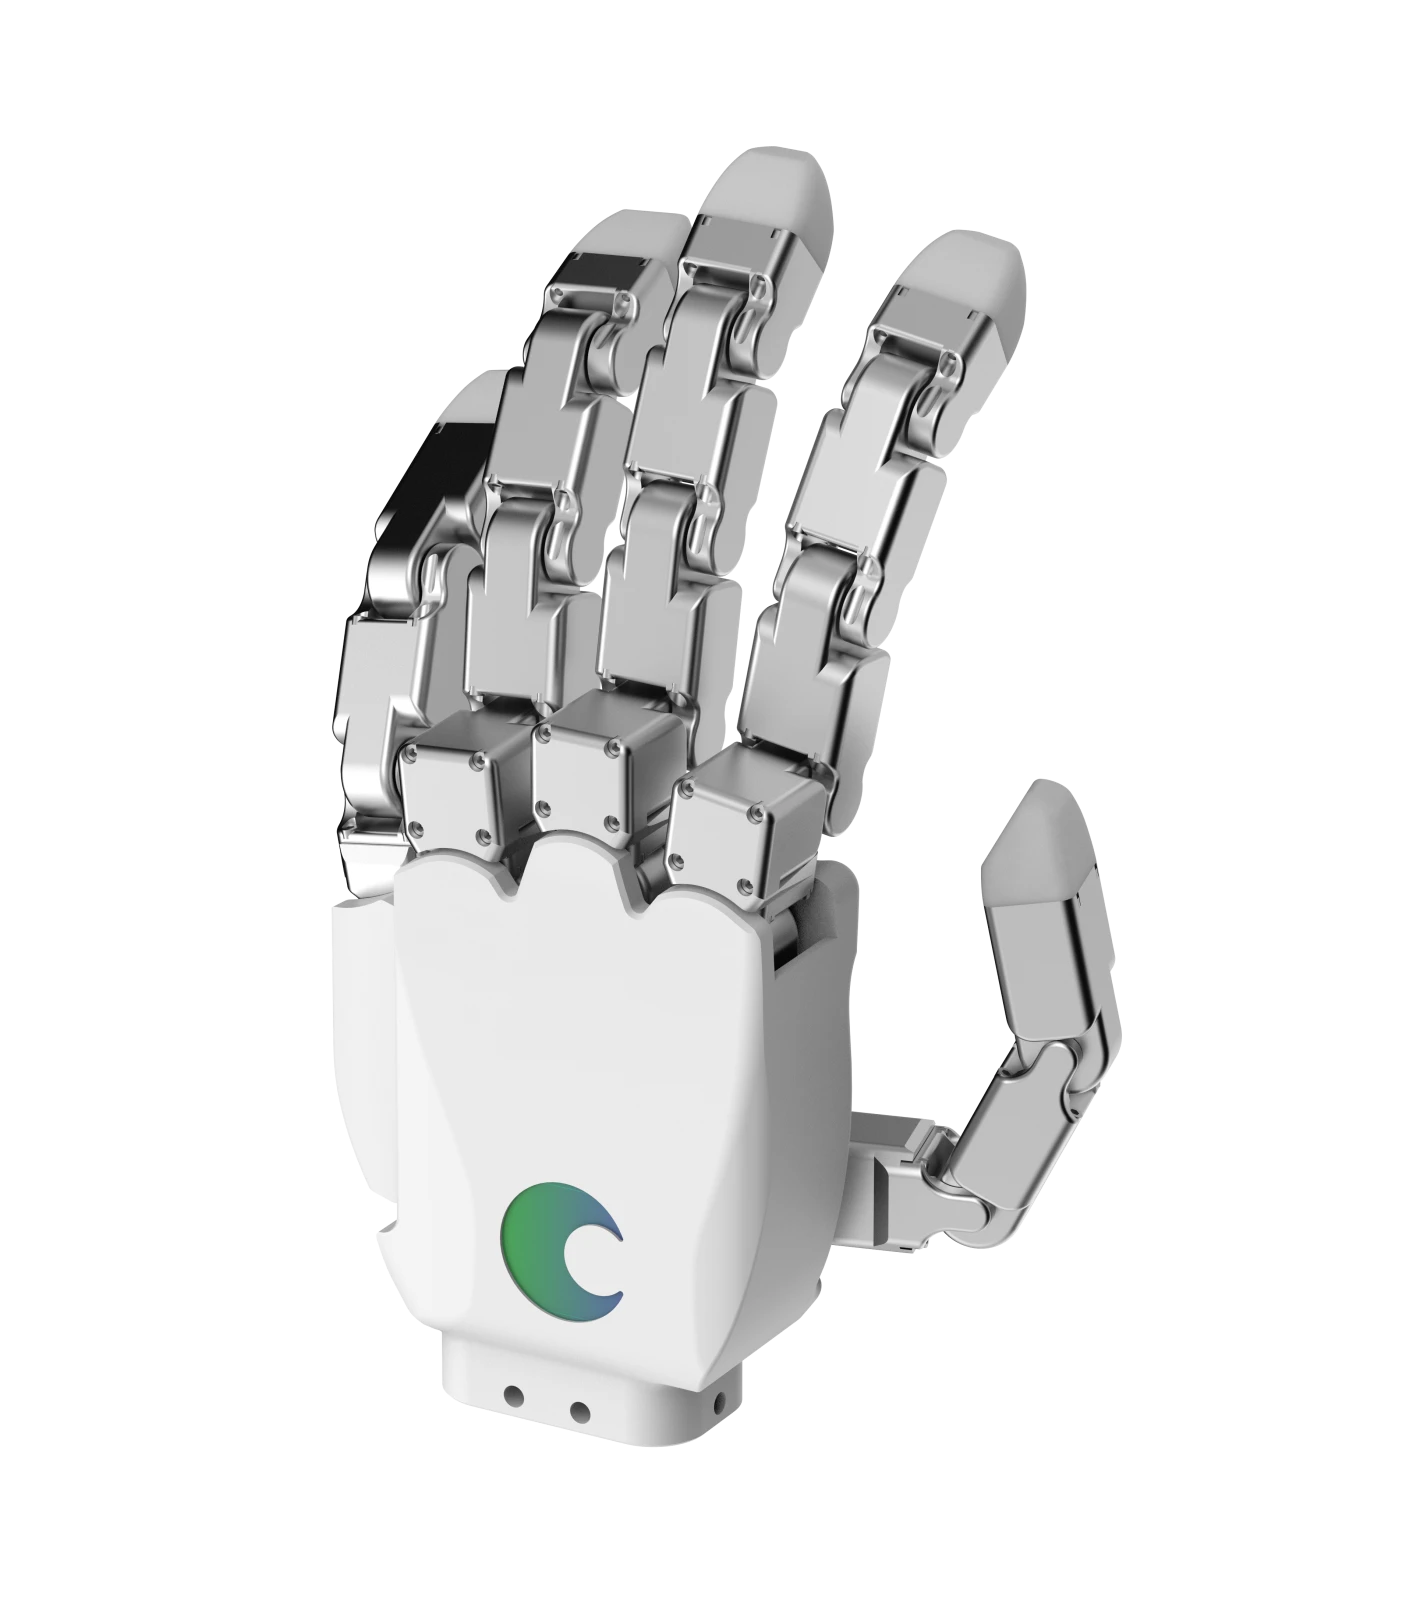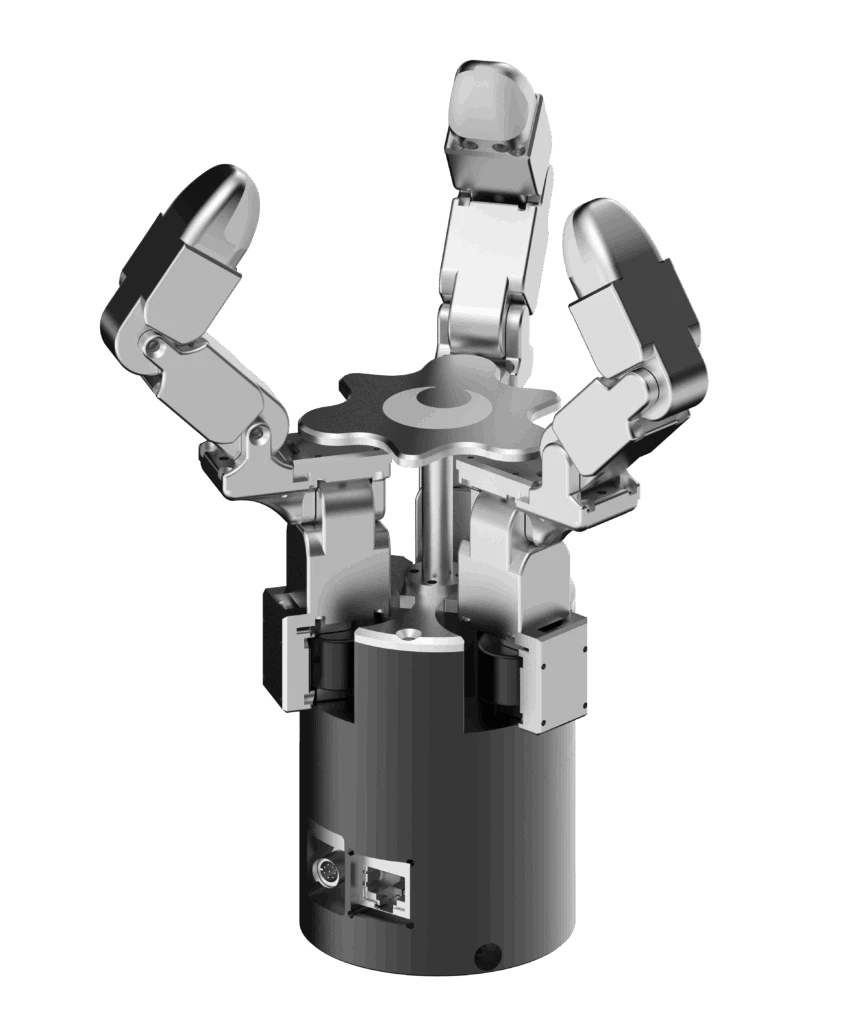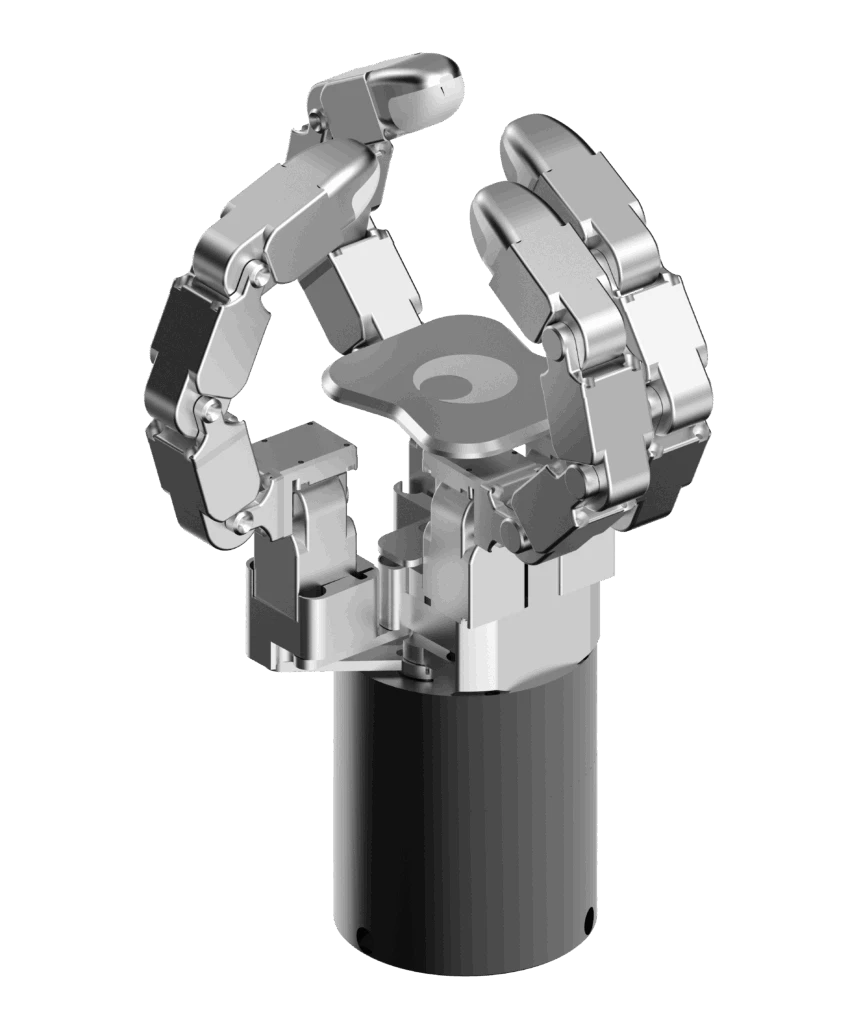

DG-4F는 독립 제어가 가능한 다관절 핑거를 적용해 다양한 파지와 정밀한 물체 조작이 가능한 4지 로봇 그리퍼입니다. 4개의 핑거를 활용한 다양한 파지 구성을 통해 형상, 크기, 방향이 서로 다른 물체도 안정적으로 핸들링할 수 있습니다.
유연한 베이스 조인트 구조를 통해 동작 범위를 확장할 수 있으며, 왼손형·오른손형 구조부터 일반적인 그리퍼 형태까지 다양한 구성이 가능합니다. 하나의 엔드이펙터로 여러 파지 방식을 구현할 수 있어 로봇 연구, 산업 자동화 및 다양한 물체 대응이 필요한 작업에 폭넓게 활용할 수 있습니다.
4지 다관절 구조
4개의 다관절 손가락을 각각 독립적으로 제어할 수 있어 사람 손과 유사한 유연한 동작과 일반 그리퍼의 안정적인 파지 성능을 동시에 구현합니다. 폭넓은 조작 작업에 활용할 수 있습니다.
폭넓은 물체 대응력
독립적인 다관절 손가락 제어를 통해 크기와 형상, 방향이 서로 다른 물체를 안정적으로 다룰 수 있습니다. 원통형이나 평평한 물체는 물론 불규칙한 형상의 물체도 효과적으로 파지할 수 있습니다.
유연한 베이스 관절 구조
조절 가능한 베이스 관절 구조를 통해 동작 범위를 확장하고, 왼손형, 오른손형 및 일반 그리퍼형으로 구성할 수 있어 작업 조건에 맞게 활용할 수 있습니다.
다중 그립 모드
핀치 그립, 파워 그립, 정밀 그립 등 여러 파지 방식을 지원합니다.
핀치 그립: 손끝을 이용한 파지 파워 그립: 손가락 전체를 이용한 안정적인 파지 정밀 그립: 선택한 손가락을 이용한 섬세한 조작
물체의 특성과 작업 목적에 따라 적합한 그립 구성을 선택할 수 있습니다.
제어 및 시스템 통합
사용자 친화적인 제어 인터페이스를 제공하며 폭넓은 로봇 암과 호환되어, 기존 로봇 플랫폼 및 제어 시스템에 쉽게 통합할 수 있습니다.