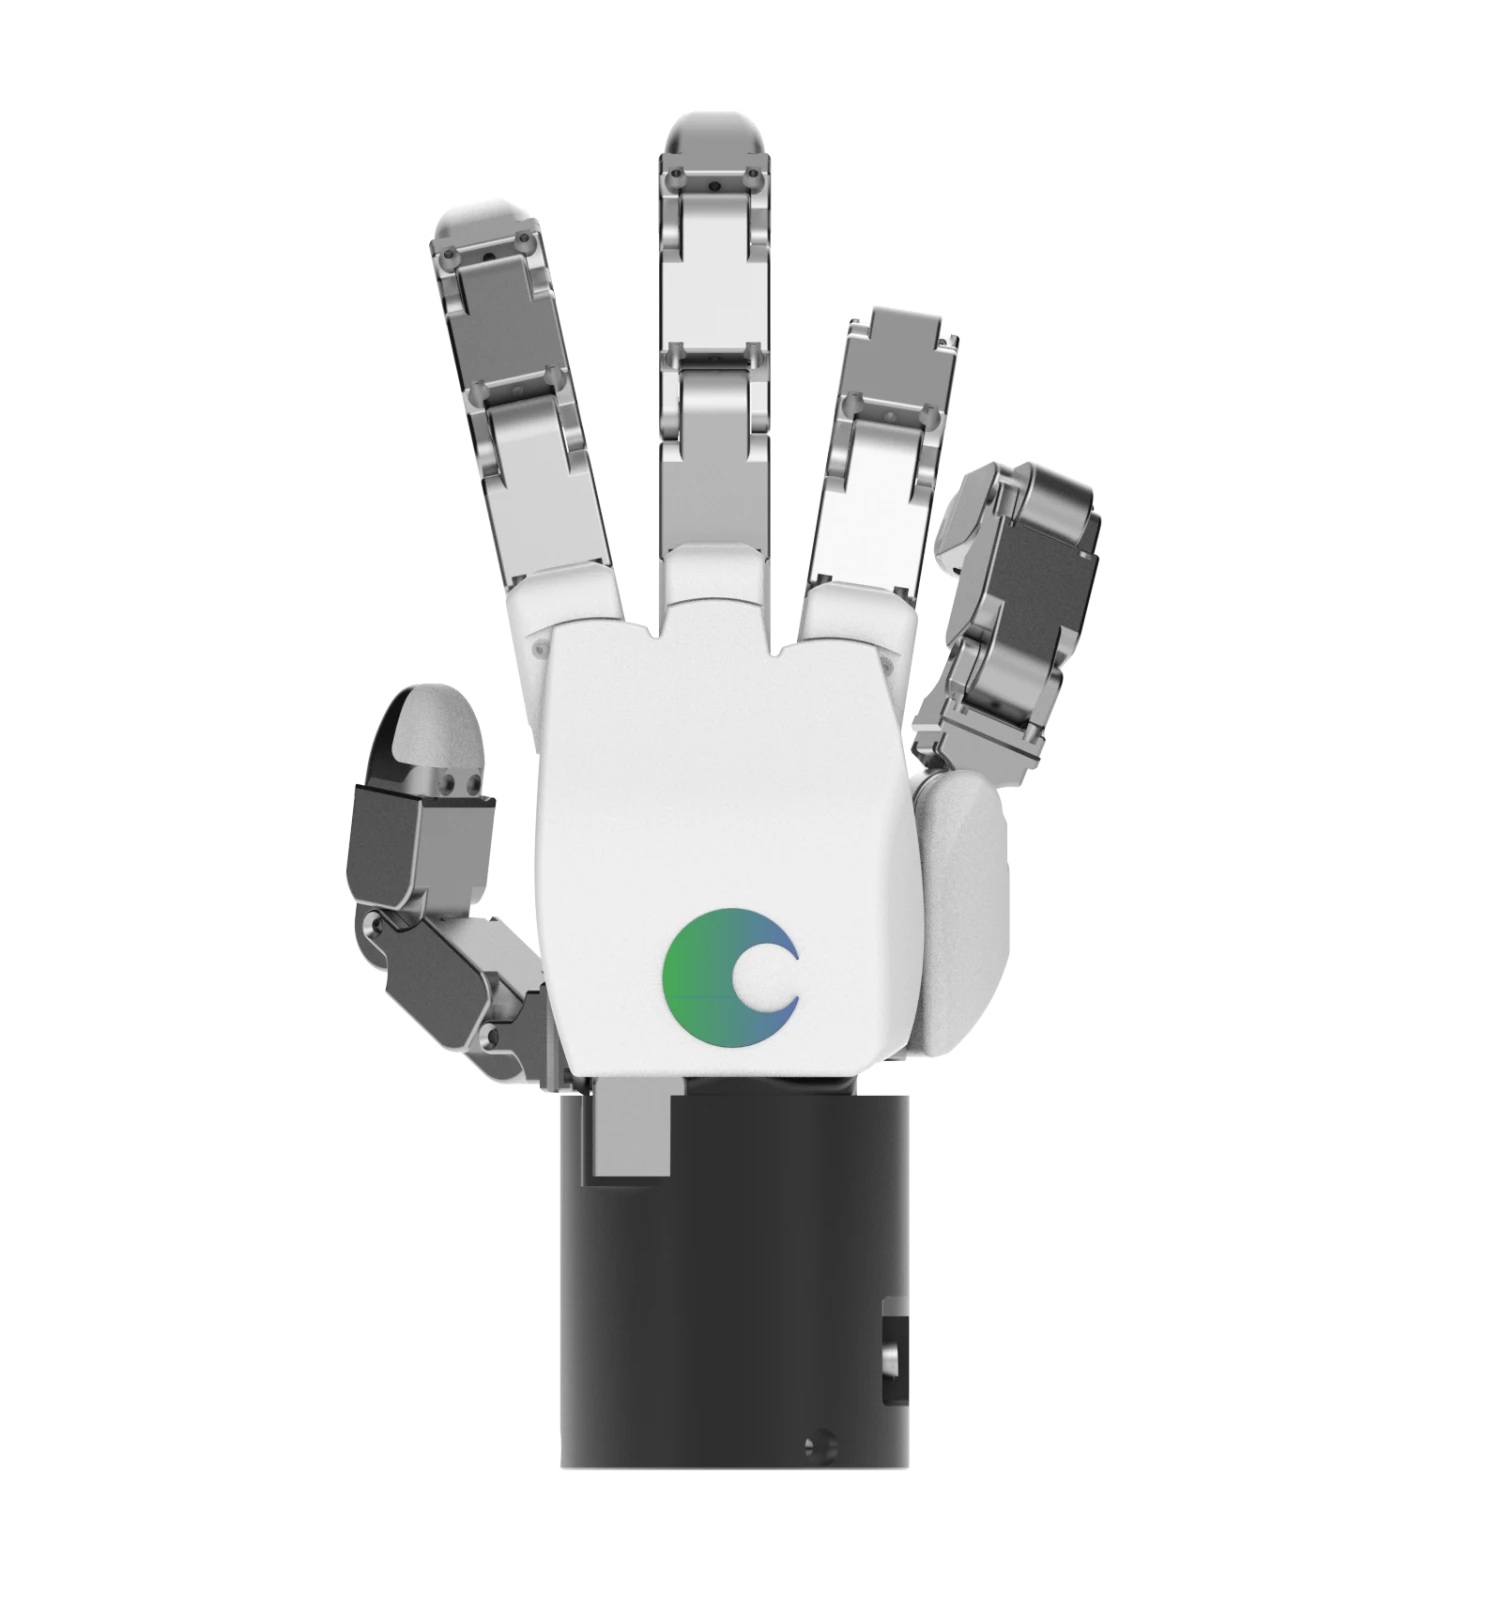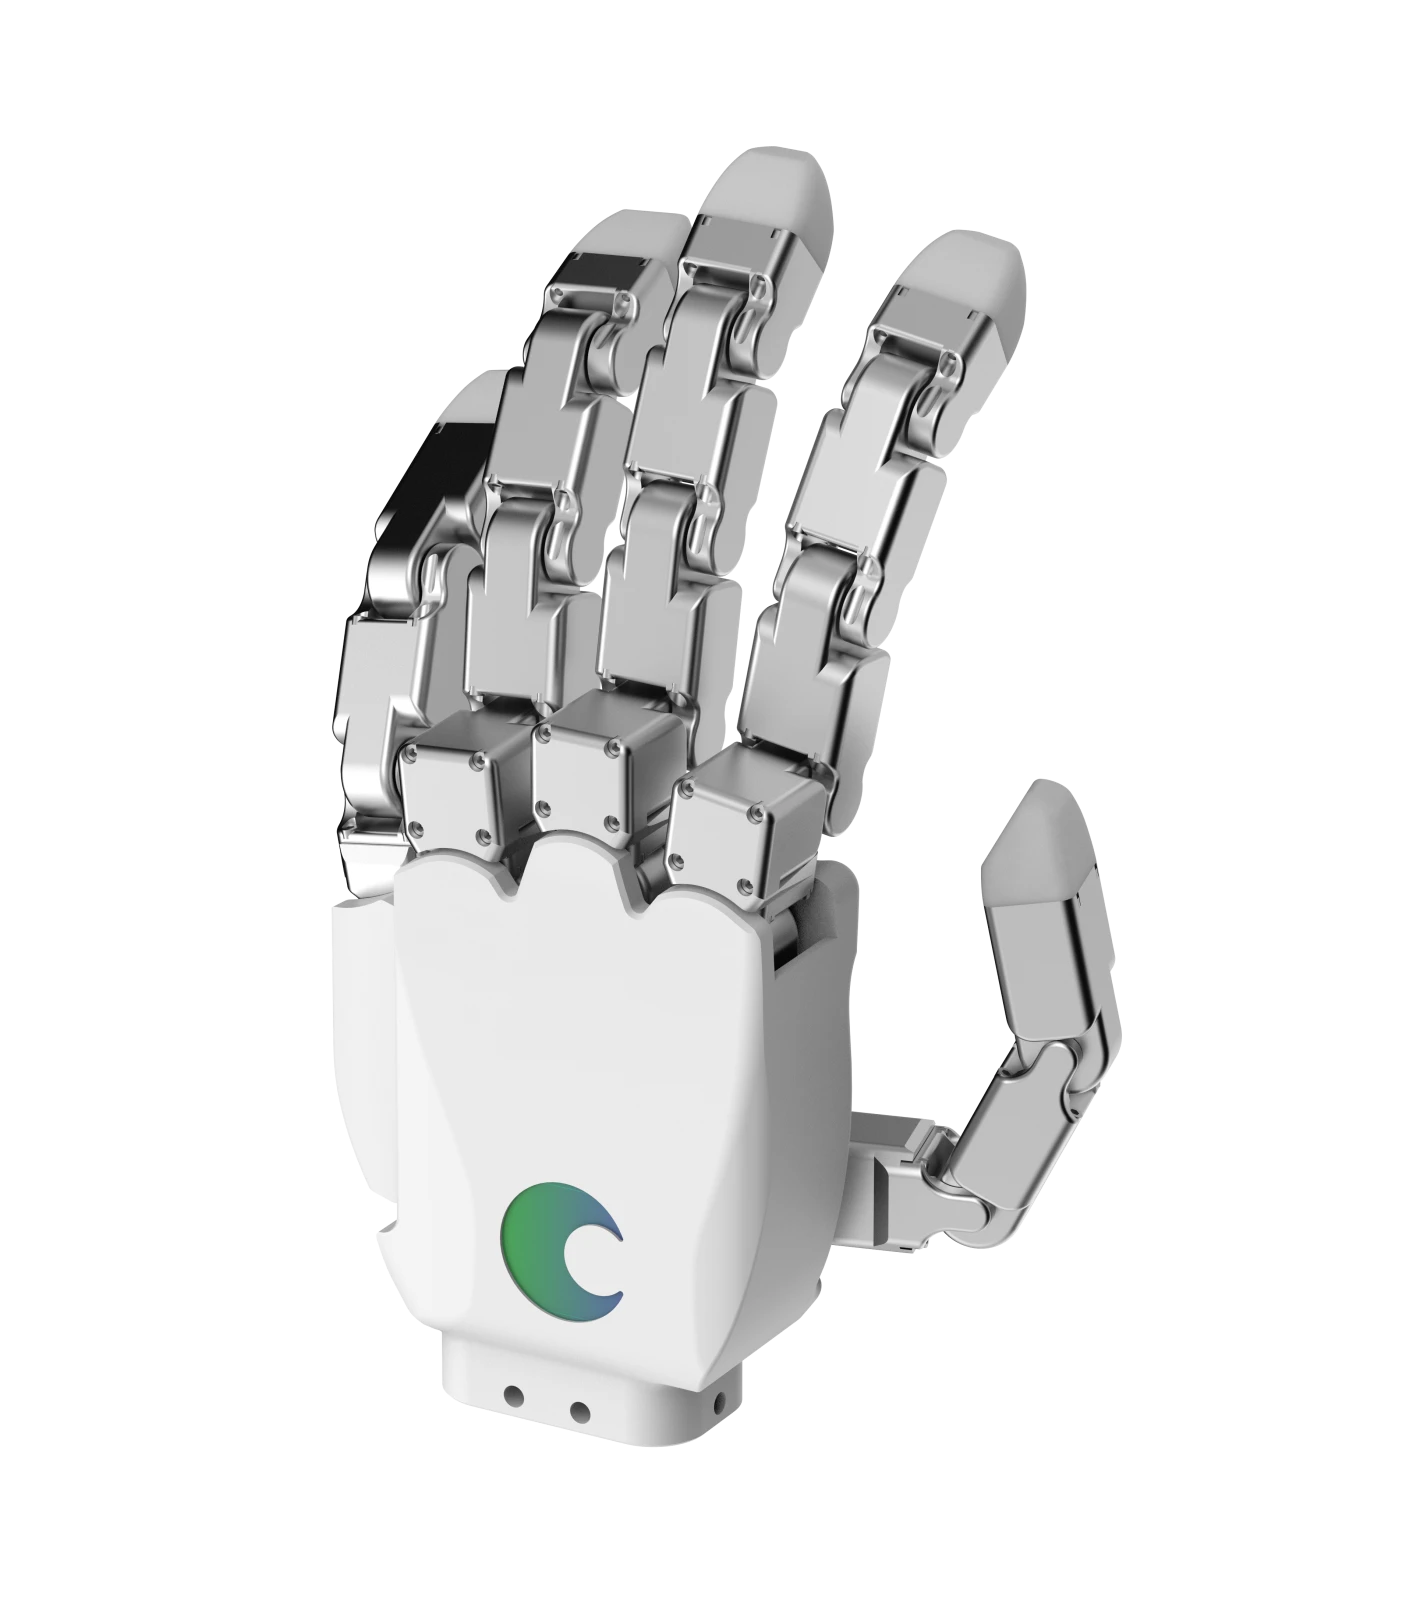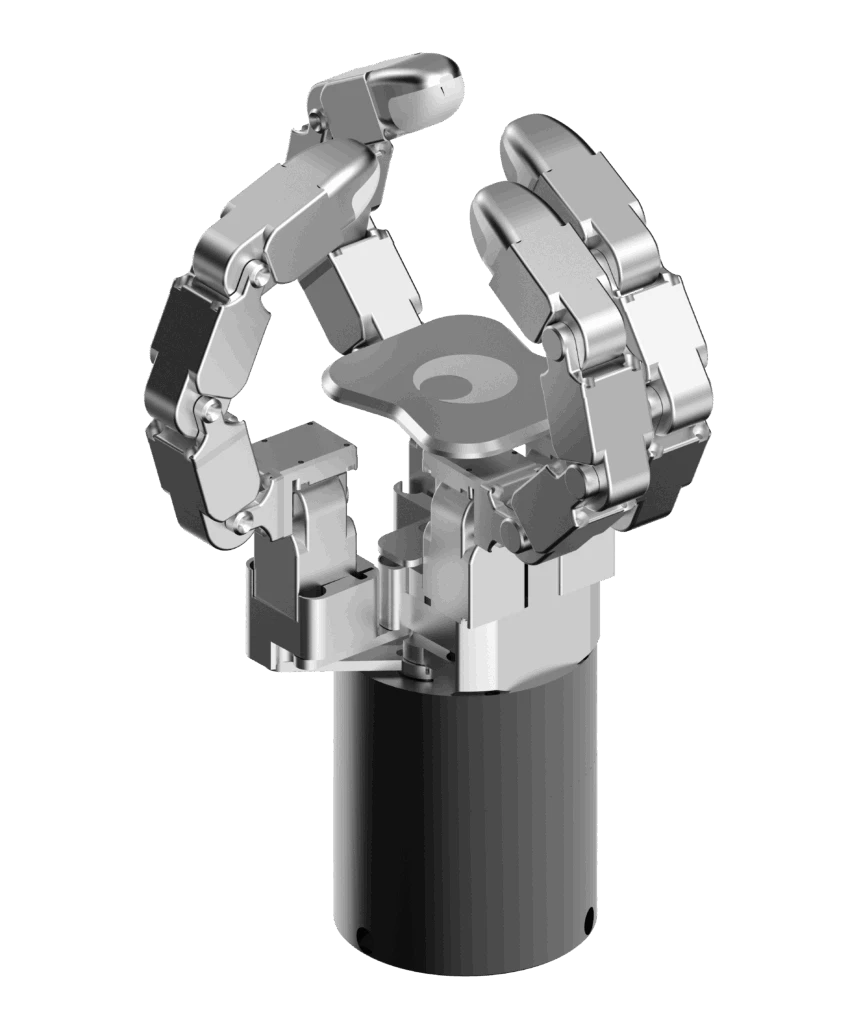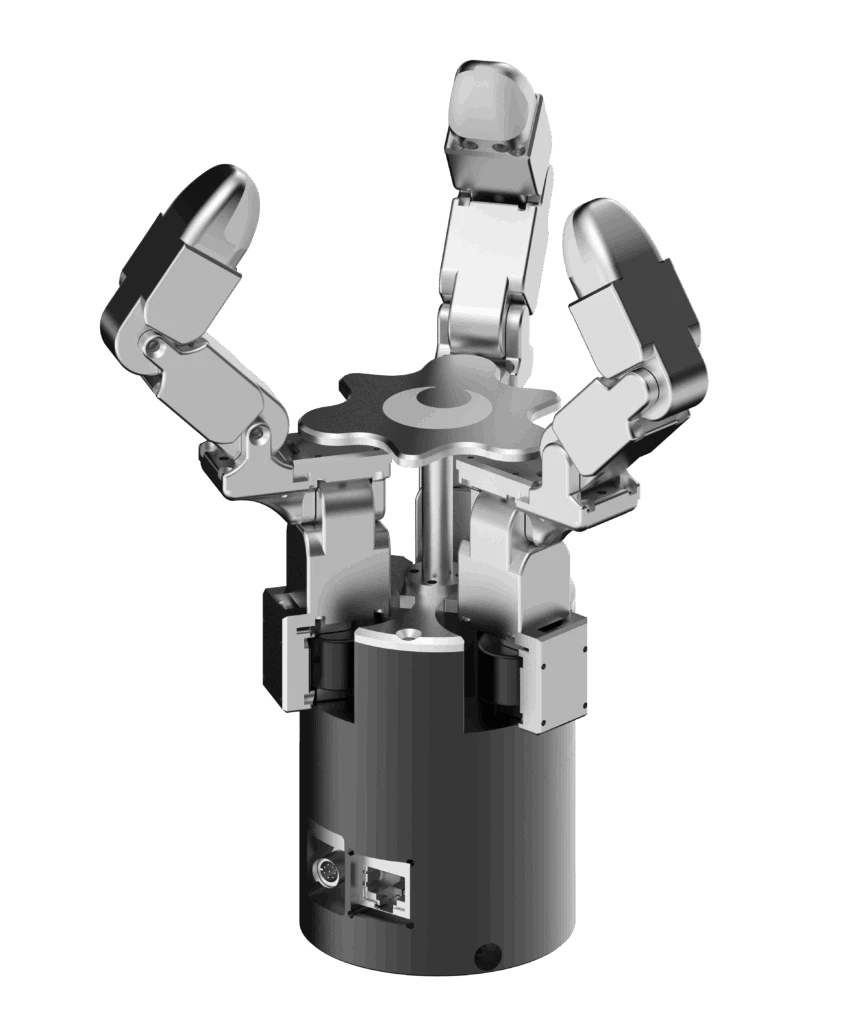
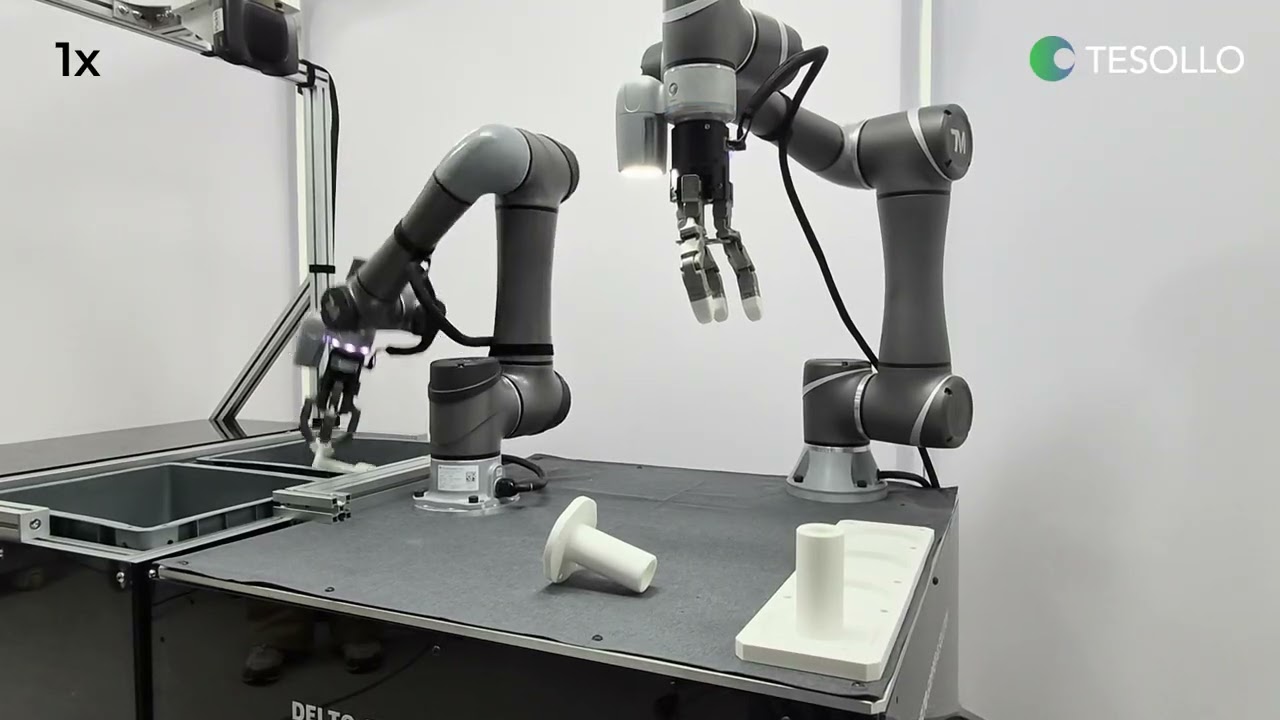
DG-3F-M是一款拥有12个自由度(DoF)的工业级三指机器人夹爪,专为对可靠性和抓取力要求较高的自动化环境而设计。各手指的多关节均可独立控制,可适应不同形状、尺寸和朝向的物体,实现精确稳定的抓取。
面向持续工业运行,DG-3F-M具备高耐久性和高扭矩驱动,并采用模块化结构,便于维护,同时能够在长时间运行中保持稳定性能。丰富的抓取方式使其适用于拣选、搬运、装配、机床上下料等需要兼顾抓取力与灵活性的工业自动化任务。
主要特点
01
高性能驱动系统
采用高效BLDC电机和高强度齿轮,可提供工业应用所需的精确控制与稳定驱动性能。每根手指最大可输出2 Nm扭矩,并针对工业使用条件设计,可承受超过300万次运行循环。
02
全模块化设计
各手指及执行器模块均采用便于组装和拆卸的模块化结构,并可使用标准紧固件进行维护。无需拆解整个夹爪即可单独维护或更换模块,从而减少维修时间、系统停机时间及维护成本。
03
多样化抓取与操作功能
支持多种抓取模式,可满足不同物体的操作需求。Parallel Mode适用于常规工业抓取,Smooth Mode则适用于易碎或需要轻柔处理的物体。同时支持连续动作和抓取后的精细位置调整,可在抓取后对物体进行精确重新定位。
04
位置与状态反馈
提供关节及位置信息,以支持精确的目标位置监控和稳定的动作执行。系统可检测目标位置是否到达,并可保留配置及运行数据,以便在系统恢复时快速完成重新设置。
05
控制与系统集成
提供C/C++ SDK,可与多种机器人平台及自动化系统进行集成。直观的用户界面可简化参数设置、运行操作及系统配置过程。
规格
工作电压
24 V
最大电流
Max. 10 A
通信
Modbus (RTU, TCP), Ethernet (TCP/IP)
控制频率
333 Hz
编码器
绝对编码器
自由度
12 DoF(每指4 DoF)
抓取能力
捏取负载(额定 / 最大):2.5 / 5 kg, 包络抓取负载(额定 / 最大):10 / 15 kg *性能可能会因物体的摩擦特性而有所不同。
重量
1,114 g
选项
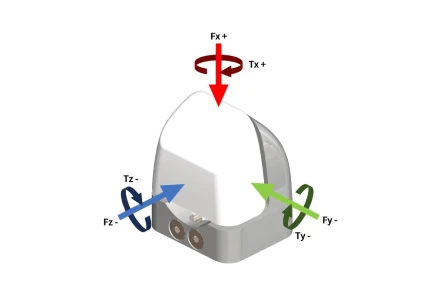
指尖传感器(六轴力/力矩传感器)
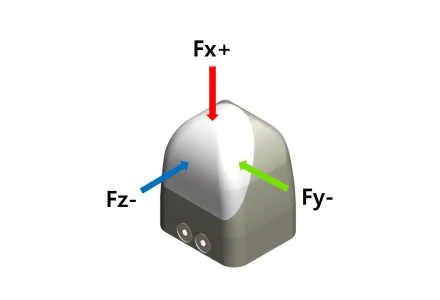
指尖传感器(三轴力传感器)
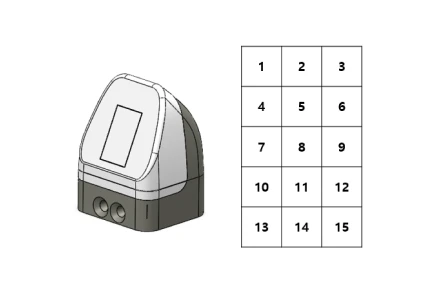
指尖传感器(触觉传感器)

吸附式指尖

夹爪安装支架
应用领域

多产品线拾取和放置流程
针对混合任务环境进行优化,提高复杂环境中的效率和吞吐量。

零部件装配
机器人简化装配流程,提高精度并降低人工成本。

先进的拣选解决方案
包括料箱拣选和货架拣选,革新库存管理和订单履行操作。
下载
Catalogue
↓ PDF
Delto Gripper_Control_Manual_CN_v2_0_0
↓ PDF
Delto Gripper Manager and SDK User Manual_ver_2_0_0_CN
↓ PDF
DG-3F-M_Hardware_Manual_CN_v2_1_0
↓ PDF
GitHub Link
↓ GITHUB
Sharepoint Marketing Materials
↓ LINK
Delto Gripper URcaps 1.0.2
↓ ZIP
Delto Gripper URcaps Manual 1_0_2_EN
↓ PDF
Delto Gripper Tmflow2 1.0.2
↓ ZIP
Delto Gripper TM Flow2 Manual 1_0_2_EN
↓ PDF