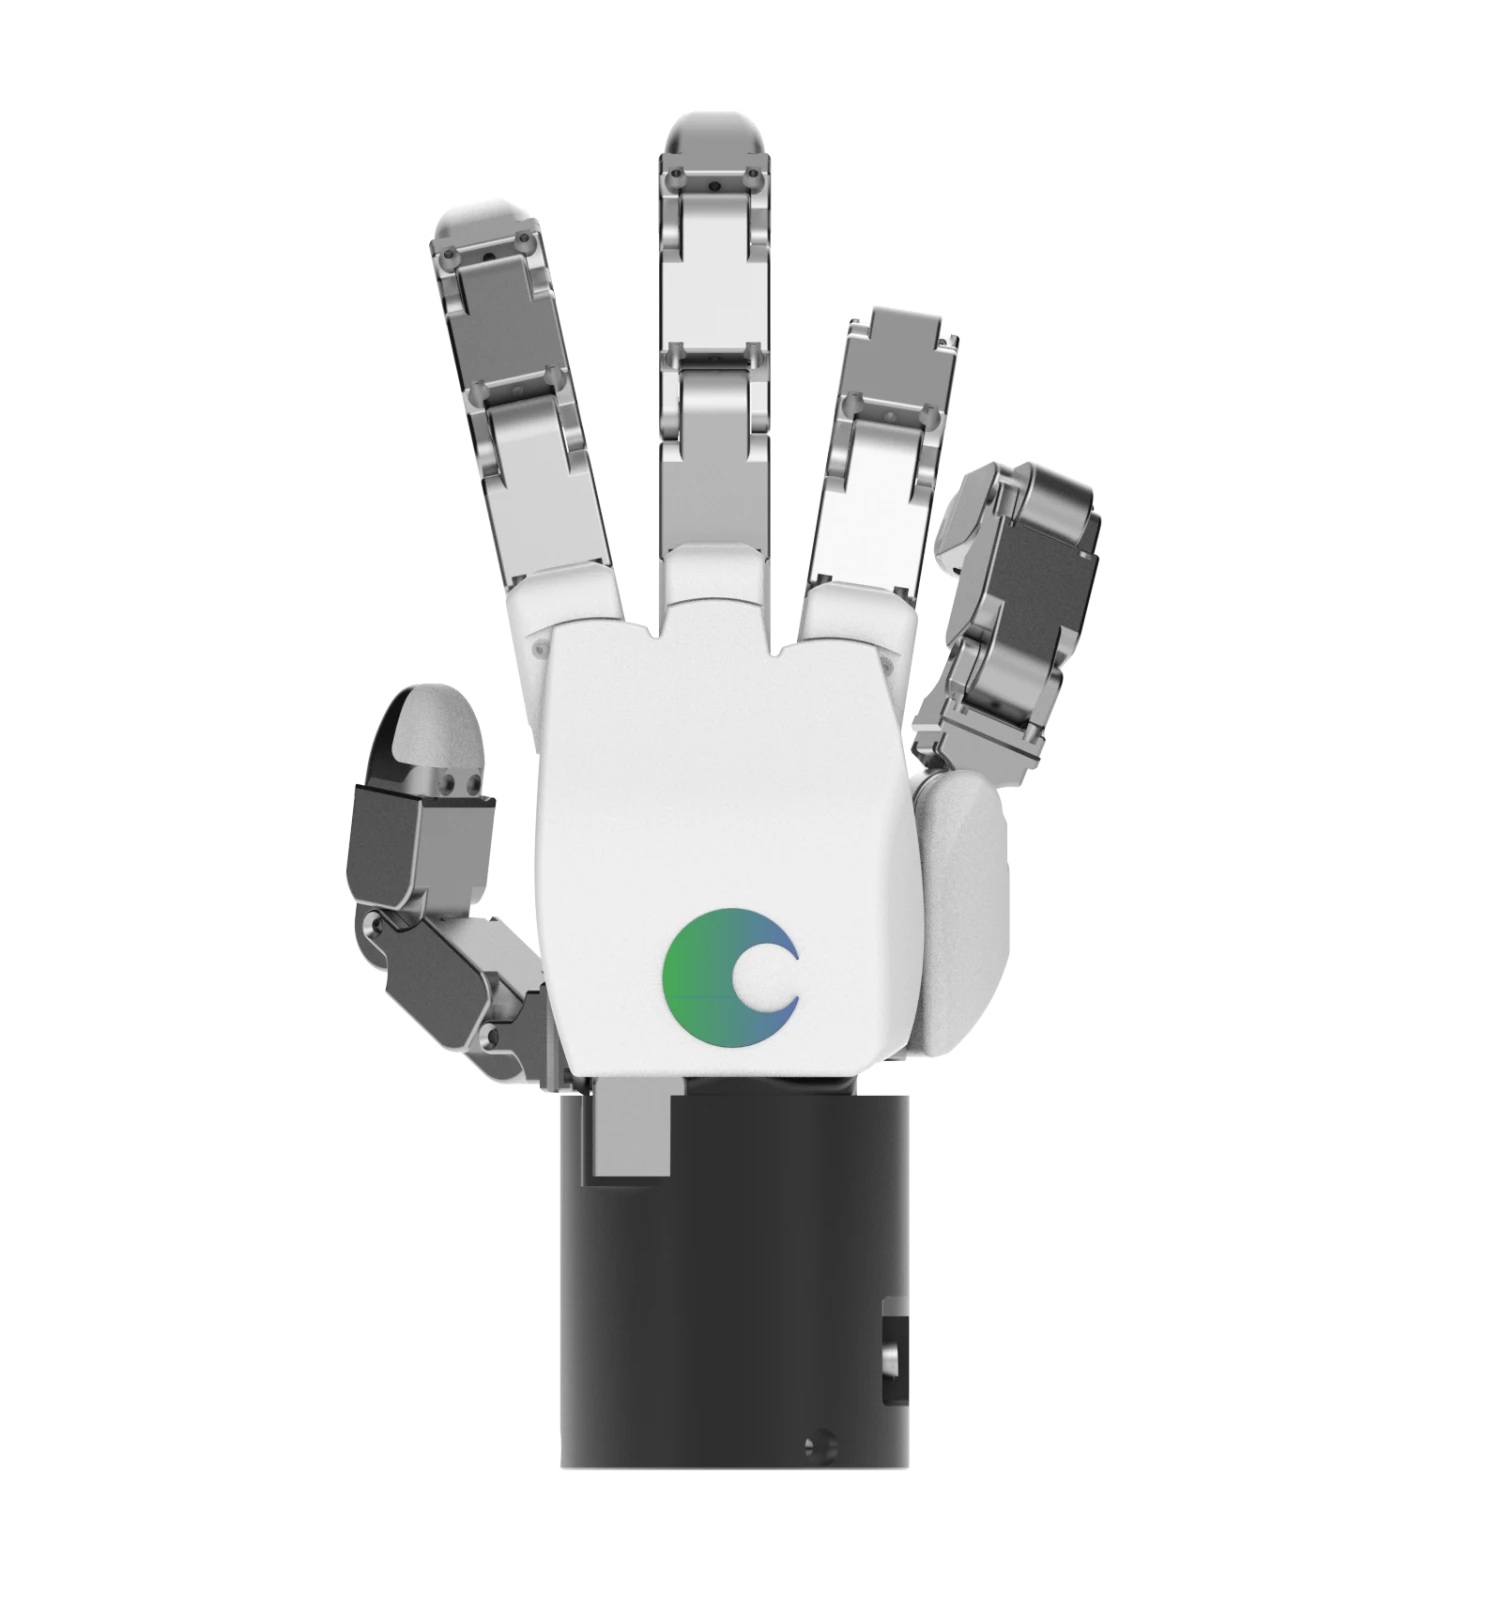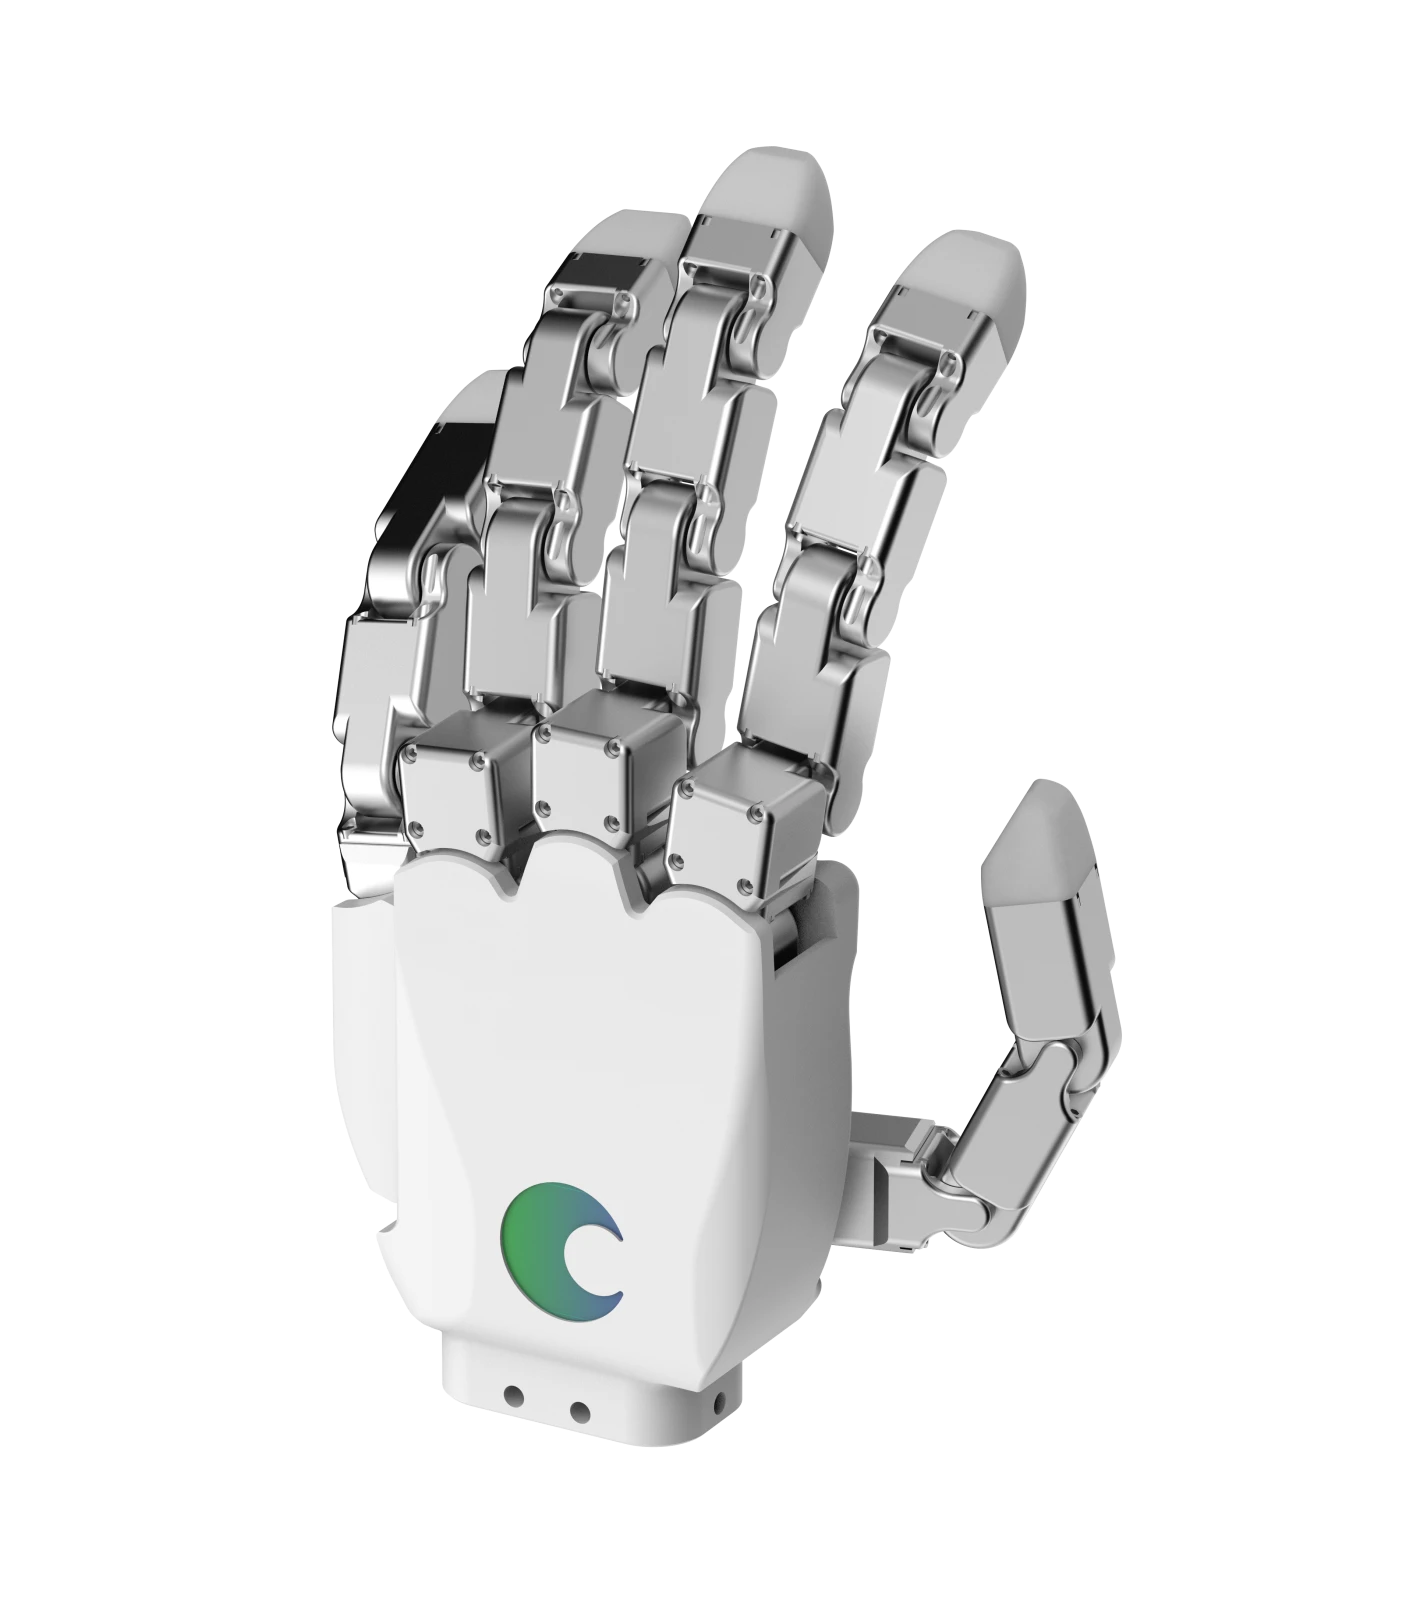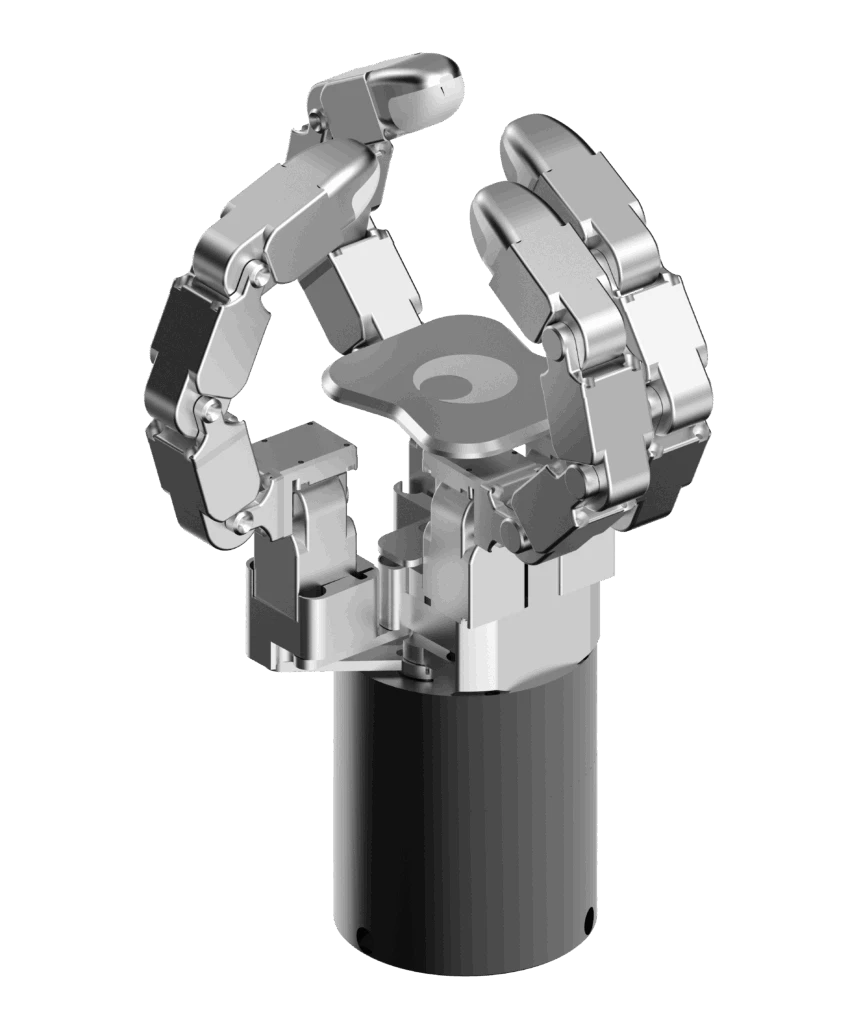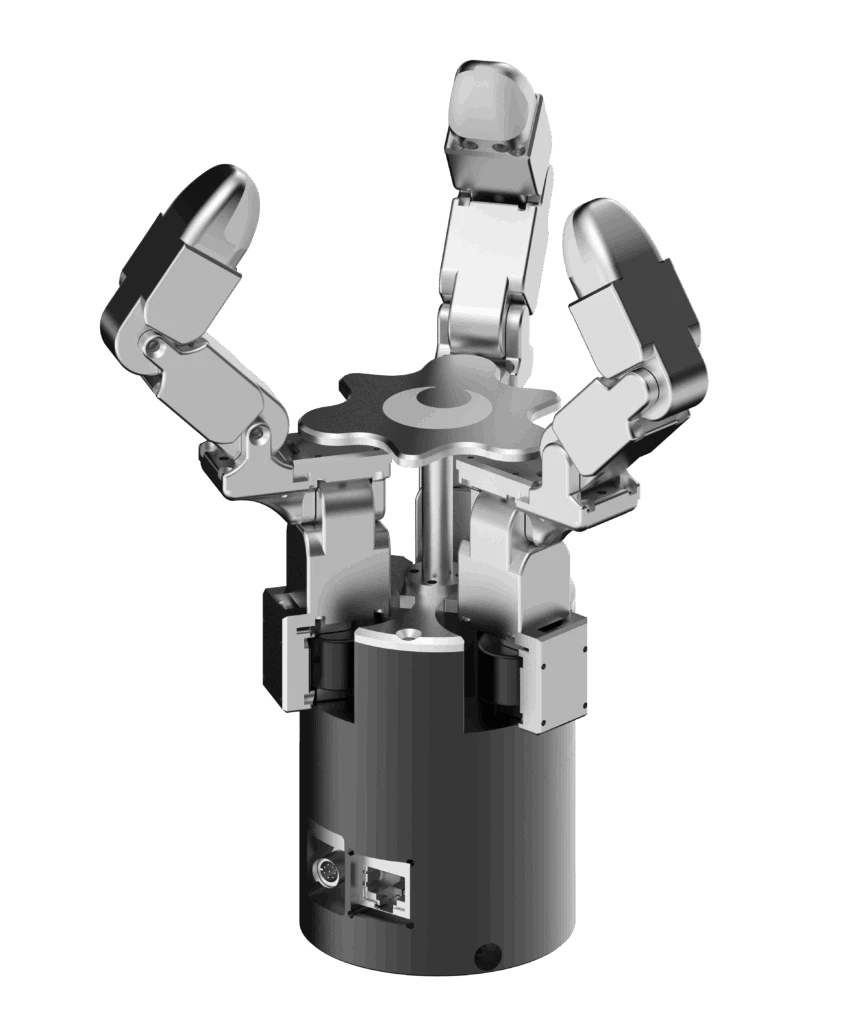
DG-3F-M은 12자유도(DoF)를 갖춘 산업용 3지 로봇 그리퍼로, 높은 신뢰성과 강한 파지력이 요구되는 자동화 환경을 위해 설계되었습니다. 각 핑거의 다관절을 독립적으로 제어할 수 있어 형상, 크기, 방향이 다양한 물체에 대응하면서 정밀하고 안정적으로 파지할 수 있습니다.
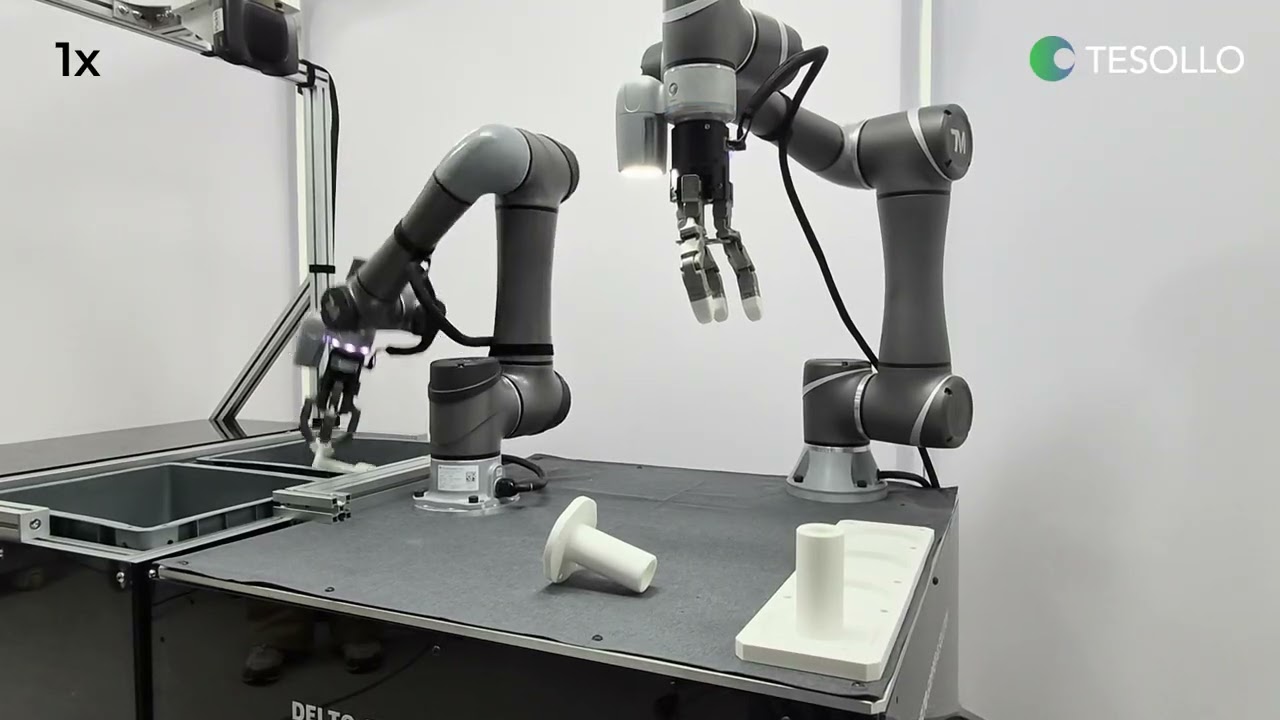
지속적인 산업 현장 운용을 고려한 높은 내구성과 고토크 구동 성능을 갖추고 있으며, 모듈형 구조를 적용해 유지보수가 용이하고 장시간 운용에서도 안정적인 성능을 유지할 수 있습니다. 다양한 파지 방식에 대응할 수 있어 피킹, 핸들링, 조립 등 파지력과 유연성이 동시에 요구되는 산업 자동화 작업에 적합합니다.
고성능 구동 시스템
고효율 BLDC 모터와 고강도 기어를 적용하여 산업 환경에서 요구되는 정밀한 제어와 안정적인 구동 성능을 제공합니다. 각 손가락은 최대 2 Nm의 토크를 출력하며, 산업용 사용 조건에서 300만 회 이상의 동작 수명을 견딜 수 있도록 설계되었습니다.
완전 모듈형 설계
각 손가락과 액추에이터 모듈은 표준 체결 부품을 이용해 손쉽게 조립·분해할 수 있도록 설계되었습니다. 전체 그리퍼를 분해하지 않고도 개별 모듈의 유지보수 및 교체가 가능해 수리 시간과 시스템 다운타임, 유지보수 부담을 줄일 수 있습니다.
다양한 파지 및 조작 기능
다양한 물체를 다룰 수 있도록 여러 파지 모드를 지원합니다. Parallel Mode는 일반적인 산업용 파지에 적합하며, Smooth Mode는 깨지기 쉽거나 섬세한 물체를 보다 부드럽게 다룰 수 있도록 지원합니다. 또한 연속 동작과 파지 후 위치 조정을 통해 물체를 잡은 상태에서도 정밀하게 재배치할 수 있습니다.
위치 및 상태 피드백
정확한 목표 위치 확인과 안정적인 동작 수행을 위해 관절 및 위치 상태 정보를 제공합니다. 목표 위치 도달 여부를 확인할 수 있으며, 설정 및 동작 데이터를 유지하여 시스템 복구 시 빠르게 재설정할 수 있습니다.
제어 및 시스템 통합
다양한 로봇 플랫폼 및 자동화 시스템과의 연동을 위한 C/C++ SDK를 제공합니다. 직관적인 사용자 인터페이스를 통해 설정, 운용 및 시스템 구성 작업을 보다 쉽게 수행할 수 있습니다.