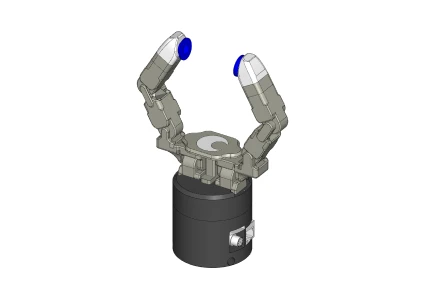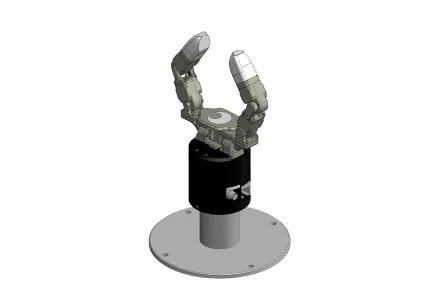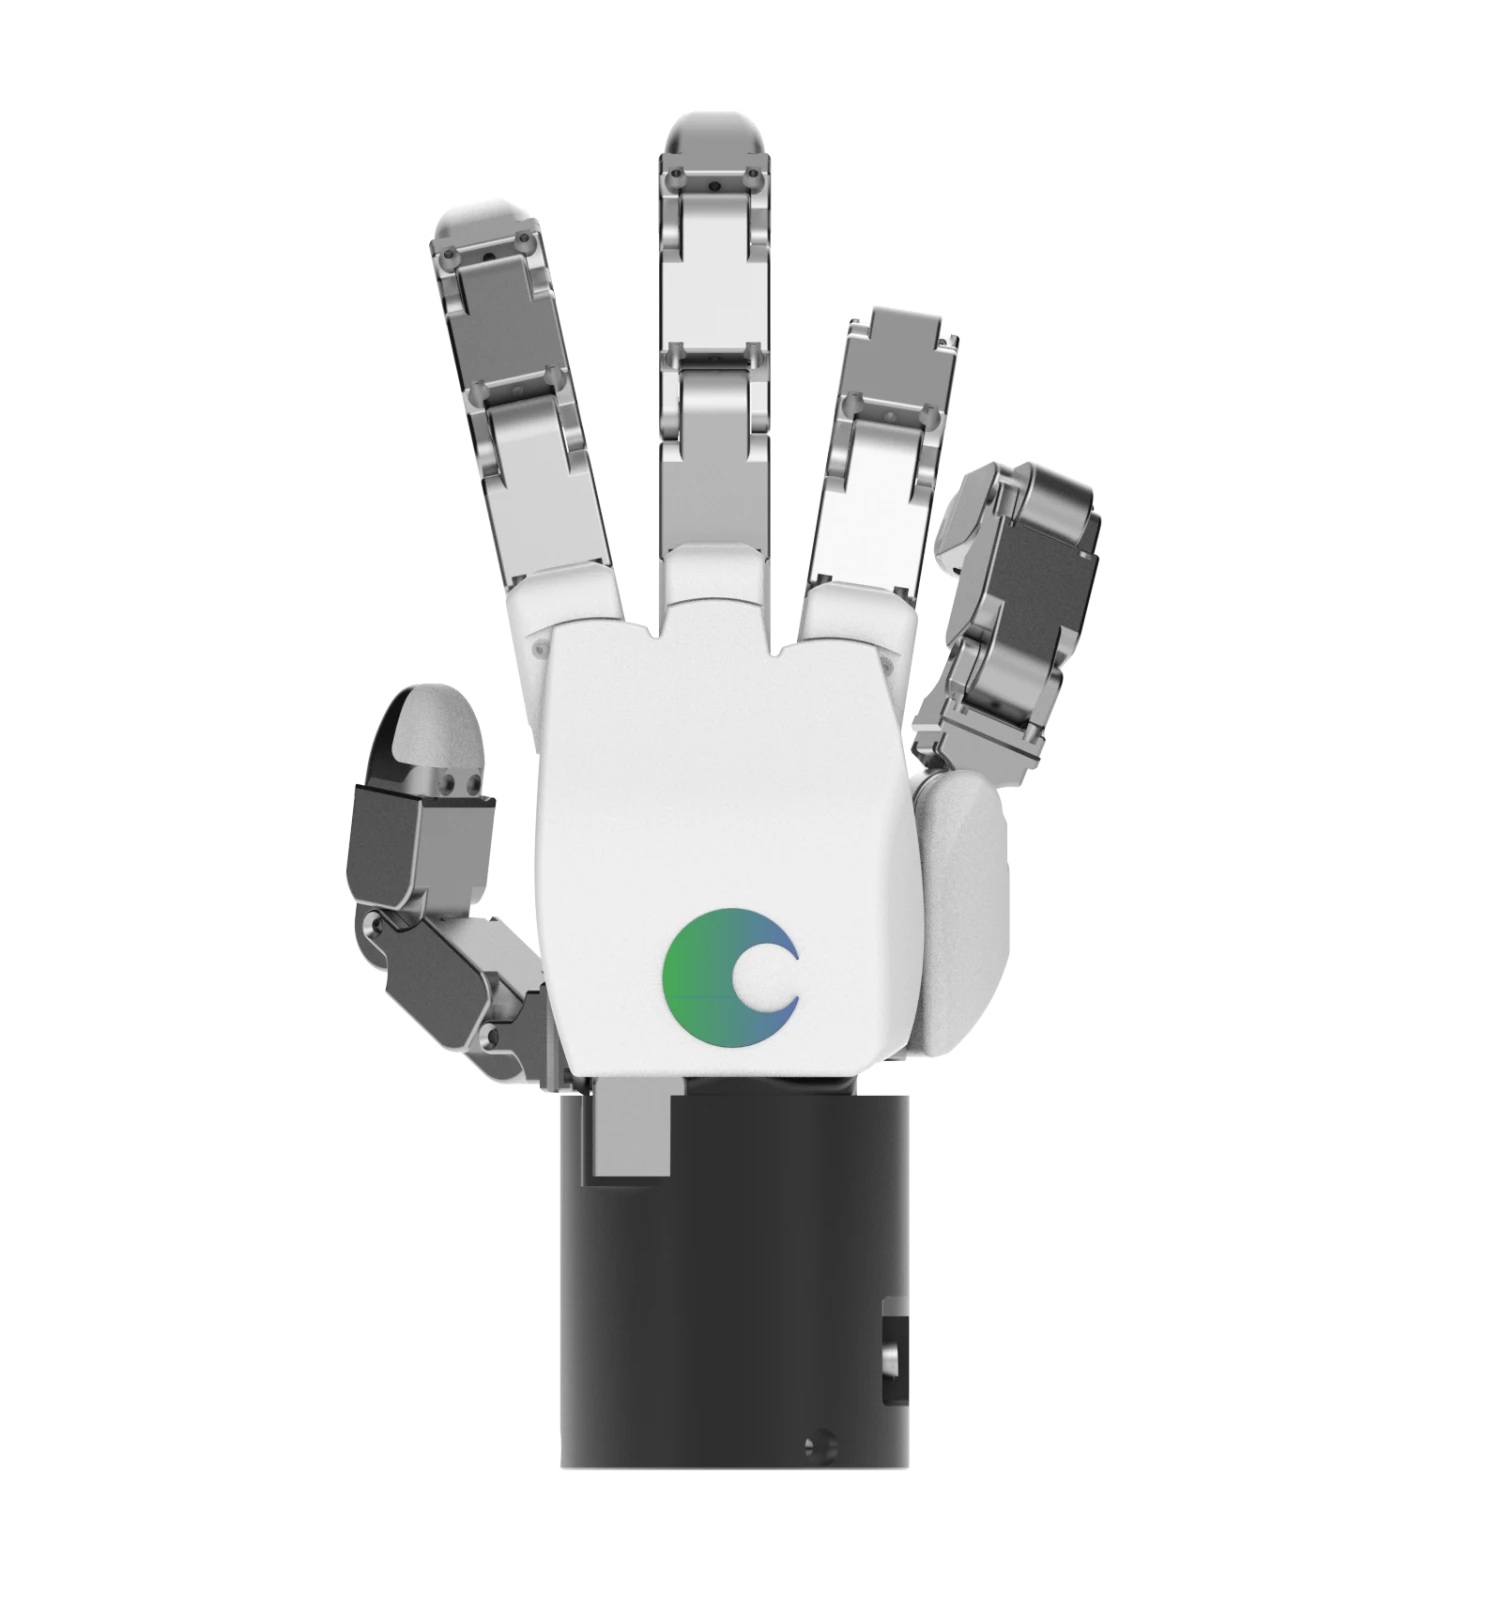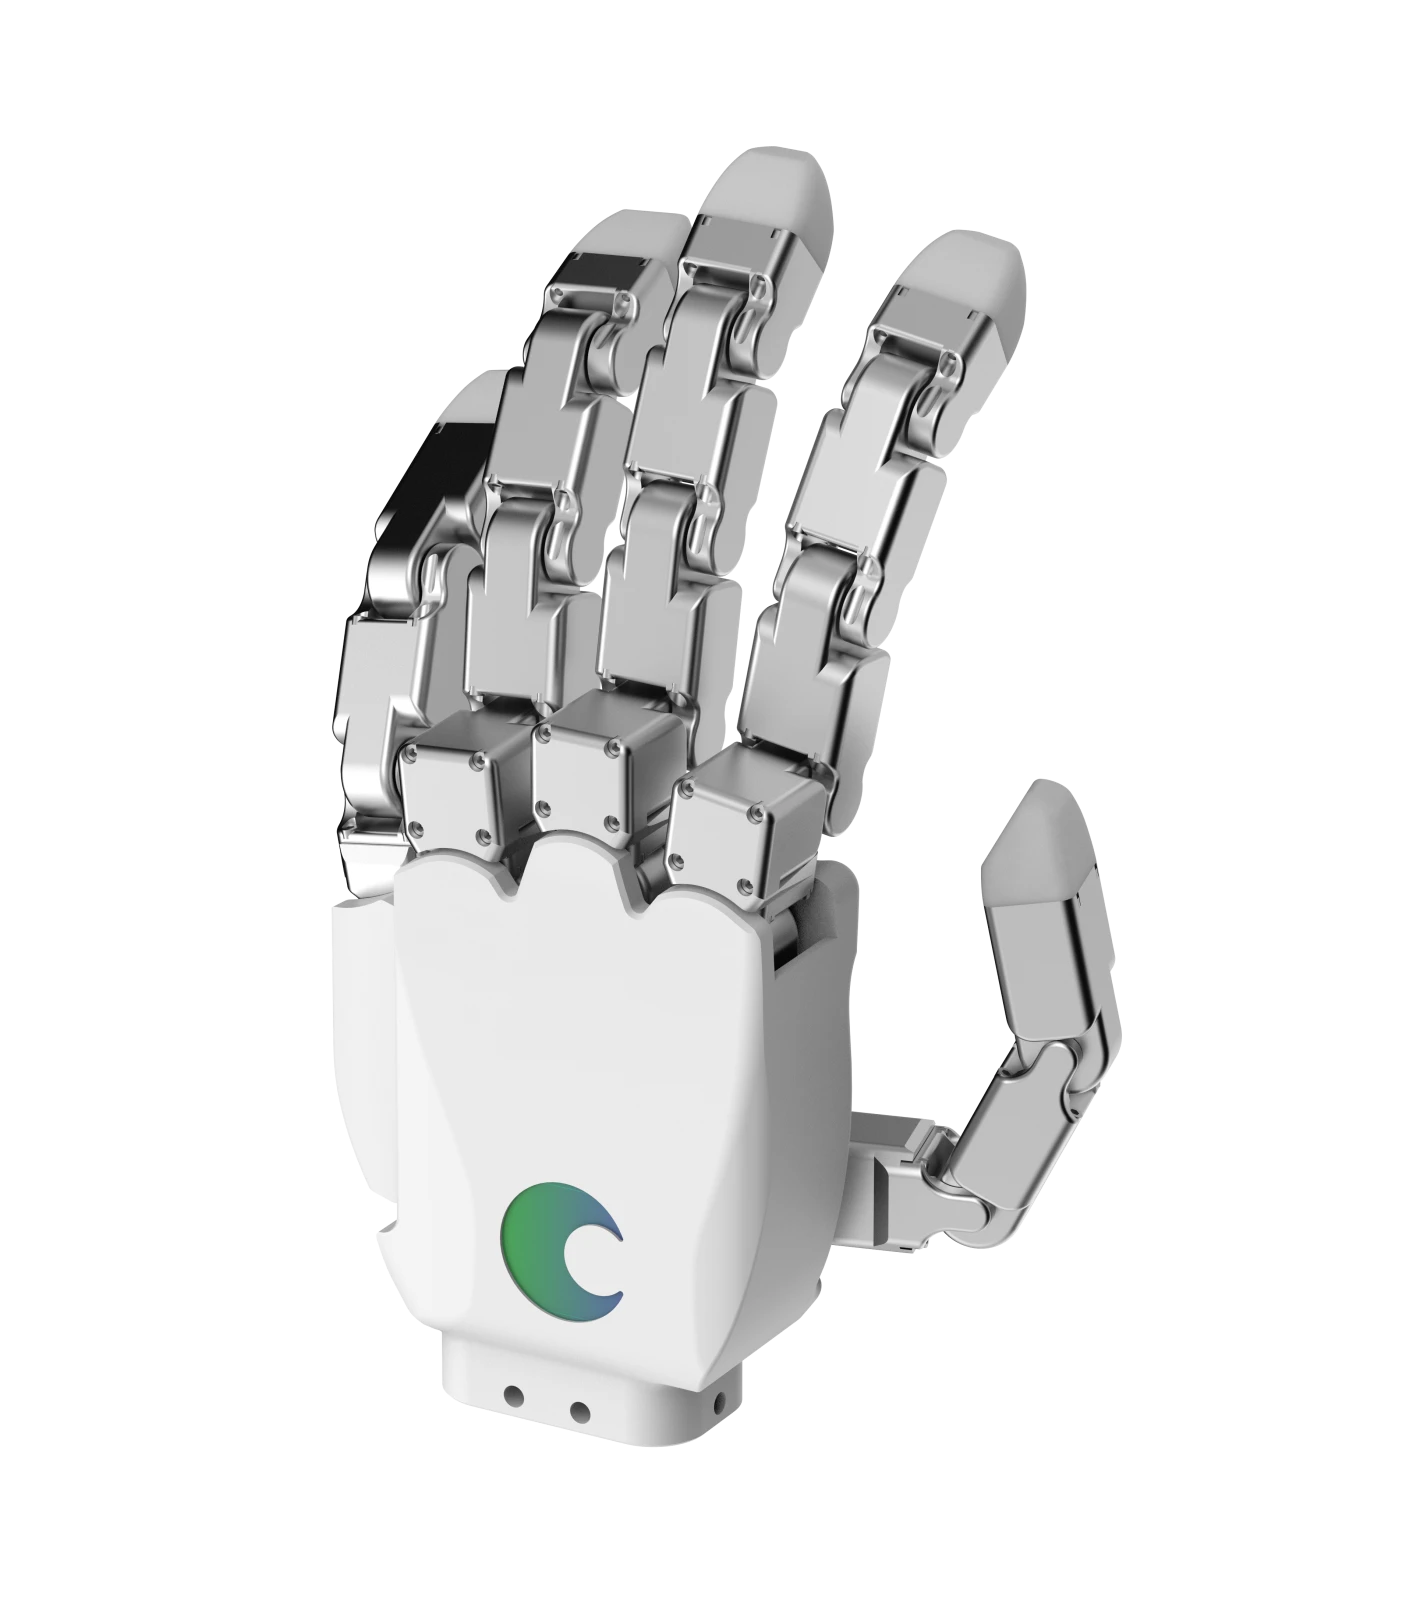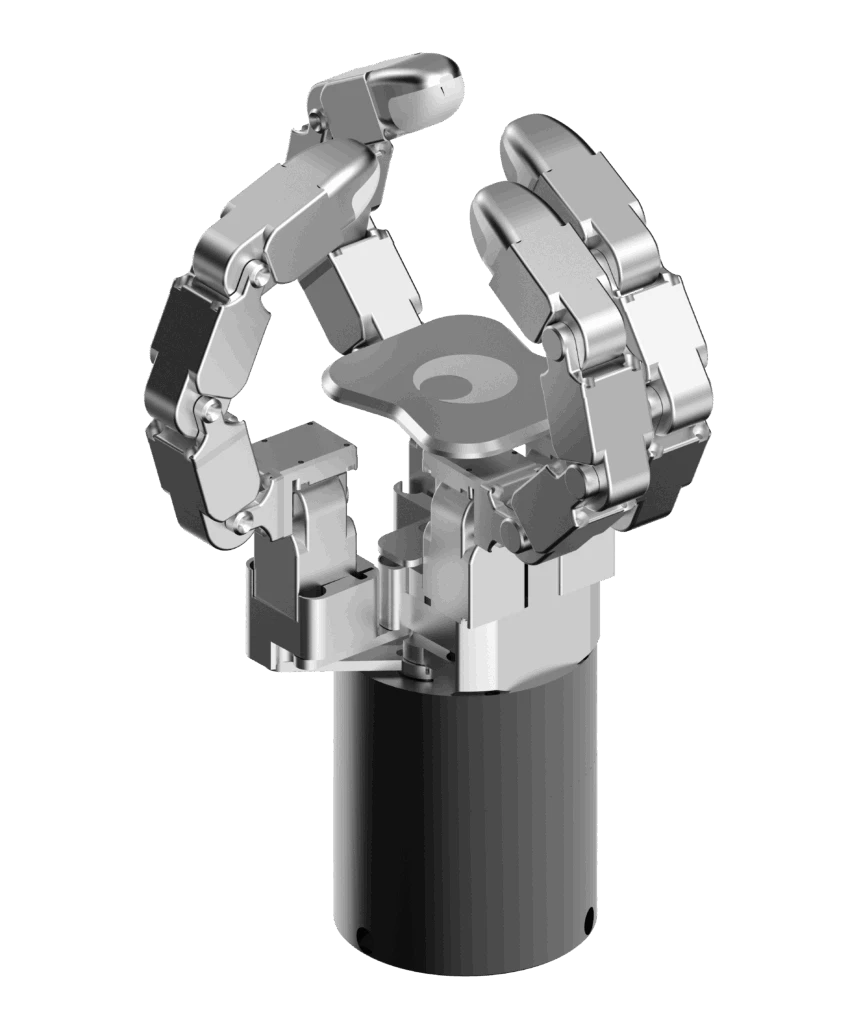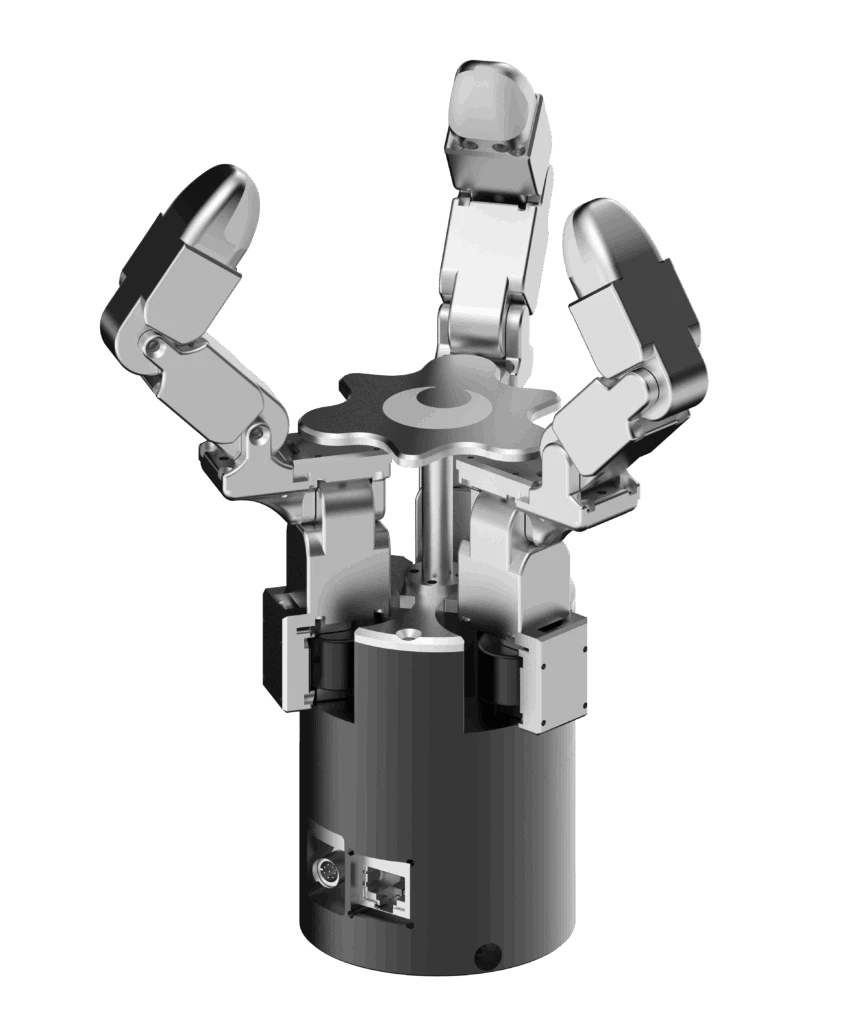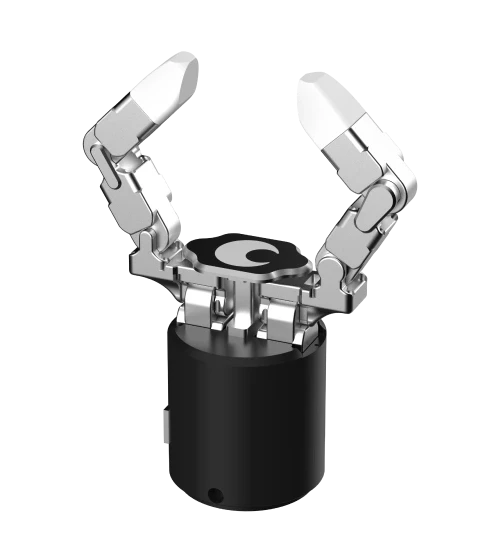

DG-2F는 6자유도(DoF)의 다관절 2지 로봇 그리퍼로, 기존 평행형 그리퍼보다 폭넓은 파지 동작을 구현할 수 있도록 설계되었습니다. 관절형 손가락 구조를 통해 단순하고 콤팩트한 2지 구조를 유지하면서도, 서로 다른 크기와 형상의 물체에 맞춰 손가락 위치를 조절하여 파지할 수 있습니다.
정밀한 관절 제어와 핀칭 방식으로 최대 4kg의 물체를 안정적으로 파지할 수 있습니다. 일반적인 평행 그리퍼보다 높은 물체 대응력이 필요하면서도 다지 로봇 핸드 수준의 복잡성이 필요하지 않은 산업 자동화 환경에 실용적이고 경제적인 선택지를 제공합니다.
다양한 파지 성능
핀치 파지와 감싸쥐기 파지를 모두 지원하여 소형 부품부터 중형 작업물까지 안정적으로 다룰 수 있습니다. 핀치 파지 방식으로 최대 4 kg의 물체를 안정적으로 파지할 수 있으며, 반복적인 작업에서도 일관된 성능을 제공합니다.
정교한 다관절 동작
각 손가락은 3자유도로 구성되어 총 6자유도의 동작을 구현합니다. 이를 통해 다양한 크기와 형상의 물체에 맞춰 손가락 위치를 유연하게 조정할 수 있으며, 좁은 공간이나 불규칙한 형상의 물체도 효과적으로 파지할 수 있습니다.
산업용 고성능 구동
BLDC 모터와 절대값 엔코더를 적용하여 정밀한 관절 제어와 안정적인 구동 성능을 제공합니다. 제조, 물류, 조립, 검사 등 다양한 산업 자동화 환경에 적합합니다.
다중 통신 프로토콜 및 시스템 연동
Modbus RTU, Modbus TCP 및 Ethernet TCP/IP 통신을 지원하여 다양한 산업용 로봇, 자동화 장비 및 제어 시스템과 쉽게 통합할 수 있습니다.
선택형 센서 구성
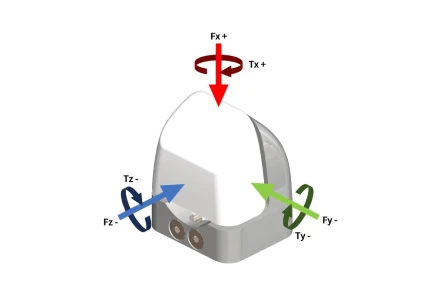
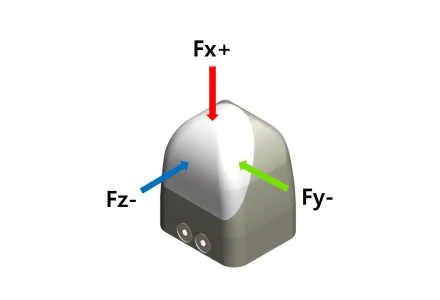
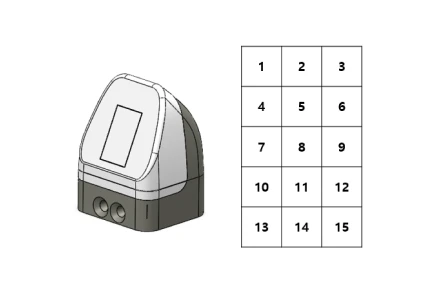
응용 목적에 따라 힘 센서, F/T 센서 및 촉각 센서를 선택적으로 적용할 수 있습니다. 작업에 적합한 센서 구성을 통해 접촉 감지, 힘 피드백, 촉각 정보 활용 및 정밀 조작 등 다양한 기능을 구현할 수 있습니다.