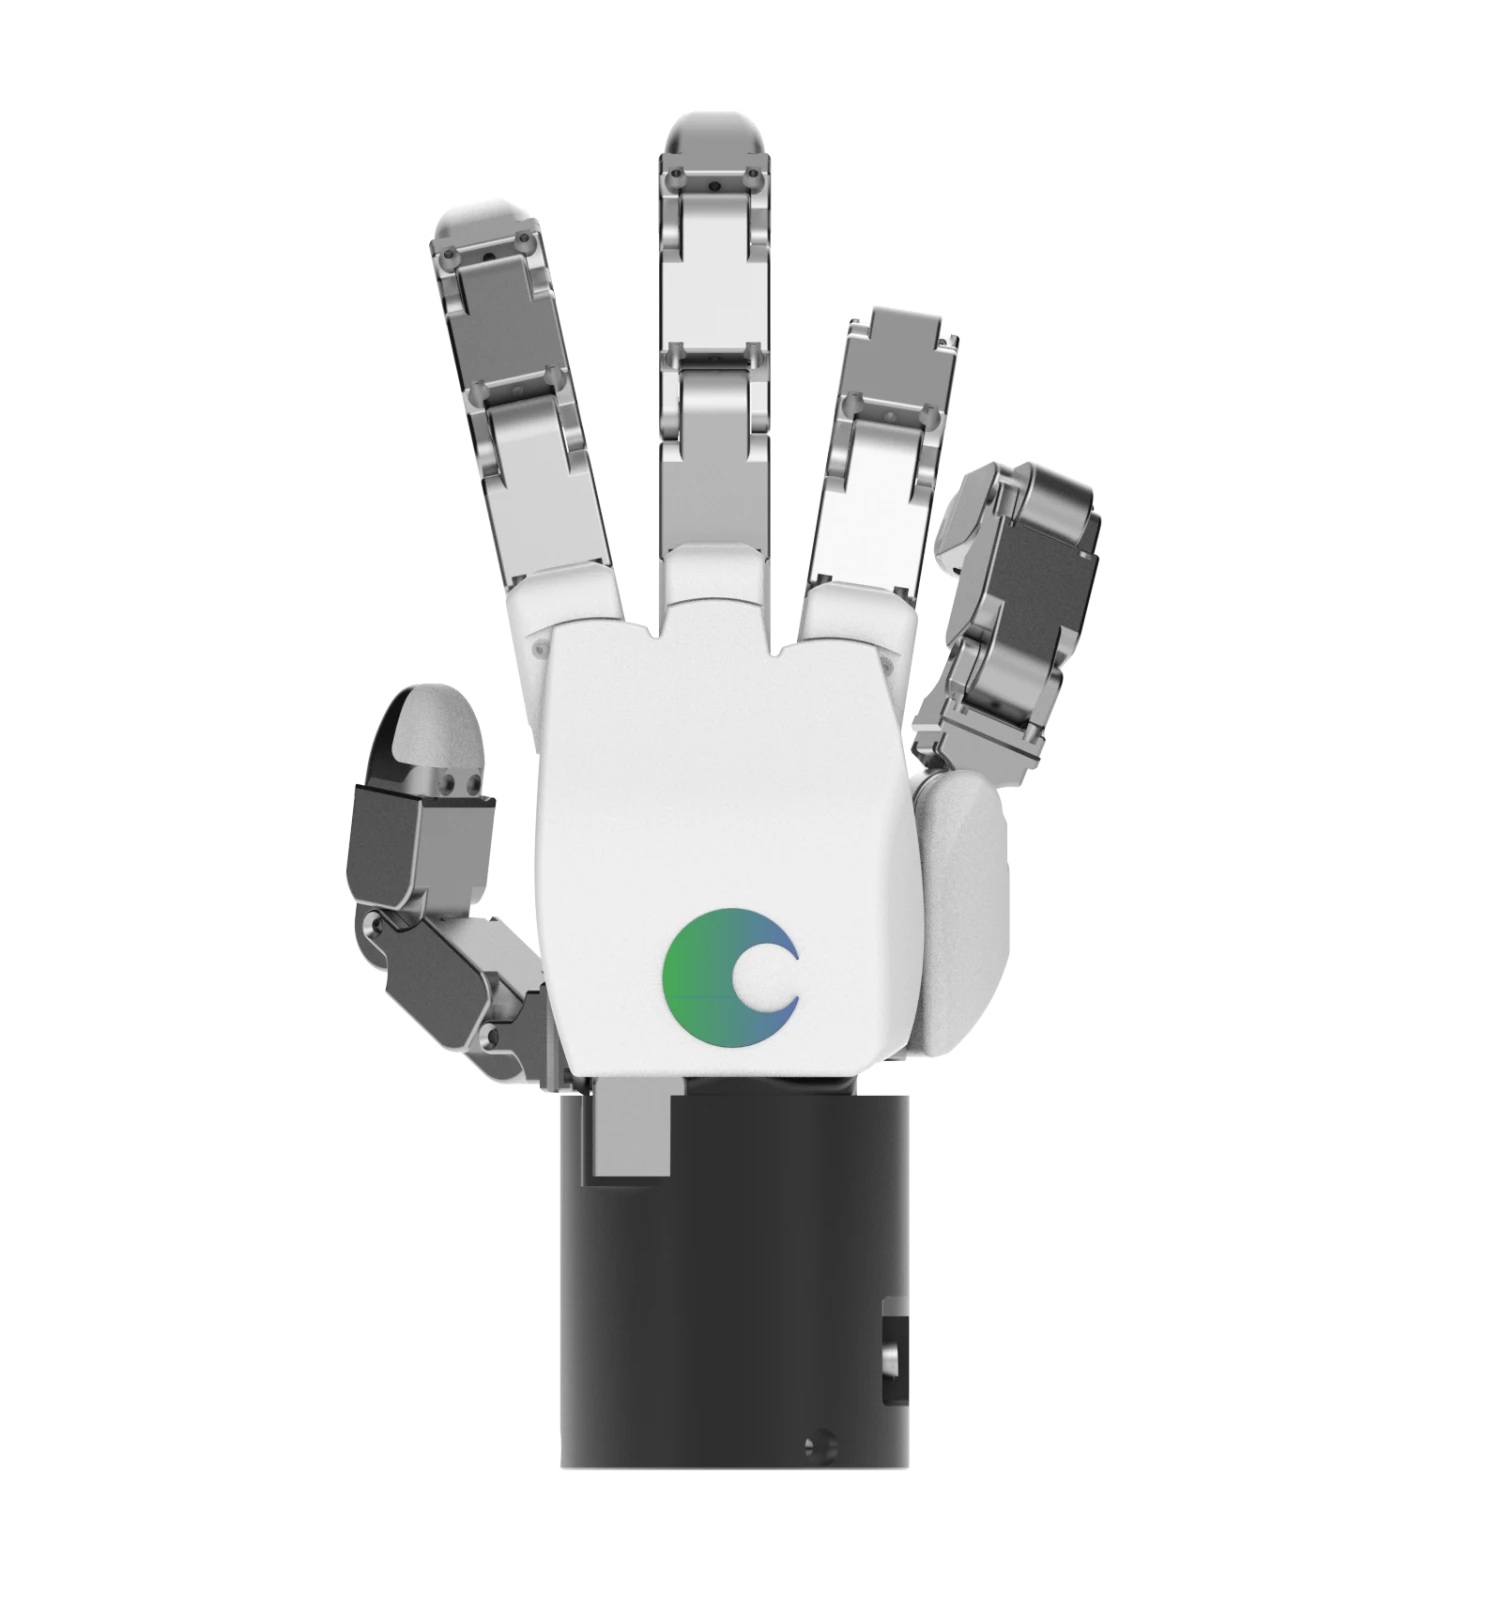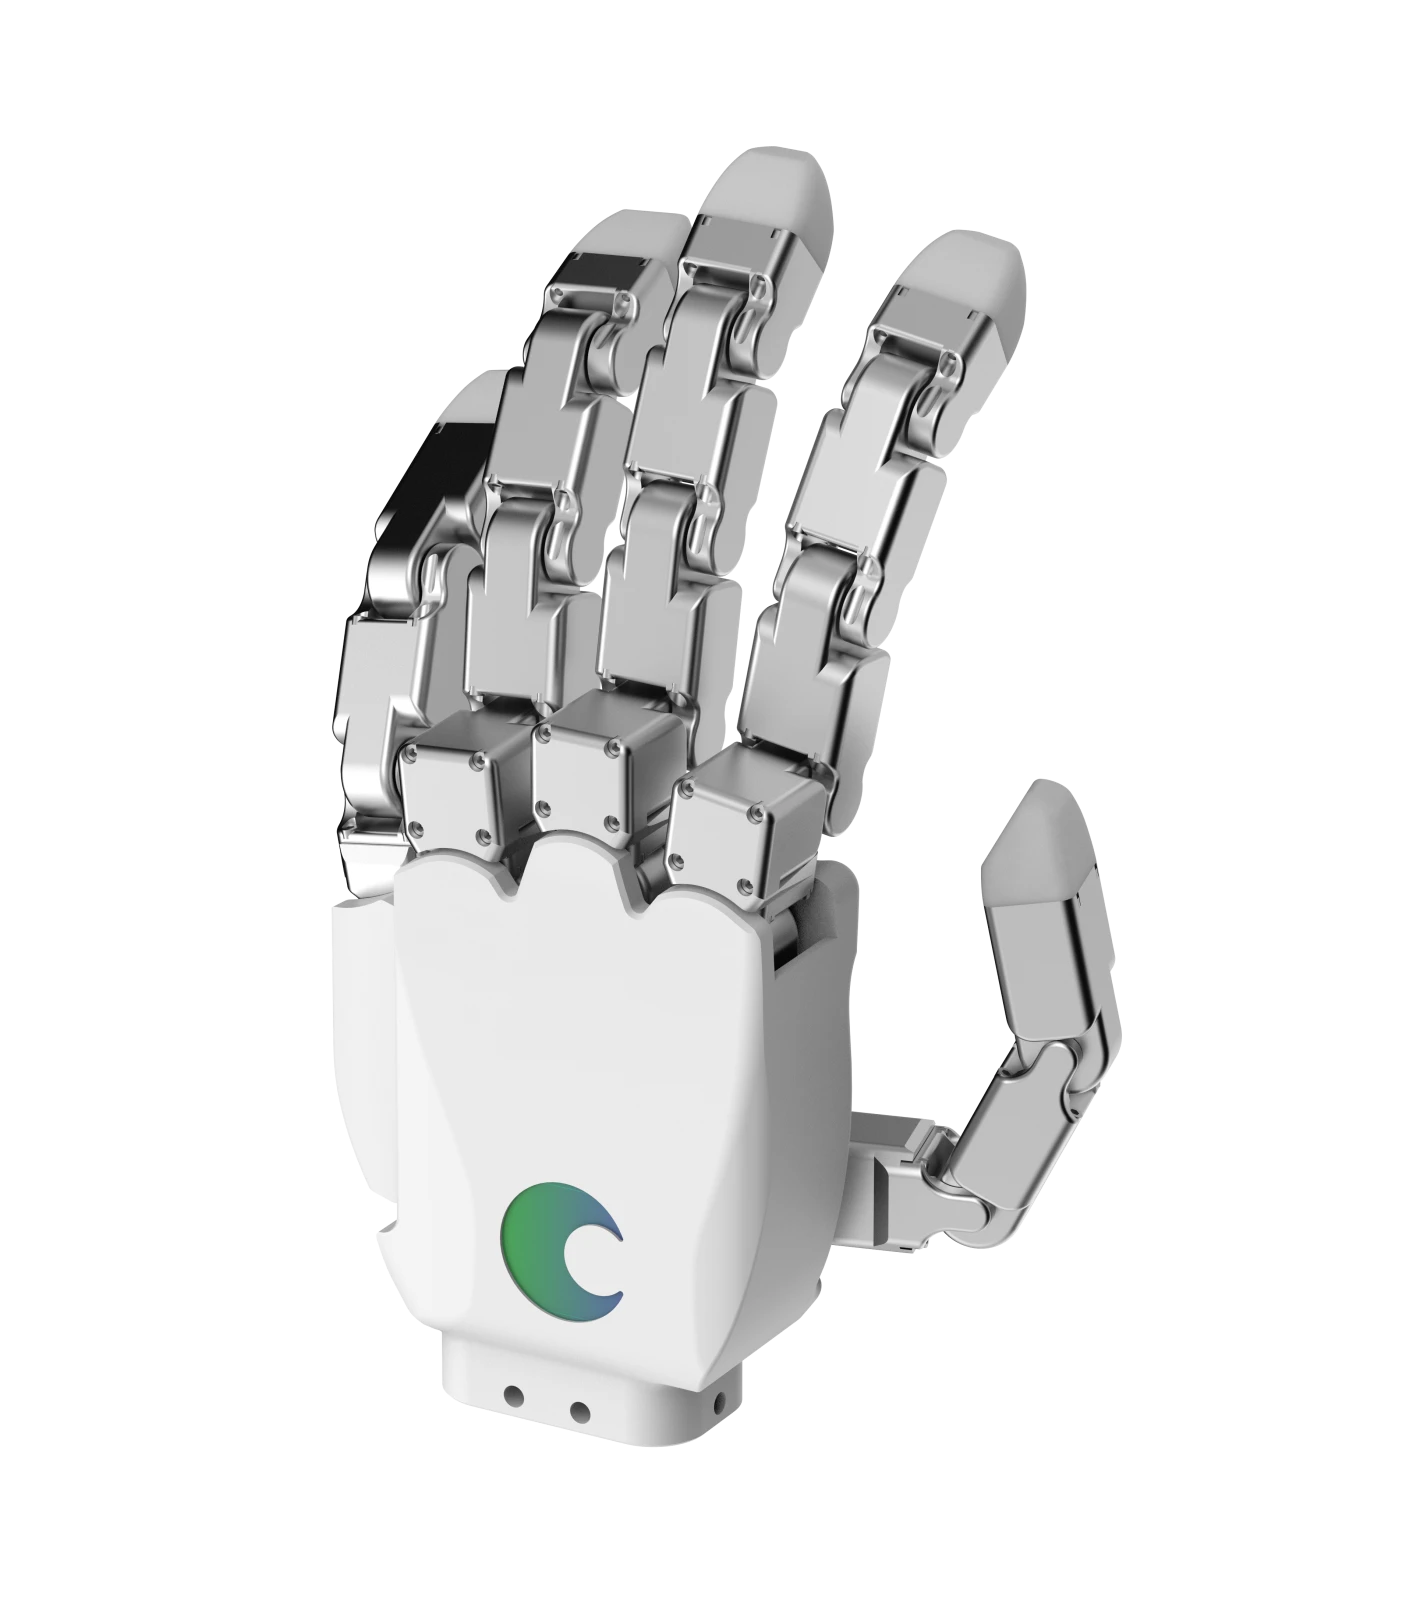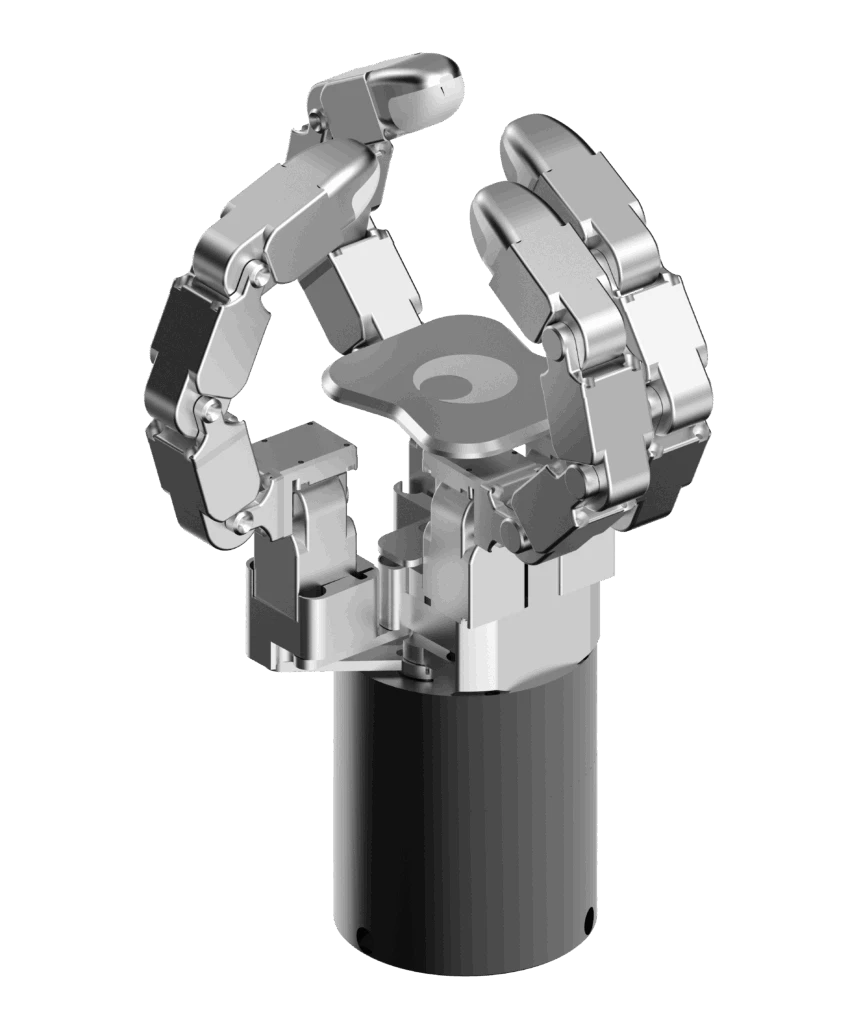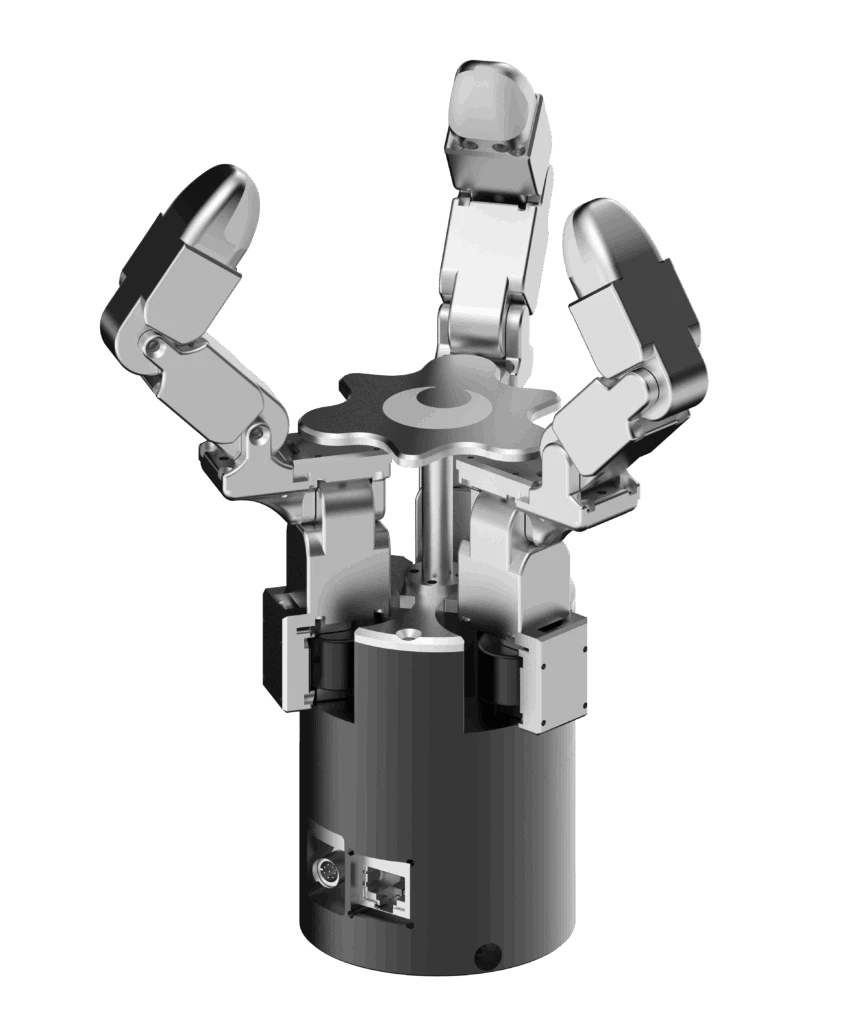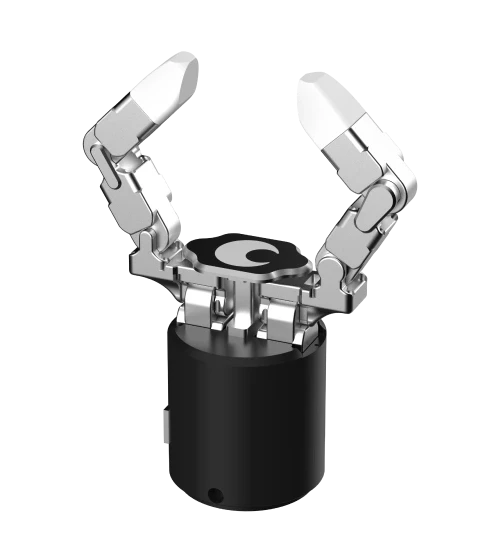

DG-2F是一款具有6个自由度(DoF)的多关节双指机器人夹爪,旨在相比传统平行夹爪提供更灵活的抓取能力。其关节式手指结构在保持双指结构简洁紧凑的同时,可根据不同尺寸和形状的物体调整手指位置,实现稳定抓取。
通过精确的关节控制和夹持方式,DG-2F可稳定抓取重量最高达4kg的物体。对于需要比标准平行夹爪更灵活的物体处理能力、但无需多指机器人手复杂结构的工业自动化应用,DG-2F提供了一种实用且具有成本优势的选择。
主要特点
01
多样化抓取能力
支持捏取和包络抓取两种方式,可稳定处理从小型零部件到中型工件的多种物体。采用捏取方式时,可稳定抓取最大4 kg的物体,并在重复作业中保持稳定的性能表现。
02
多关节精准运动
每根手指具有3个自由度,共6个自由度,可根据物体的不同尺寸和形状精确调整手指位置,同时能够有效应对狭窄空间及不规则形状物体的抓取任务。
03
工业级高性能驱动
采用BLDC电机和绝对值编码器,可实现精确的关节控制和稳定的驱动性能,适用于制造、物流、装配、检测等多种工业自动化应用。
04
多协议通信与系统集成
支持Modbus RTU、Modbus TCP以及Ethernet TCP/IP通信,可轻松与多种工业机器人、自动化设备及控制系统进行集成。
05
可选传感器配置
可根据应用需求选配力传感器、F/T传感器及触觉传感器,并针对不同任务配置所需的感知能力。可用于接触检测、力反馈、触觉感知以及精密操作等多种应用场景。
规格
输入电压
24 V
最大消耗电流
Max. 10 A
通信
Modbus (RTU, TCP), Ethernet (TCP/IP)
控制频率
500 Hz
编码器
绝对编码器
自由度
6 DoF(每根手指3 DoF)
抓取能力
夹持抓取(额定/最大):2 / 4 kg, 包络抓取(额定/最大):5 / 10 kg *性能可能会因物体的摩擦特性而有所不同。
重量
770 g
选项
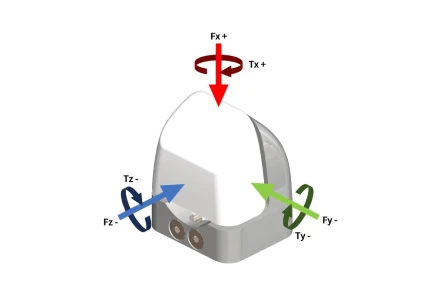
指尖传感器(六轴力/力矩传感器)
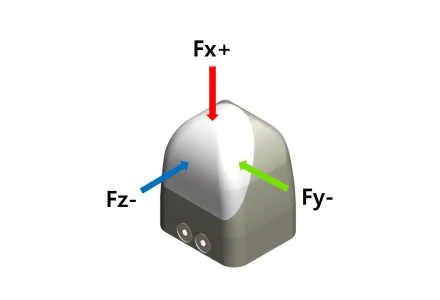
指尖传感器(三轴力传感器)
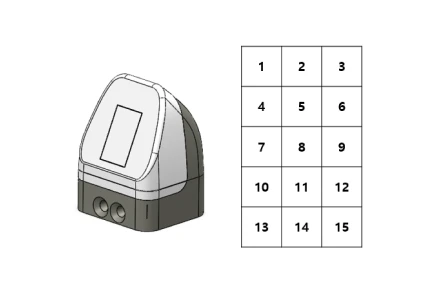
指尖传感器(触觉传感器)
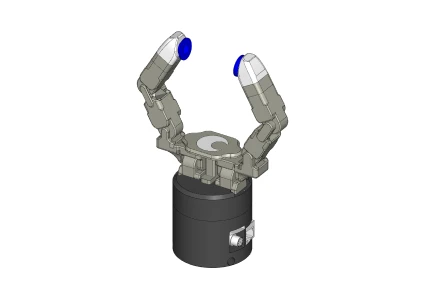
吸附式指尖
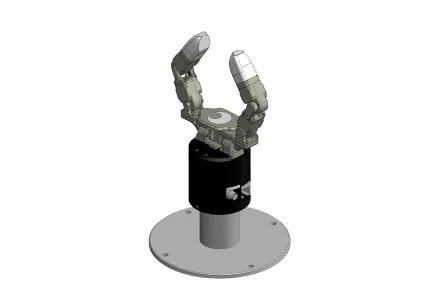
夹爪安装支架
应用领域
电子元件装配与检测
安全处理PCB、连接器和模块等精密元件。
精密加工与机床看护
自动装卸CNC机床、激光系统和3D打印机的零件。
物流与包装
快速灵活地分拣和包装各种形状的产品。
研究与教育机器人系统
非常适合测试抓取算法,并作为人形机器人和协作机器人研究的平台。
下载
Catalogue
↓ PDF
Delto Gripper_Control_Manual_CN_v2_0_0
↓ PDF
Delto Gripper Manager and SDK User Manual_ver_2_0_0_CN
↓ PDF
DG-2F_Hardware_Manual_CN_v2_0_0
↓ PDF
GitHub Link
↓ GITHUB
Sharepoint Marketing Materials
↓ LINK
Delto Gripper URcaps 1.0.2
↓ ZIP
Delto Gripper URcaps Manual 1_0_2_EN
↓ PDF
Delto Gripper Tmflow2 1.0.2
↓ ZIP
Delto Gripper TM Flow2 Manual 1_0_2_EN
↓ PDF