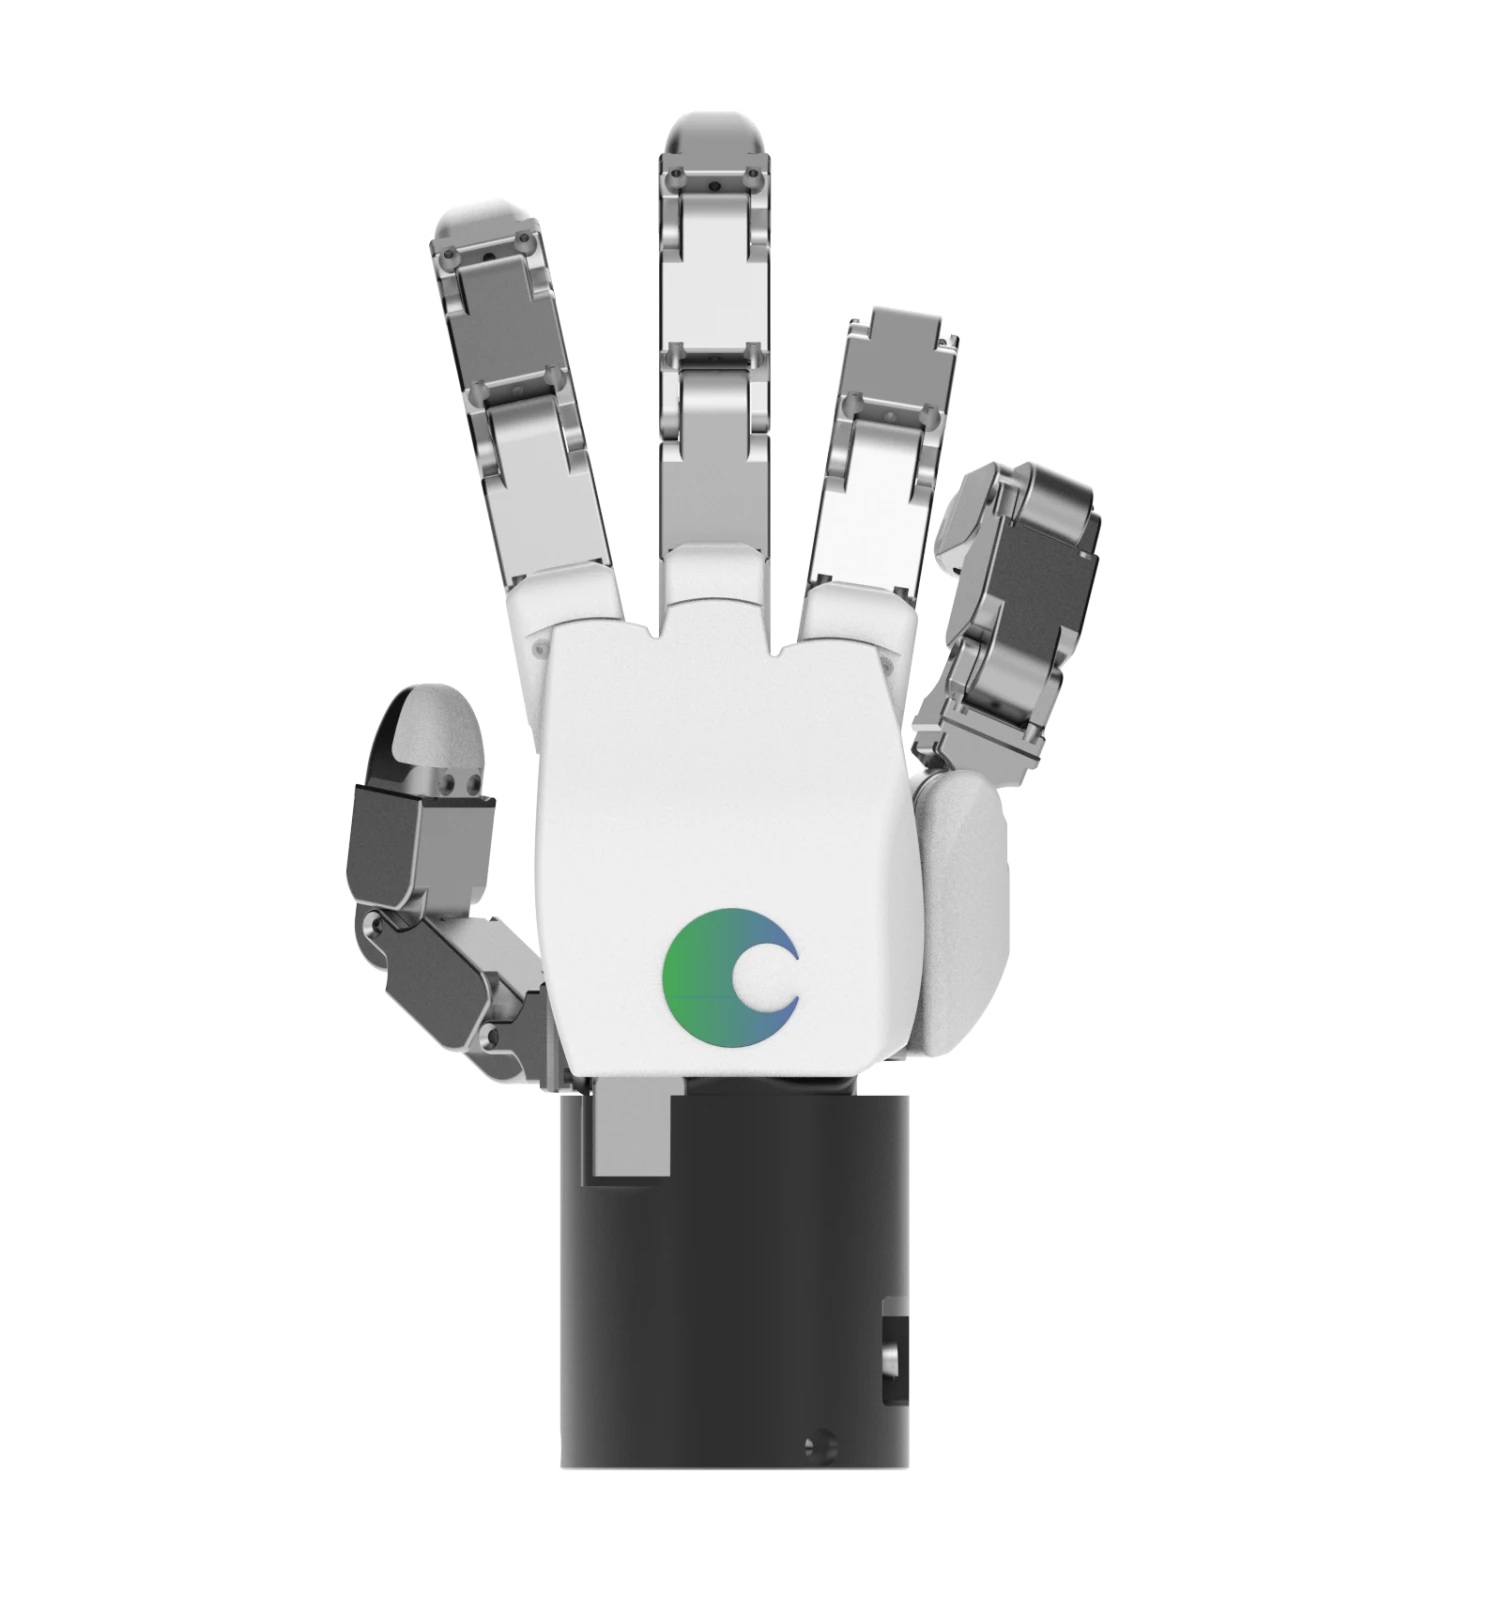
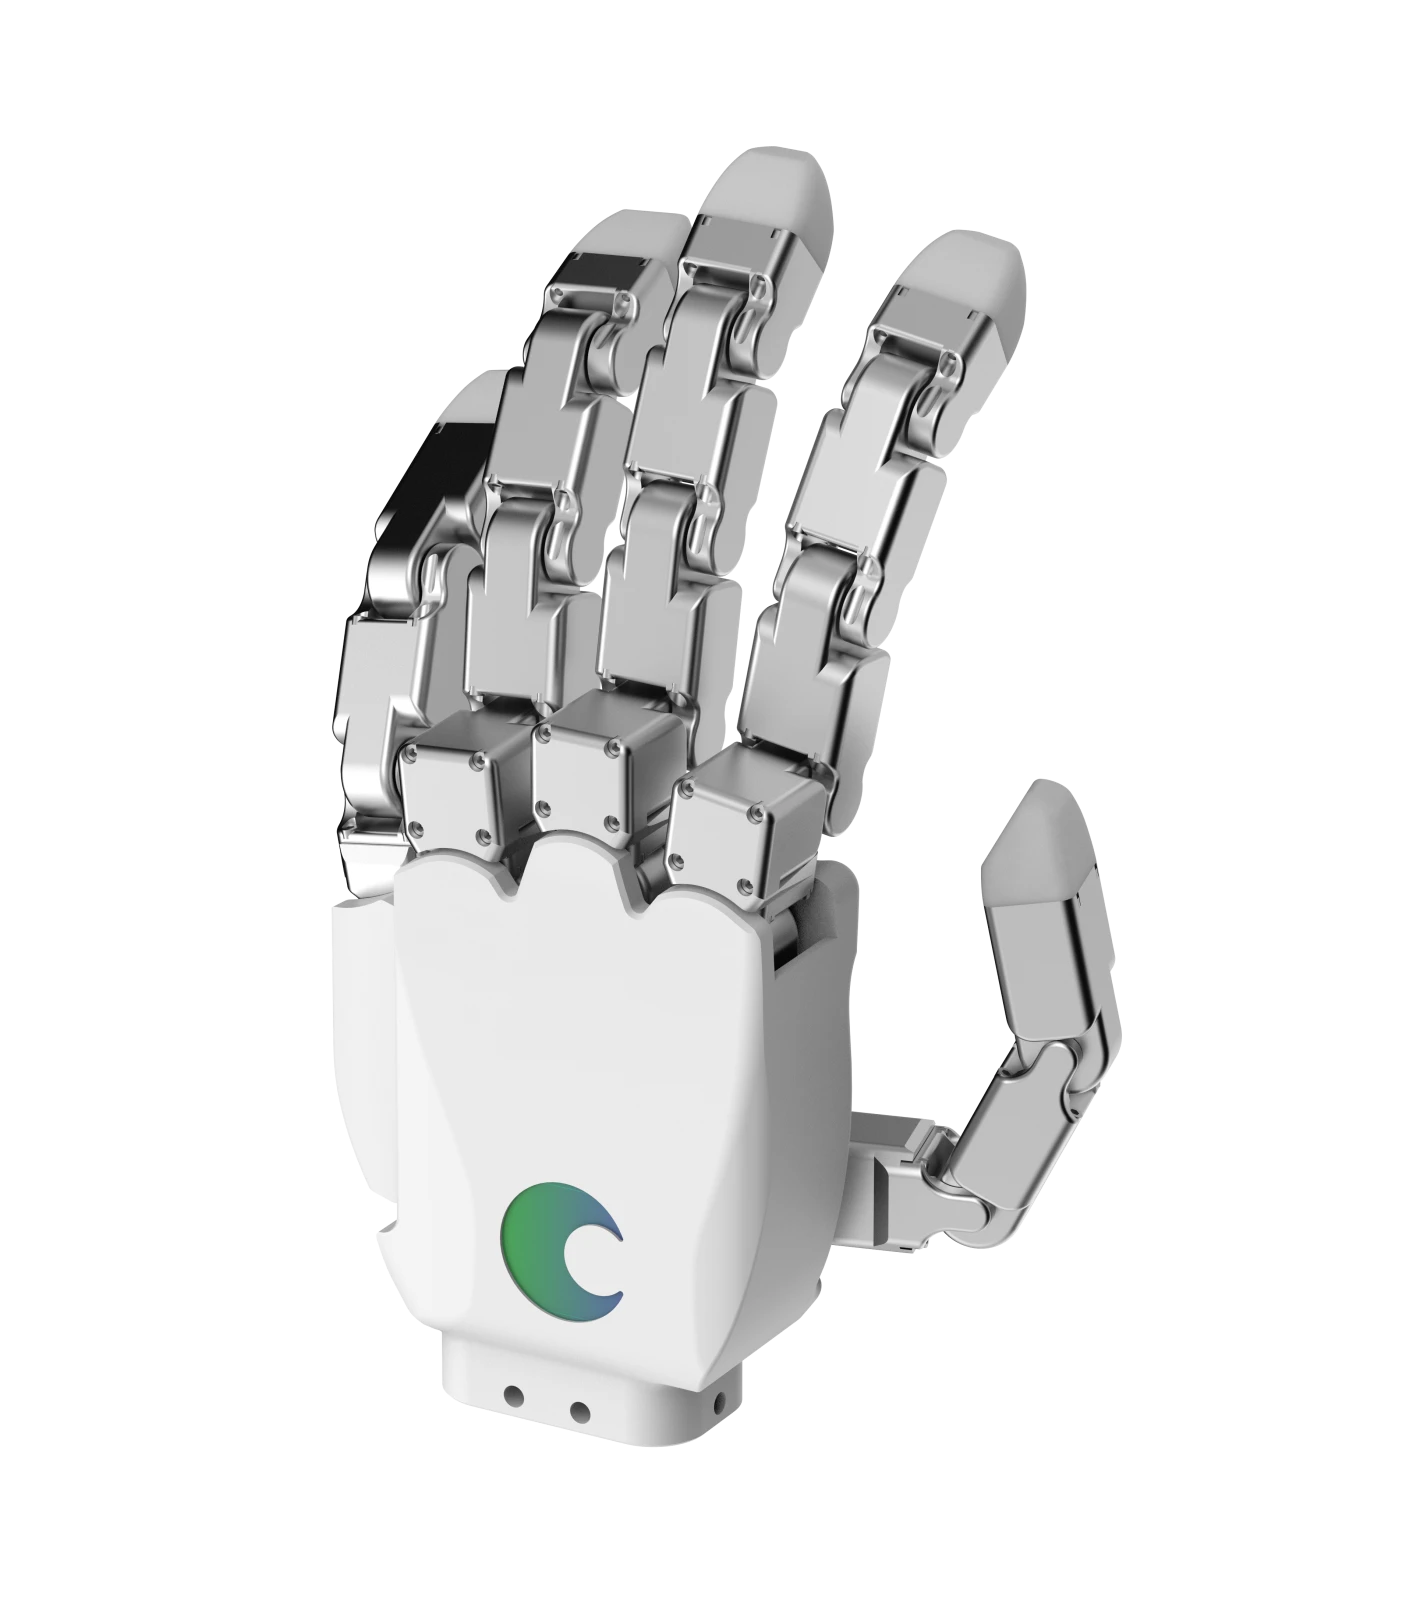
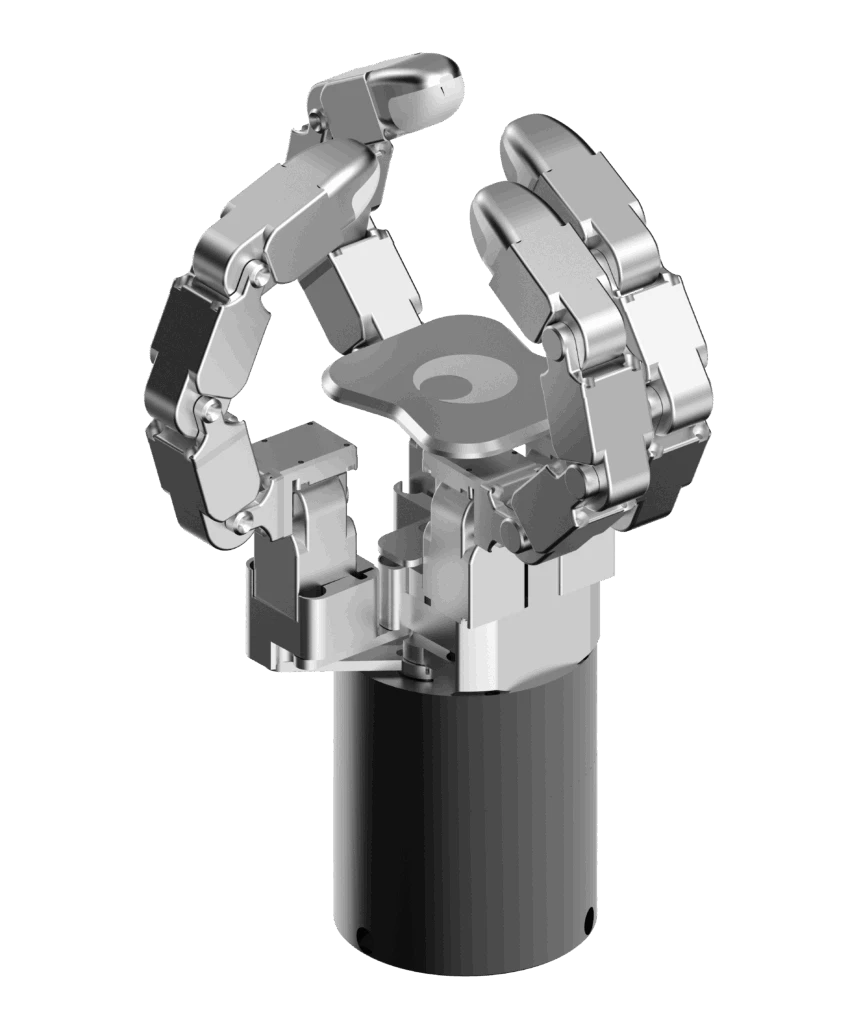
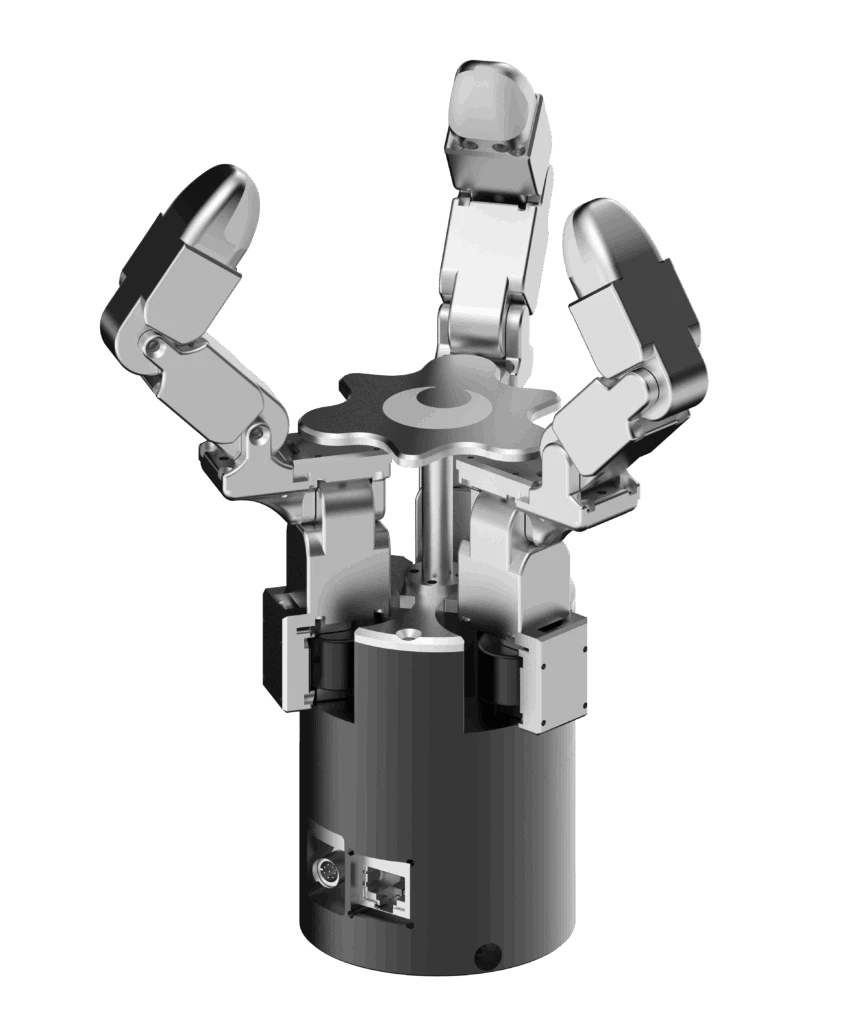
DG-1F是一款3自由度多关节真空夹爪,针对因物体位置、朝向或周边空间限制而难以形成稳定真空吸附的场景设计,可提升吸附式拣选的适应能力。与传统固定式真空夹爪不同,其多关节结构能够调节吸盘指端的位置和角度,从而更有效地接近目标物体的可吸附表面。
通过调整夹爪自身的接近姿态,DG-1F可减少吸附前对物体进行移动、整理或重新排列的需求。适用于物流单件拣选、物料搬运,以及物体本身适合真空吸附但固定式吸盘难以接近的应用场景。使用时需要外接真空源。
主要特点
01
关节式真空抓取
通过关节式吸附机构,可调整吸附端的位置和姿态,从而更有效地贴合目标表面。即使在传统固定式真空夹爪难以到达目标吸附位置的狭窄空间或受限环境中,也能够实现稳定的真空抓取。
02
紧凑轻量化设计
采用紧凑的单指关节结构,在实现3个自由度的同时,整机重量仅为710 g。其小型轻量化结构便于安装在机械臂末端,并适用于空间受限的作业环境。
03
多协议通信与系统集成
支持Modbus RTU、Modbus TCP以及Ethernet TCP/IP通信,可轻松与多种工业机器人、自动化设备及控制系统进行集成。
04
高速高精度控制
1,000 Hz的控制频率可提供快速响应,并通过绝对值编码器的位置反馈,实现精确且具有良好重复性的关节位置控制。
规格
工作电压
24 V
最大电流
Max. 10 A
通信
Modbus (RTU, TCP), Ethernet (TCP/IP)
控制频率
1,000 Hz
编码器
绝对编码器
自由度
3 DoF
重量
710 g
选项

夹爪安装支架
应用领域

物流和拣选
高效处理不规则包装、袋装物、盒子和包等各种产品形状。

狭窄空间中的自动化
能够在传统平行真空夹爪难以到达的狭窄环境中操作。

电子元件与小型部件搬运
可安全吸附并抓取小零件、半成品以及玻璃基板等易碎物品。

基于视觉的机器人拣选系统
可根据检测到的物体位置和姿态,调整多关节真空手指的位置和方向。
下载
Catalogue
↓ PDF
Delto Gripper_Control_Manual_CN_v2_0_0
↓ PDF
Delto Gripper Manager and SDK User Manual_ver_2_0_0_CN
↓ PDF
DG-1F_Hardware_Manual_CN_v2_0_0
↓ PDF
GitHub Link
↓ GITHUB
Sharepoint Marketing Materials
↓ LINK
Delto Gripper URcaps 1.0.2
↓ ZIP
Delto Gripper URcaps Manual 1_0_2_EN
↓ PDF
Delto Gripper Tmflow2 1.0.2
↓ ZIP
Delto Gripper TM Flow2 Manual 1_0_2_EN
↓ PDF