探索Tesollo多关节机器人夹爪和机器人灵巧手,专为多样化抓取与精准操作而设计,适用于工业自动化、人形机器人及Physical AI研究。
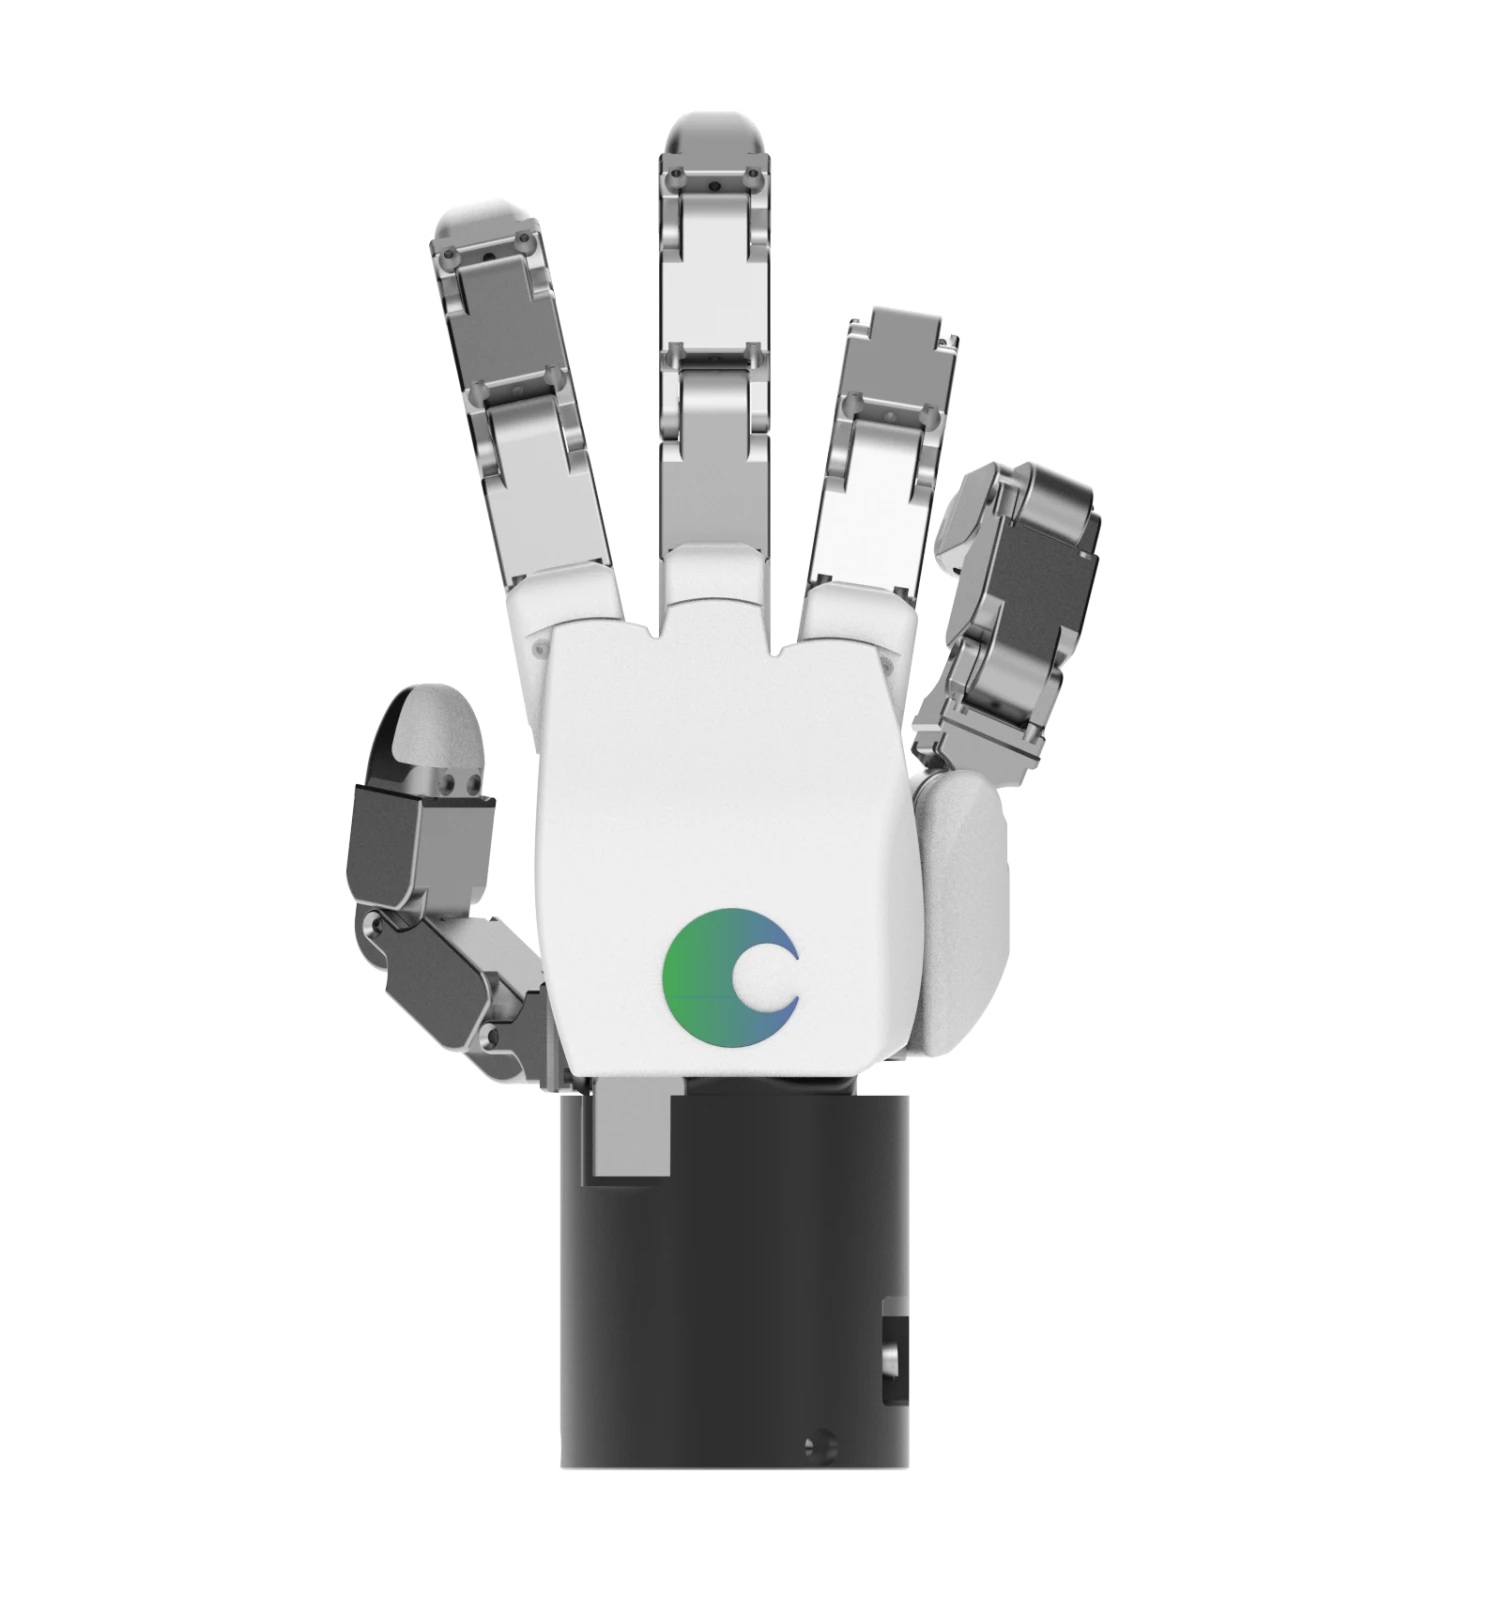
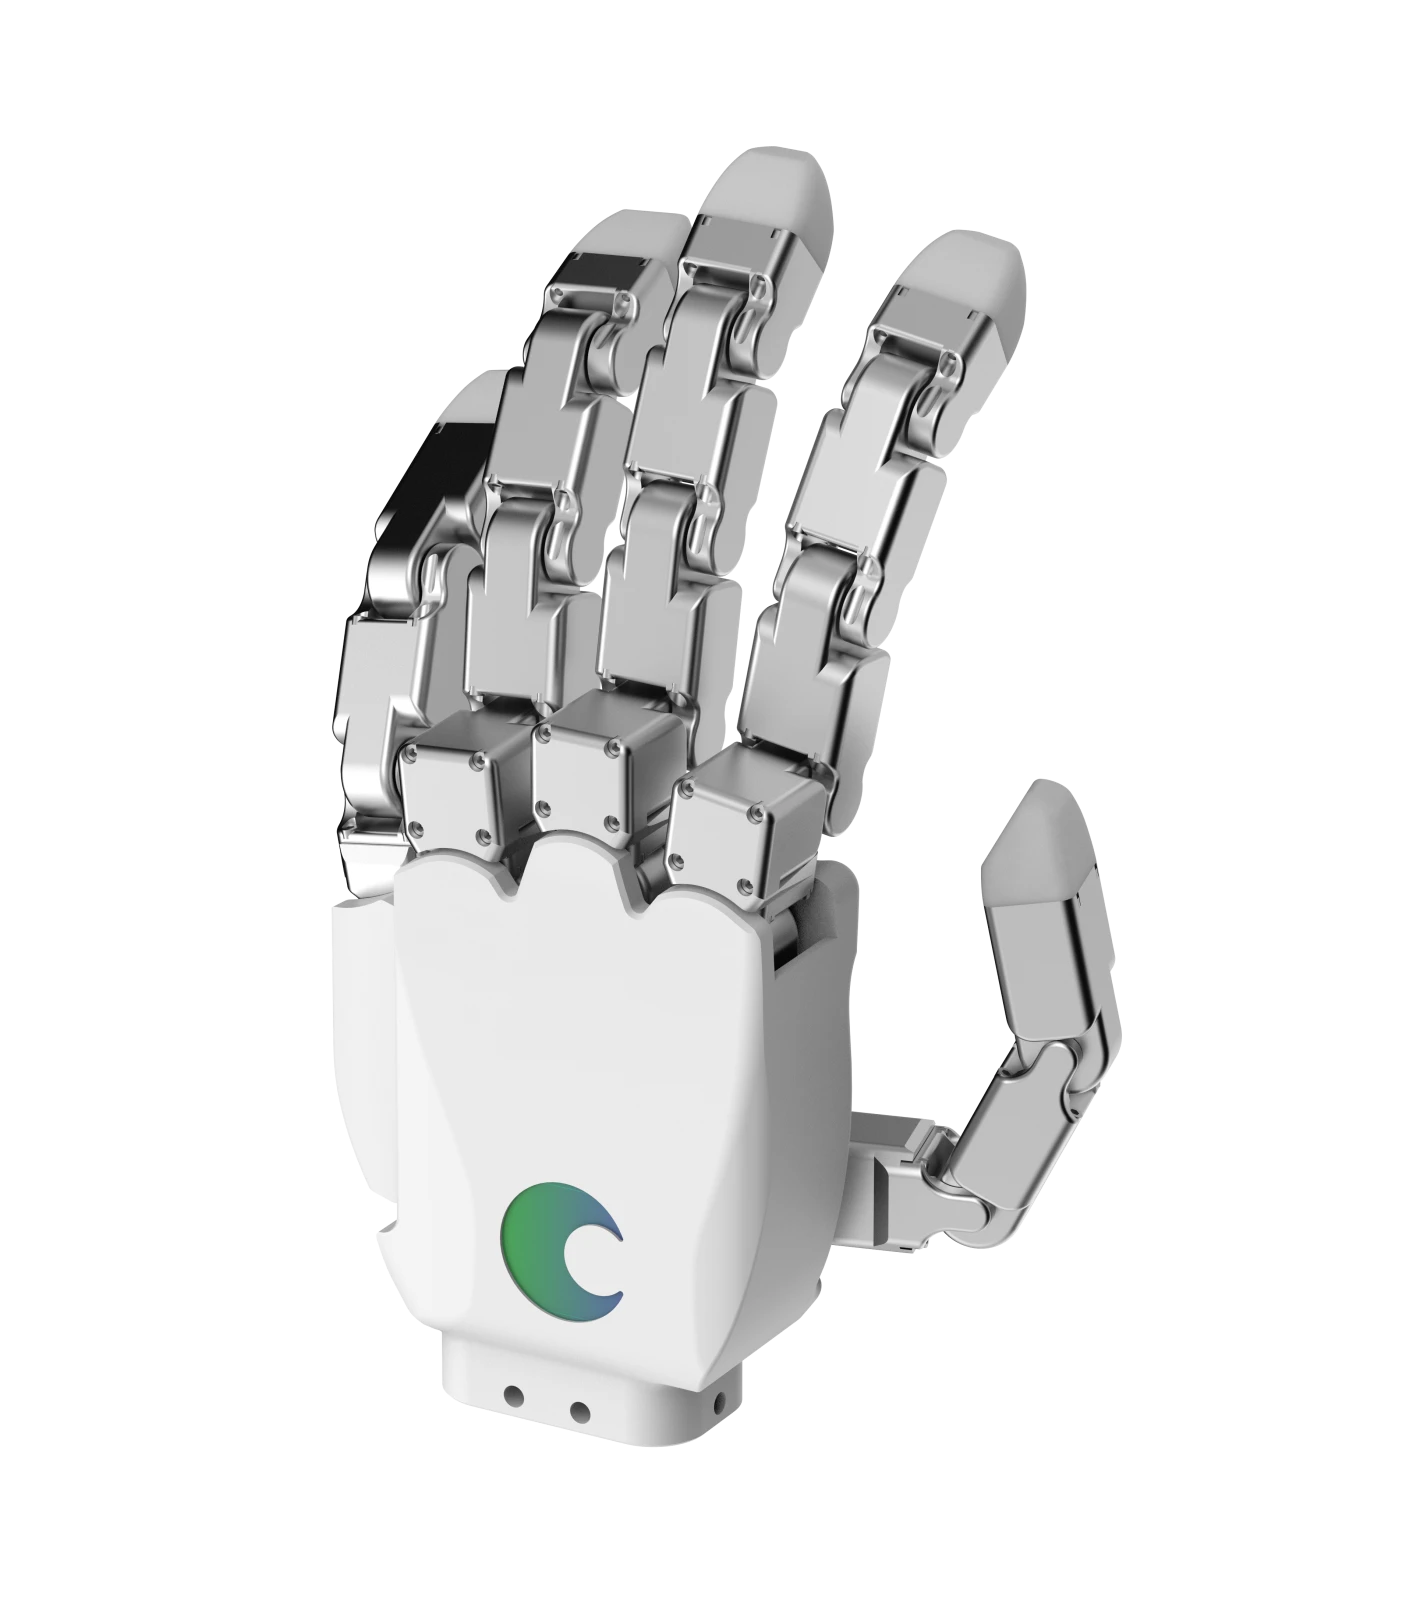
20自由度五指仿人灵巧手,采用高扭矩关节驱动, 可实现灵巧操作、精确控制与稳定抓取。
一款20自由度仿人五指灵巧手,尺寸接近成人手、重量低于1kg,专为人形机器人平台集成与高阶操作而设计。
一款支持手指独立控制的多关节四指机器人夹爪,可实现多种抓取方式与灵活的物体操作。
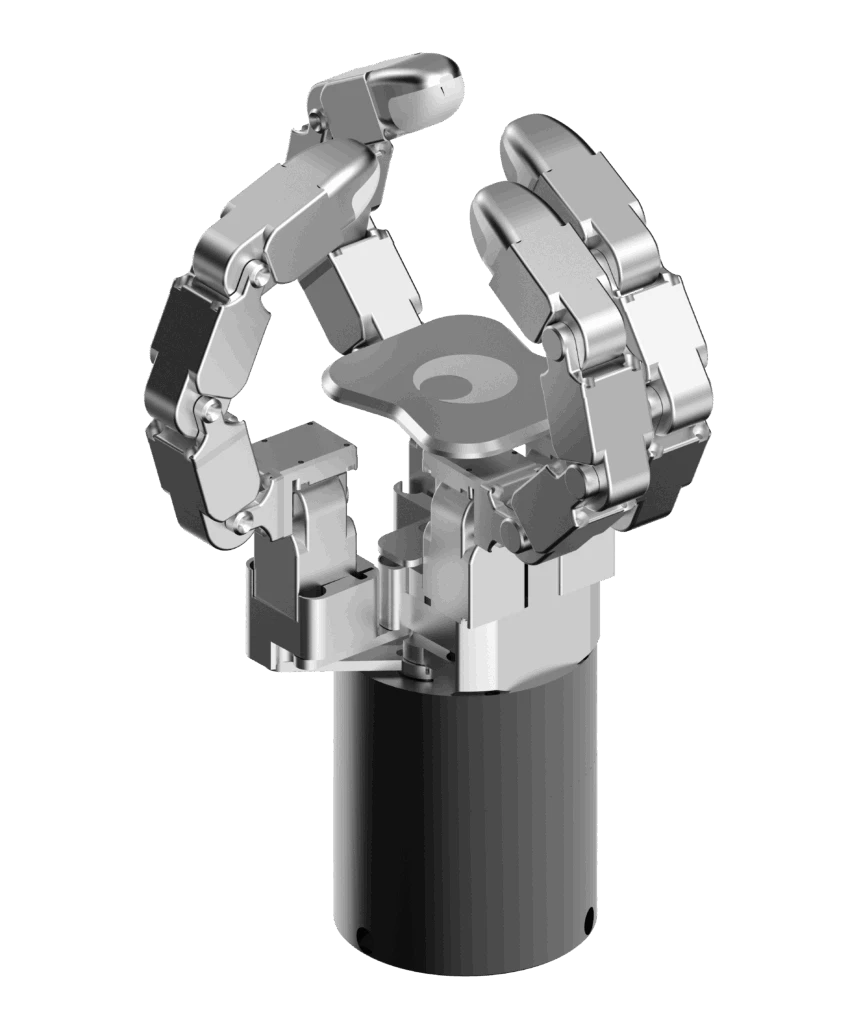
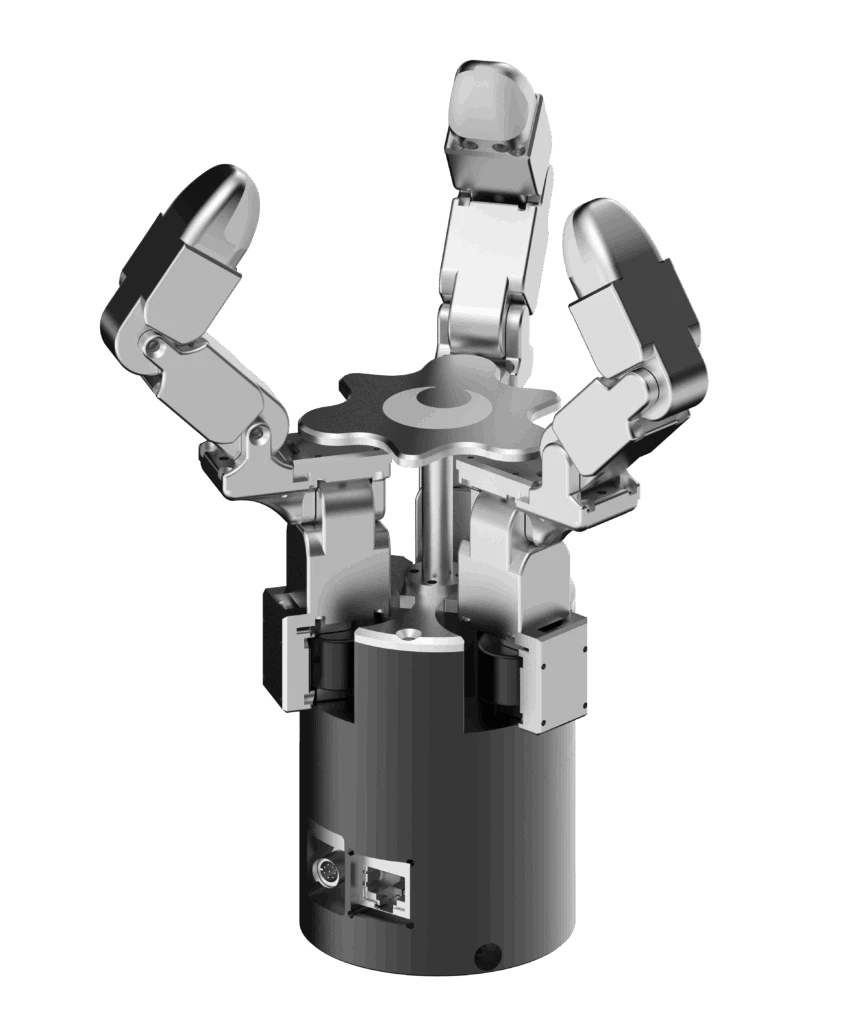
一款面向工业自动化的12自由度三指机器人夹爪,兼具强劲抓取力、高耐久性与精确的多关节控制。
通用型、高性价比三指夹爪
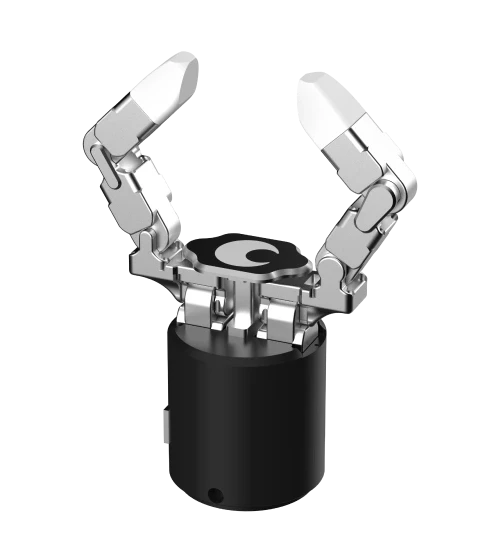
一款6自由度双指机器人夹爪,相比传统平行夹爪可适应更多不同形状的物体。
一款可调节吸附位置与角度的 3自由度多关节真空夹爪,可在空间受限及非结构化环境中实现稳定拣选。
定制多关节夹爪与机器人手