

2019
创立于韩国
20
产品已远销各个国家和地区
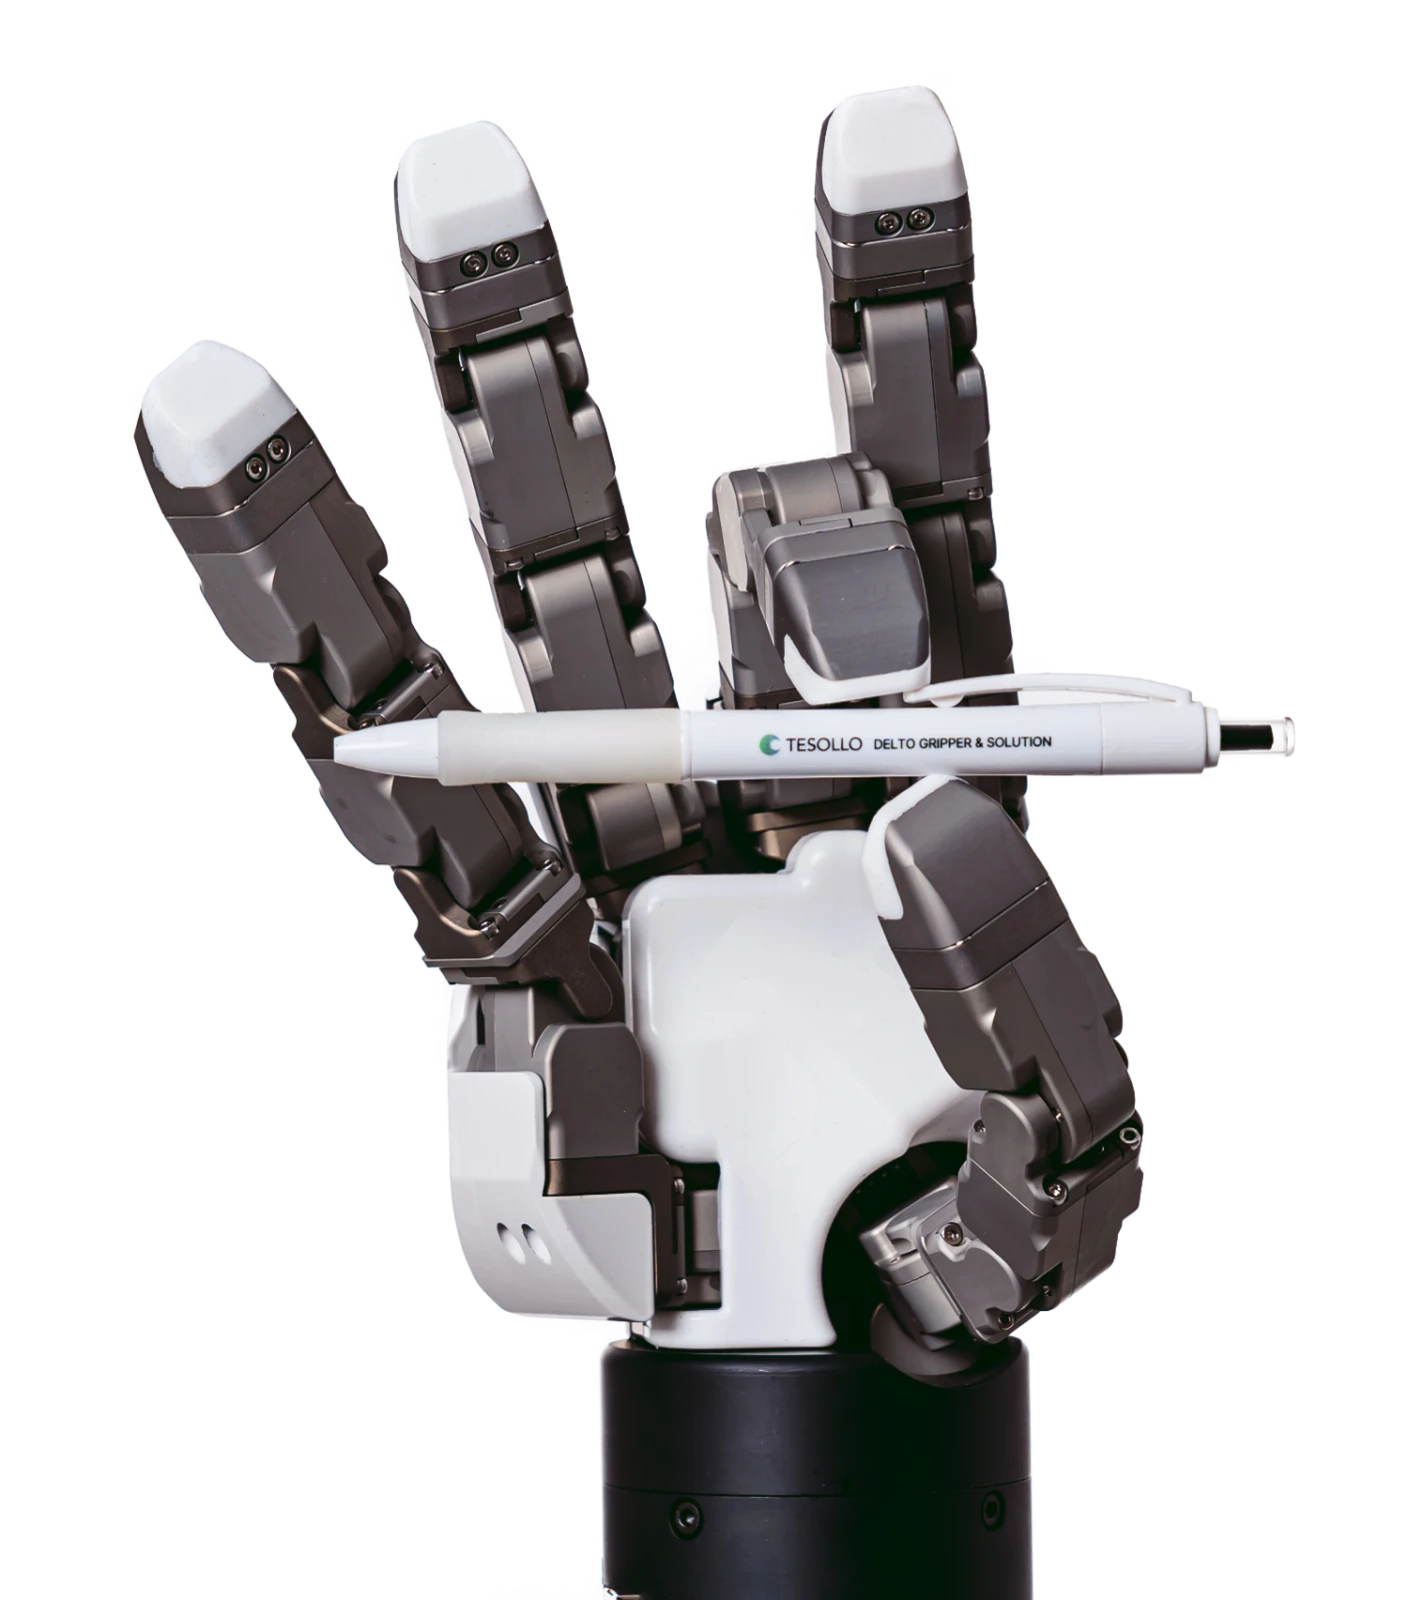
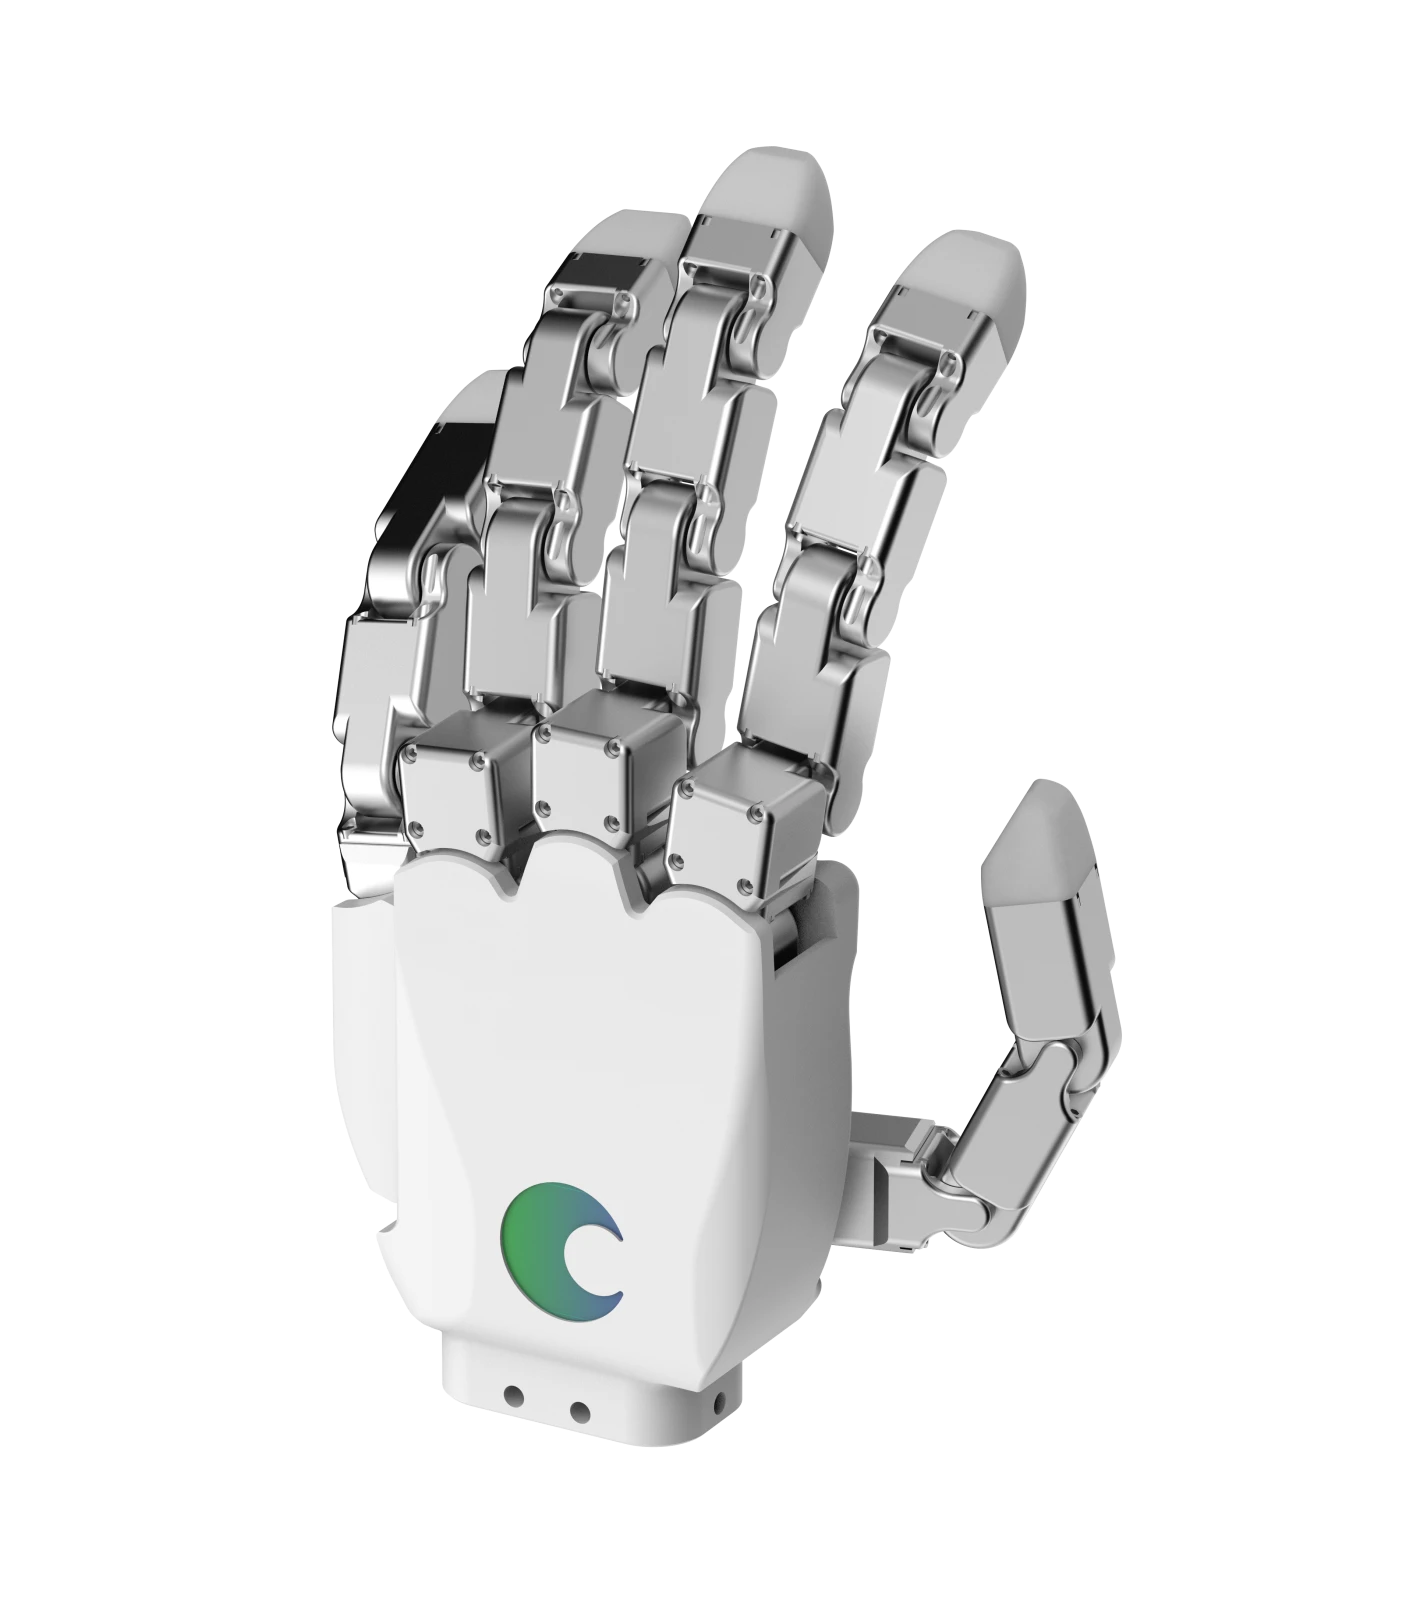
DG-5F
仿人机器人手
20
自由度
01 — 产品系列
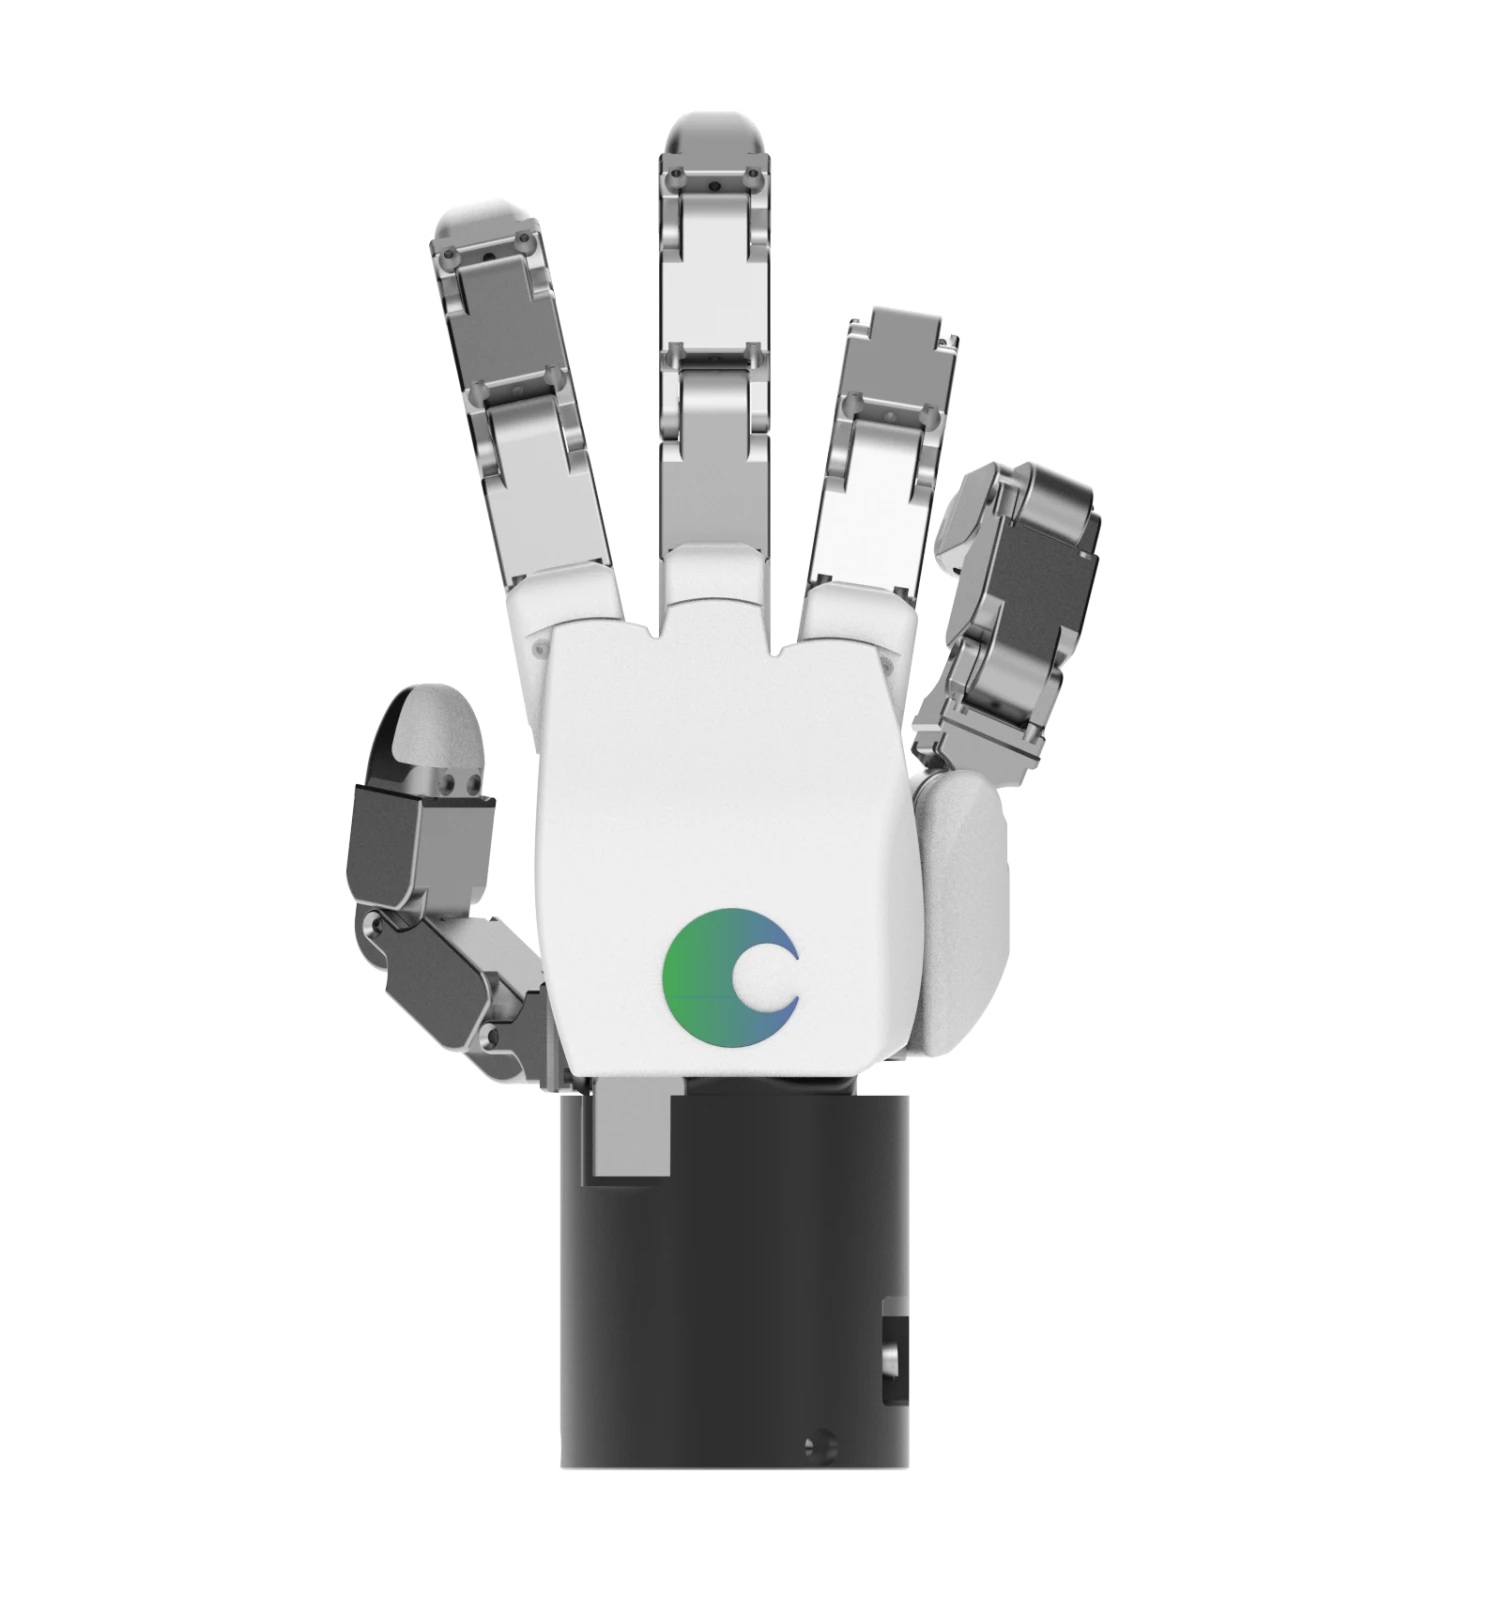
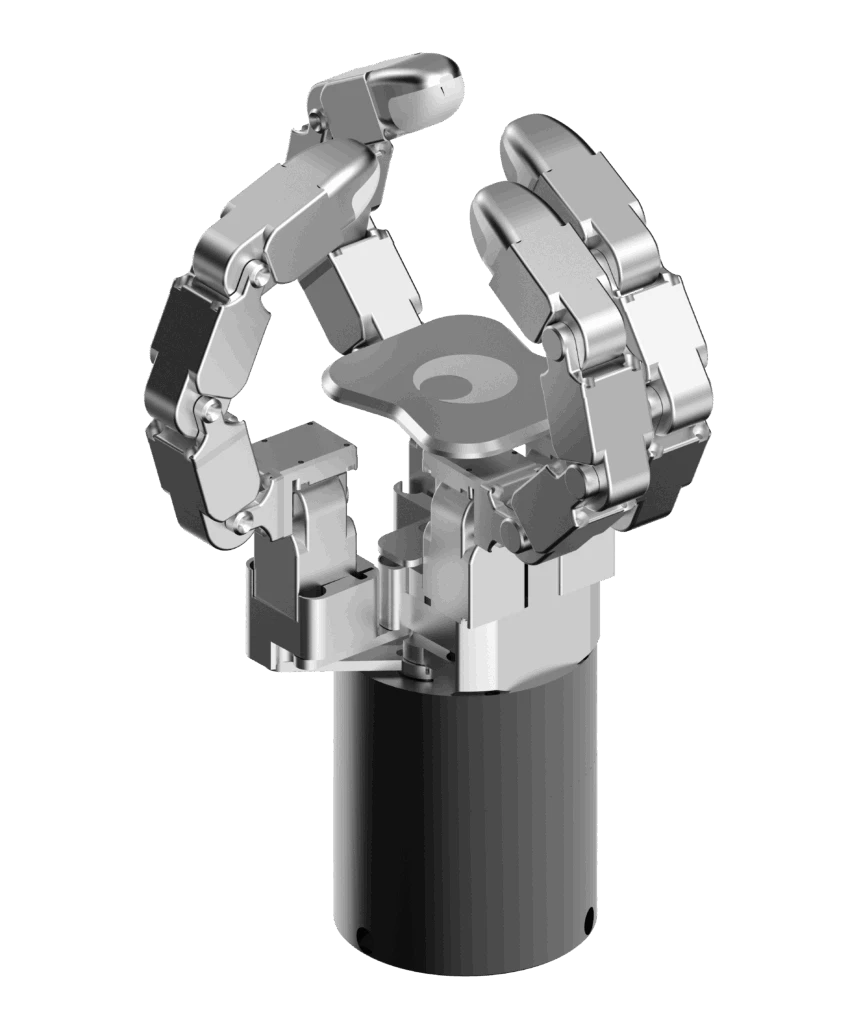
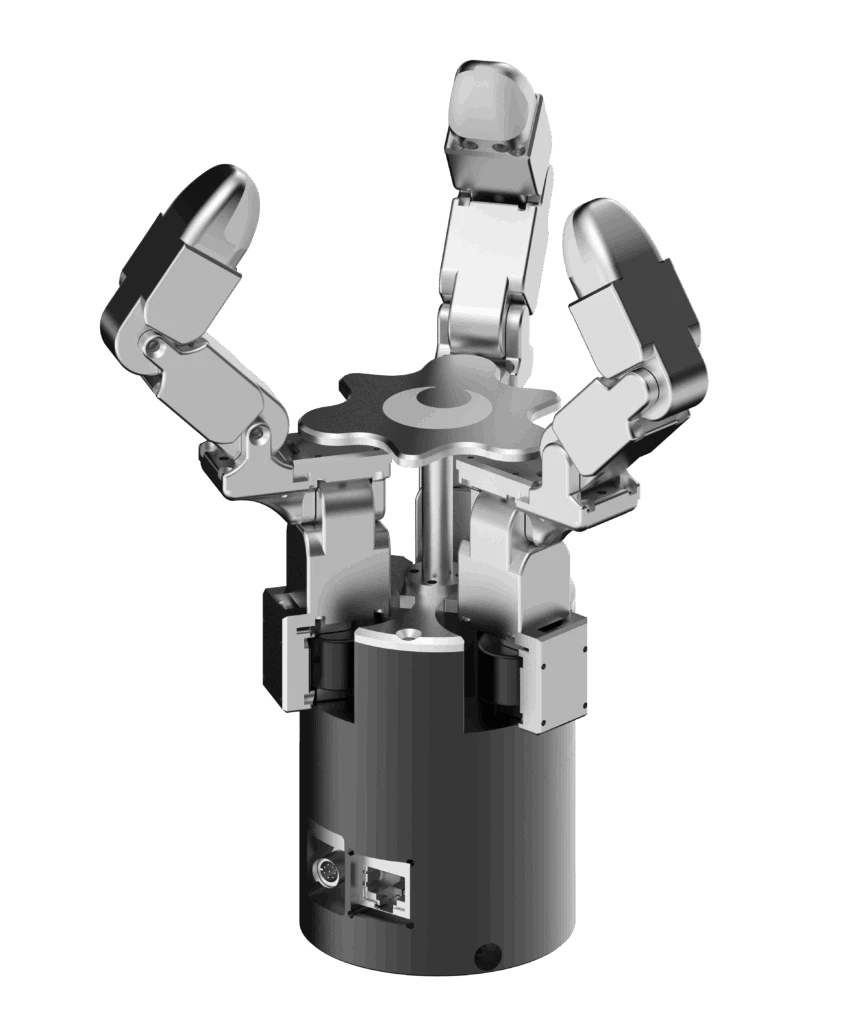
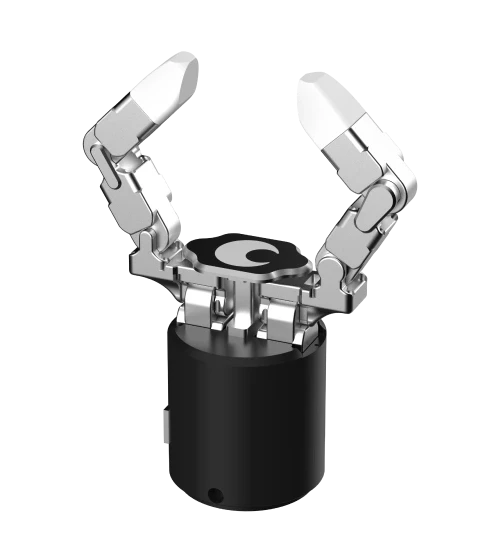
从多关节夹爪到五指机器人手。
全系列产品通过关节独立控制、实时反馈和先进算法,实现稳定抓取与精准操作。


02 — 技术
逐关节构筑灵巧性能。
01
高自由度多关节架构
从双指夹爪到五指机器人手,每款产品均采用多关节设计,可适应不同物体和多样化任务。
02
关节独立控制
每个驱动关节均可独立进行伺服控制,实现灵活的手指姿态与协调运动。
03
关节实时反馈
各关节的位置与电流数据为精准控制、状态监测和机器人学习提供必要的可观测性。
04
嵌入式抓取智能
内置控制算法可在广泛应用中实现稳定抓取与高级操作。
深受全球制造商与系统集成商信赖
客户与合作伙伴


投资机构


